ทำความเข้าใจเกี่ยวกับสัญญาณนาฬิกาและตัวตั้งเวลาในระบบฝังตัว

ทำความเข้าใจบทบาทของ Clock และ Timer ในการจัดการเวลาและควบคุมการทำงานของอุปกรณ์ฝังตัว
ทำความเข้าใจเกี่ยวกับสัญญาณนาฬิกาและตัวตั้งเวลาในระบบฝังตัว

ระบบฝังตัว (Embedded systems) อาศัยการกำหนดเวลาที่แม่นยำเป็นอย่างมากสำหรับงานต่างๆ รวมถึงการจัดตารางงาน การสร้างสัญญาณ และการสื่อสาร เพื่อให้บรรลุเป้าหมายนี้ นาฬิกาและตัวจับเวลาจึงมีบทบาทสำคัญในการทำให้มั่นใจว่าอุปกรณ์ฝังตัวทำงานได้อย่างถูกต้องและตรงตามข้อจำกัดด้านเวลาจริง ในบทความนี้ เราจะสำรวจนาฬิกาและตัวจับเวลาของระบบฝังตัว บทบาทของพวกมันในการจัดการงาน และวิธีการกำหนดค่าอย่างมีประสิทธิภาพ

นาฬิกาและตัวจับเวลาในระบบฝังตัวคืออะไร?

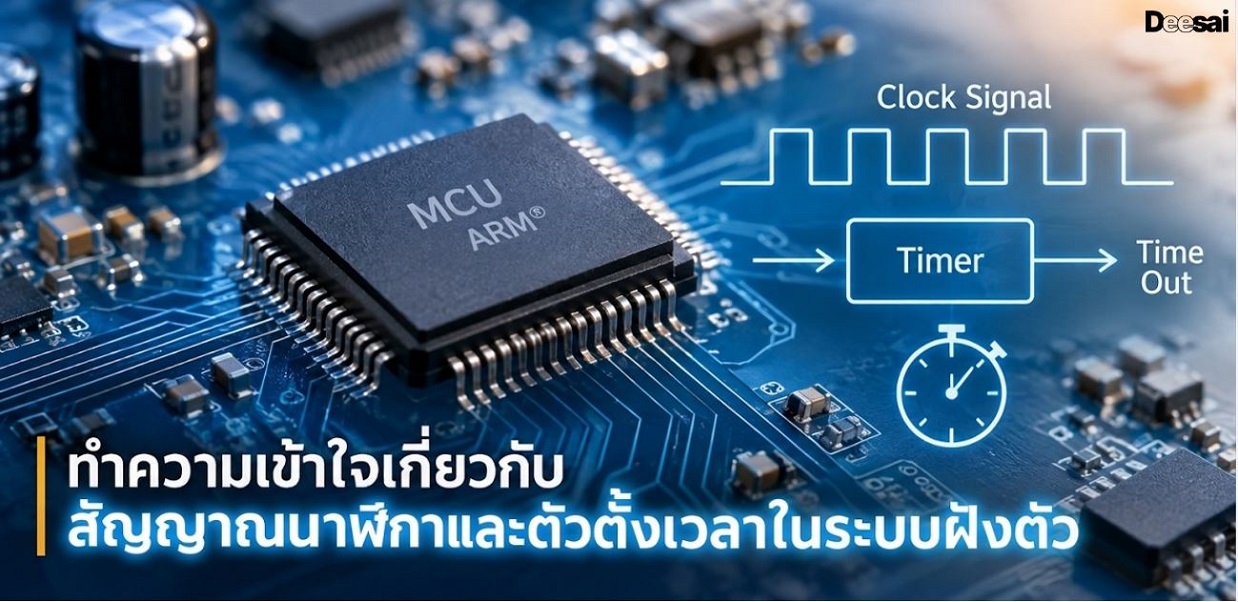
ในระบบฝังตัว (Embedded systems) นาฬิกาหมายถึงสัญญาณที่สร้างขึ้นโดยออสซิลเลเตอร์ ซึ่งให้ค่าอ้างอิงเวลาคงที่สำหรับไมโครคอนโทรลเลอร์ ในขณะที่ตัวจับเวลา ( Timer ) คืออุปกรณ์ต่อพ่วงหรือรีจิสเตอร์ที่ใช้สัญญาณนาฬิกาในการนับและวัดช่วงเวลา

บทบาทของนาฬิกาในระบบฝังตัว

  • การซิงโครไนซ์ : นาฬิกาทำหน้าที่ซิงโครไนซ์การทำงานระหว่างส่วนประกอบต่างๆ ของระบบฝังตัว เพื่อให้มั่นใจว่างานต่างๆ จะถูกดำเนินการในช่วงเวลาที่ถูกต้อง
  • การรักษาเวลา : นาฬิกาเป็นอุปกรณ์ที่ใช้ในการติดตามเวลาในแอปพลิเคชันต่างๆ เช่น ระบบปฏิบัติการแบบเรียลไทม์ (RTOS) และการทำงานที่ต้องคำนึงถึงเวลาเป็นสำคัญ
  • การจัดการความถี่ : นาฬิกาจะกำหนดความถี่ในการทำงานของโปรเซสเซอร์และอุปกรณ์ต่อพ่วง ซึ่งส่งผลโดยตรงต่อการใช้พลังงานและประสิทธิภาพของระบบฝังตัว

ประเภทของนาฬิกา

  1. นาฬิการะบบ : นาฬิกาหลักที่ขับเคลื่อนระบบทั้งหมดและกำหนดความเร็วของโปรเซสเซอร์และอุปกรณ์ต่อพ่วง
  2. นาฬิกา อุปกรณ์ต่อพ่วง : นาฬิกาเฉพาะที่ใช้ขับเคลื่อนอุปกรณ์ต่อพ่วงเฉพาะ เช่น ตัวจับเวลา, ตัวแปลงอนาล็อกเป็นดิจิทัล (ADC) และอินเทอร์เฟซการสื่อสาร
  3. นาฬิกาเรียลไทม์ (RTC) : นาฬิกาพลังงานต่ำที่ติดตามเวลาตามปฏิทินจริง มักใช้สำหรับการบันทึกเหตุการณ์และปิดระบบโดยยังคงรักษาเวลาไว้

บทบาทของตัวจับเวลาในระบบฝังตัว

ตัวจับเวลาในระบบฝังตัวใช้สำหรับวัดช่วงเวลา ควบคุมความล่าช้า และกระตุ้นเหตุการณ์ในช่วงเวลาปกติ มีความสำคัญอย่างยิ่งต่อการจัดการงานที่เกี่ยวข้องกับเวลา เช่น:

  • การมอดูเลชั่นความกว้างพัลส์ (PWM) : ใช้สำหรับควบคุมมอเตอร์ ลดความสว่างของ LED และสร้างสัญญาณอนาล็อกจากข้อมูลดิจิทัล
  • การจับเวลาเหตุการณ์ : การวัดระยะเวลาที่เหตุการณ์เฉพาะอย่างหนึ่งเกิดขึ้น เช่น การกดปุ่มหรือการอ่านค่าจากเซ็นเซอร์
  • การจัดตารางงาน : ในระบบเรียลไทม์ ตัวจับเวลาช่วยให้มั่นใจได้ว่างานต่างๆ จะถูกดำเนินการในช่วงเวลาที่แม่นยำ

วิธีการทำงานร่วมกันของนาฬิกาและตัวจับเวลา

นาฬิกาให้สัญญาณพื้นฐานที่ตัวจับเวลาใช้ในการนับและวัดเวลา ตัวอย่างเช่น หากนาฬิการะบบทำงานที่ความถี่ 1 เมกะเฮิร์ตซ์ ตัวจับเวลาสามารถนับจำนวนรอบของนาฬิกาเพื่อสร้างการหน่วงเวลาหรือเหตุการณ์ตามเวลาได้

ตัวอย่าง: วิธีที่ตัวจับเวลาใช้ประโยชน์จากนาฬิกา

  1. การนับ : ตัวจับเวลาจะนับพัลส์ของสัญญาณนาฬิกาเพื่อวัดช่วงเวลาที่กำหนด ตัวอย่างเช่น หากคุณต้องการสร้างการหน่วงเวลา 1 วินาที ตัวจับเวลาจะนับพัลส์ของสัญญาณนาฬิกาได้สูงสุด 1 ล้านรอบ (สำหรับสัญญาณนาฬิกา 1 MHz)
  2. การสร้างสัญญาณขัดจังหวะ : ตัวจับเวลาสามารถสร้างสัญญาณขัดจังหวะหลังจากนับจำนวนรอบสัญญาณนาฬิกาที่กำหนดไว้ ซึ่งช่วยให้ระบบสามารถดำเนินการงานในช่วงเวลาปกติโดยไม่ต้องใช้การรอคอยแบบไม่หยุดนิ่ง (busy waiting)

แนวคิดหลักของตัวจับเวลาในระบบฝังตัว

ตัวจับเวลามีหลายการตั้งค่าและโหมด ซึ่งแต่ละโหมดเหมาะสมกับการใช้งานที่แตกต่างกัน ต่อไปนี้คือแนวคิดหลักที่ควรเข้าใจ:

โหมดจับเวลา

  1. โหมด One-Shot : ตัวจับเวลาจะนับไปจนถึงค่าที่กำหนดไว้ล่วงหน้าแล้วหยุด โหมดนี้มีประโยชน์สำหรับการสร้างการหน่วงเวลาเพียงครั้งเดียวหรือการเรียกใช้งานเหตุการณ์เพียงครั้งเดียว
  2. โหมดการทำงานแบบวนซ้ำ : ตัวจับเวลาจะนับไปจนถึงค่าที่ตั้งไว้ จากนั้นจะส่งสัญญาณขัดจังหวะ และรีเซ็ตเพื่อเริ่มนับใหม่อีกครั้ง โหมดนี้ใช้สำหรับงานที่ทำซ้ำๆ เช่น การอัปเดตหน้าจอหรือการควบคุมมอเตอร์
  3. โหมดบันทึก : ในโหมดนี้ ตัวจับเวลาจะบันทึกเวลาที่เกิดเหตุการณ์ภายนอกอย่างแม่นยำ เช่น การกดปุ่มหรือสัญญาณจากเซ็นเซอร์
  4. โหมดเปรียบเทียบ : ตัวจับเวลาจะเปรียบเทียบค่าที่นับได้ในปัจจุบันกับค่าที่ตั้งไว้ล่วงหน้า และจะเรียกใช้งานเหตุการณ์เมื่อค่าทั้งสองตรงกัน โหมดนี้มีประโยชน์สำหรับการสร้างรูปคลื่นเอาต์พุตที่แม่นยำ หรือการควบคุม PWM

ตัวแบ่งความถี่ตัวจับเวลา

ตัวจับเวลาสามารถทำงานที่ความถี่ต่างกันได้โดยใช้ตัวแบ่งความถี่ (prescaler)ซึ่งจะแบ่งความถี่ของสัญญาณนาฬิกาด้วยตัวคูณที่กำหนด ตัวแบ่งความถี่ช่วยให้ตัวจับเวลาทำงานช้ากว่าสัญญาณนาฬิกาของระบบ ทำให้สร้างการหน่วงเวลาที่ยาวขึ้นได้ง่ายขึ้นโดยไม่ทำให้ตัวจับเวลาทำงานเกินขีดจำกัด

  • ตัวอย่าง : หากนาฬิการะบบของคุณมีความถี่ 8 MHz และคุณต้องการให้ตัวจับเวลาทำงานที่ความถี่ 1 MHz คุณสามารถตั้งค่าพรีสเกลเลอร์เพื่อหารความถี่นาฬิกาด้วย 8 ได้

ความละเอียดของตัวจับเวลา

ความละเอียดของตัวจับเวลา หมายถึงช่วงเวลาที่เล็กที่สุดที่ตัวจับเวลาสามารถวัดได้ ขึ้นอยู่กับความถี่ของสัญญาณนาฬิกาและจำนวนบิตในรีจิสเตอร์ของตัวจับเวลา (โดยทั่วไปคือ 8, 16 หรือ 32 บิต) ความละเอียดที่สูงขึ้นจะช่วยให้การวัดเวลาแม่นยำยิ่งขึ้น

  • ตัวจับเวลา 8 บิต : สามารถนับได้สูงสุด 255 รอบสัญญาณนาฬิกา
  • ตัวจับเวลา 16 บิต : สามารถนับได้สูงสุด 65,535 รอบสัญญาณนาฬิกา
  • ตัวจับเวลา 32 บิต : สามารถนับได้ถึง 4,294,967,295 รอบสัญญาณนาฬิกา

การใช้งานทั่วไปของนาฬิกาและตัวจับเวลาในระบบฝังตัว

นาฬิกาและตัวจับเวลาใช้ประโยชน์ได้หลากหลายในระบบฝังตัว เรามาสำรวจการใช้งานที่พบได้บ่อยที่สุดบางส่วนกัน:

1. การจัดตารางงานแบบเรียลไทม์

ในระบบเรียลไทม์ ตัวจับเวลาถูกใช้เพื่อจัดการการทำงานของงานต่างๆ โดยจะช่วยให้มั่นใจได้ว่างานที่มีลำดับความสำคัญสูงจะถูกดำเนินการตรงเวลา และช่วยจัดสรรเวลาการใช้งาน CPU ให้กับงานที่มีลำดับความสำคัญต่ำกว่า

ในระบบปฏิบัติการแบบเรียลไทม์ (RTOS) ตัวจับเวลาจะสร้างสัญญาณขัดจังหวะเป็นระยะๆ เพื่อกระตุ้นให้ตัวจัดตารางงานสลับไปมาระหว่างงานต่างๆ ตามลำดับความสำคัญ หากไม่มีตัวจับเวลาที่เชื่อถือได้ ระบบอาจไม่สามารถทำตามกำหนดเวลาแบบเรียลไทม์ได้

2. การปรับความกว้างของพัลส์ (PWM)

PWM เป็นเทคนิคที่ใช้ปรับเปลี่ยนรอบการทำงานของสัญญาณเพื่อควบคุมอุปกรณ์ต่างๆ เช่น มอเตอร์หรือ LED โดยใช้ตัวจับเวลาในการสร้างจังหวะเวลาที่แม่นยำตามที่ต้องการสำหรับสัญญาณ PWM

ตัวอย่าง: การควบคุมมอเตอร์ด้วย PWM

โดยการปรับรอบการทำงาน (duty cycle) ของสัญญาณ PWM (ที่สร้างขึ้นโดยใช้ตัวจับเวลา) คุณสามารถควบคุมความเร็วของมอเตอร์ DC ได้ รอบการทำงาน 50% อาจทำให้มอเตอร์หมุนด้วยความเร็วครึ่งหนึ่ง ในขณะที่รอบการทำงาน 100% จะทำให้มอเตอร์หมุนด้วยความเร็วเต็มที่

3. ความล่าช้าและการหมดเวลา

การหน่วงเวลาเป็นส่วนสำคัญของการออกแบบระบบฝังตัว มักใช้เพื่อลดการสั่นของปุ่มกด หรือรอให้อุปกรณ์ต่อพ่วงเริ่มต้นทำงาน ตัวจับเวลาช่วยให้สามารถจัดการการหน่วงเวลาเหล่านี้ได้อย่างมีประสิทธิภาพโดยไม่ทำให้ CPU ทำงานหนักเกินไป

ตัวอย่าง: การลดการสั่นสะเทือนของปุ่ม

ปุ่มกดแบบกลไกอาจ "กระเด้ง" เมื่อถูกกด ทำให้เกิดการกระตุ้นหลายครั้ง สามารถใช้การหน่วงเวลาด้วยตัวจับเวลาเพื่อกรองสัญญาณที่ไม่ต้องการเหล่านี้และบันทึกการกดปุ่มเพียงครั้งเดียวเท่านั้น

4. การจับเวลาและการวัดผลเหตุการณ์

ตัวจับเวลาสามารถใช้เพื่อวัดระยะเวลาของเหตุการณ์ต่างๆ เช่น ระยะเวลาที่สัญญาณเอาต์พุตของเซ็นเซอร์คงอยู่ในระดับสูง หรือระยะเวลาที่สัญญาณพัลส์คงอยู่

ตัวอย่าง: การวัดความกว้างของพัลส์

การใช้ตัวจับเวลาในโหมดจับภาพ คุณสามารถวัดความแตกต่างของเวลาKระหว่างขอบขาขึ้นสองครั้งของสัญญาณได้ ซึ่งมีประโยชน์ในแอปพลิเคชันต่างๆ เช่น การวัดระยะทางโดยใช้เซ็นเซอร์อัลตราโซนิก

5. การสร้างสัญญาณ

ในบางแอปพลิเคชัน ตัวจับเวลาถูกใช้เพื่อสร้างคลื่นสี่เหลี่ยม สัญญาณนาฬิกา หรือสัญญาณเป็นคาบอื่นๆ เพื่อวัตถุประสงค์ในการสื่อสารหรือควบคุม

ตัวอย่าง: การสร้างคลื่นสี่เหลี่ยม

การใช้ตัวจับเวลาในโหมดเปรียบเทียบ คุณสามารถสลับสถานะของขาเอาต์พุตในช่วงเวลาปกติเพื่อสร้างคลื่นสี่เหลี่ยม ซึ่งสามารถนำไปใช้ขับวงจรภายนอกหรือเพื่อวัตถุประสงค์ในการสื่อสารได้

วิธีเลือกตัวจับเวลาที่เหมาะสมสำหรับโปรเจ็กต์ฝังตัวของคุณ

ในการออกแบบระบบฝังตัว การเลือกตัวจับเวลาที่เหมาะสมเป็นสิ่งสำคัญอย่างยิ่งเพื่อให้มั่นใจว่าระบบของคุณตรงตามข้อกำหนดด้านประสิทธิภาพและเวลา ต่อไปนี้คือปัจจัยบางประการที่ควรพิจารณา:

1. ความละเอียดของตัวจับเวลา

เลือกตัวจับเวลาที่มีความละเอียดเพียงพอสำหรับการใช้งานของคุณ ตัวอย่างเช่น หากคุณต้องการวัดเหตุการณ์ระดับไมโครวินาที ความละเอียดที่สูงขึ้น (เช่น 16 หรือ 32 บิต) นั้นมีความสำคัญอย่างยิ่ง

  • ตัวจับเวลา 8 บิต : เหมาะสำหรับงานง่ายๆ เช่น การสร้างการหน่วงเวลาสั้นๆ หรือการสลับสถานะของไฟ LED
  • ตัวจับเวลา 16 บิต : เหมาะอย่างยิ่งสำหรับการสร้างสัญญาณ PWM การควบคุมมอเตอร์ และงานจับเวลาขนาดปานกลาง
  • ตัวจับเวลา 32 บิต : เหมาะที่สุดสำหรับงานที่ใช้เวลานาน หรือแอปพลิเคชันที่ต้องการความแม่นยำสูง เช่น การวัดเหตุการณ์

2. ความถี่สัญญาณนาฬิกา

พิจารณาความถี่ของสัญญาณนาฬิการะบบและว่าคุณจำเป็นต้องใช้ตัวแบ่งความถี่หรือไม่ สำหรับแอปพลิเคชันความเร็วสูง ให้เลือกตัวจับเวลาที่สามารถทำงานได้ที่ความถี่ของสัญญาณนาฬิการะบบหรือใกล้เคียง สำหรับแอปพลิเคชันความเร็วต่ำ ตัวแบ่งความถี่สามารถช่วยให้ได้จังหวะเวลาที่ต้องการ

3. การจัดการการขัดจังหวะ

หากโปรเจ็กต์ของคุณเกี่ยวข้องกับงานที่ต้องคำนึงถึงเวลา โปรดตรวจสอบให้แน่ใจว่าตัวจับเวลาสามารถสร้างสัญญาณขัดจังหวะเพื่อเรียกใช้ฟังก์ชันในช่วงเวลาที่กำหนดได้ ตัวอย่างเช่น ในระบบปฏิบัติการแบบเรียลไทม์ (RTOS) สัญญาณขัดจังหวะจากตัวจับเวลาสามารถกระตุ้นการสลับงานได้

4. การใช้พลังงาน

ในอุปกรณ์ที่ใช้พลังงานจากแบตเตอรี่ ประสิทธิภาพการใช้พลังงานเป็นสิ่งสำคัญ ควรพิจารณาใช้ตัวจับเวลาแบบใช้พลังงานต่ำหรือนาฬิกาเรียลไทม์ (RTC) ที่สามารถทำงานในโหมดใช้พลังงานต่ำ ซึ่งจะช่วยให้ระบบประหยัดพลังงานไปพร้อมๆ กับการรักษาเวลาให้ถูกต้อง

5. การบูรณาการอุปกรณ์ต่อพ่วง

ไมโครคอนโทรลเลอร์หลายตัวมีตัวจับเวลาที่รวมเข้ากับอุปกรณ์ต่อพ่วงอื่นๆ เช่น ตัวควบคุม PWM, ADC หรืออินเทอร์เฟซการสื่อสาร หากโครงการของคุณเกี่ยวข้องกับอุปกรณ์ต่อพ่วงหลายตัว ควรเลือกตัวจับเวลาที่สามารถซิงโครไนซ์กับอุปกรณ์เหล่านี้ได้เพื่อลดความซับซ้อนในการพัฒนา

การกำหนดค่าตัวจับเวลาในระบบฝังตัว

เมื่อคุณเลือกตัวจับเวลาที่เหมาะสมสำหรับโครงการของคุณแล้ว ขั้นตอนต่อไปคือการตั้งค่า แม้ว่ากระบวนการเฉพาะจะแตกต่างกันไปตามไมโครคอนโทรลเลอร์ แต่ขั้นตอนทั่วไปประกอบด้วย:

ขั้นตอนที่ 1: ตั้งค่าแหล่งสัญญาณนาฬิกา

เลือกแหล่งสัญญาณนาฬิกาสำหรับตัวจับเวลาของคุณ คุณสามารถใช้สัญญาณนาฬิกาของระบบ สัญญาณนาฬิกาภายนอก หรือสัญญาณนาฬิกาเฉพาะสำหรับอุปกรณ์ต่อพ่วงได้ ขึ้นอยู่กับแอปพลิเคชันของคุณ

ขั้นตอนที่ 2: ตั้งค่าโหมดจับเวลา

เลือกโหมดจับเวลา (แบบครั้งเดียว, แบบเป็นระยะ, แบบบันทึก หรือแบบเปรียบเทียบ) ตามภารกิจที่คุณต้องการทำ

ขั้นตอนที่ 3: ตั้งค่าพรีสเกลเลอร์

หากตัวจับเวลาของคุณทำงานเร็วเกินไปสำหรับแอปพลิเคชันของคุณ ให้กำหนดค่าพรีสเกลเลอร์เพื่อลดความเร็วลง ตัวอย่างเช่น การหารสัญญาณนาฬิกา 1 MHz ด้วย 10 จะทำให้ตัวจับเวลาทำงานที่ 100 kHz

ขั้นตอนที่ 4: เปิดใช้งานการขัดจังหวะ

หากคุณต้องการเรียกใช้โค้ดในช่วงเวลาที่กำหนด ให้เปิดใช้งานการขัดจังหวะตัวจับเวลาและเขียนตัวจัดการการขัดจังหวะเพื่อจัดการงานเหล่านั้น

ขั้นตอนที่ 5: เริ่มจับเวลา

เมื่อตั้งค่าตัวจับเวลาเสร็จแล้ว ให้เริ่มการทำงานและปล่อยให้มันทำงาน หากคุณตั้งค่าตัวจับเวลาในโหมดวนรอบ มันจะนับอย่างต่อเนื่องและเรียกใช้การขัดจังหวะตามช่วงเวลาที่กำหนดไว้

บทสรุป

นาฬิกาและตัวจับเวลาเป็นส่วนประกอบพื้นฐานของระบบฝังตัว ช่วยให้การกำหนดเวลา การจัดตารางงาน และการควบคุมการทำงานต่างๆ มีความแม่นยำ การเข้าใจวิธีการกำหนดค่าและการใช้งานอย่างมีประสิทธิภาพเป็นสิ่งสำคัญสำหรับการพัฒนาแอปพลิเคชันฝังตัวที่เชื่อถือได้และมีประสิทธิภาพ ไม่ว่าคุณจะสร้างโครงการที่เรียบง่ายหรือระบบเรียลไทม์ที่ซับซ้อน การใช้ประโยชน์จากนาฬิกาและตัวจับเวลาจะช่วยให้คุณควบคุมได้อย่างแม่นยำและตรงตามข้อกำหนดด้านเวลาของระบบของคุณ
บทความที่เกี่ยวข้อง

ทำความเข้าใจเกี่ยวกับสัญญาณนาฬิกาและตัวตั้งเวลาในระบบฝังตัว

ทำความเข้าใจบทบาทของ Clock และ Timer ในการจัดการเวลาและควบคุมการทำงานของอุปกรณ์ฝังตัว

นักเขียนบทความ
by 
นักเขียนบทความ
ทำความเข้าใจเกี่ยวกับสัญญาณนาฬิกาและตัวตั้งเวลาในระบบฝังตัว

ทำความเข้าใจเกี่ยวกับสัญญาณนาฬิกาและตัวตั้งเวลาในระบบฝังตัว

ทำความเข้าใจบทบาทของ Clock และ Timer ในการจัดการเวลาและควบคุมการทำงานของอุปกรณ์ฝังตัว

ระบบฝังตัว (Embedded systems) อาศัยการกำหนดเวลาที่แม่นยำเป็นอย่างมากสำหรับงานต่างๆ รวมถึงการจัดตารางงาน การสร้างสัญญาณ และการสื่อสาร เพื่อให้บรรลุเป้าหมายนี้ นาฬิกาและตัวจับเวลาจึงมีบทบาทสำคัญในการทำให้มั่นใจว่าอุปกรณ์ฝังตัวทำงานได้อย่างถูกต้องและตรงตามข้อจำกัดด้านเวลาจริง ในบทความนี้ เราจะสำรวจนาฬิกาและตัวจับเวลาของระบบฝังตัว บทบาทของพวกมันในการจัดการงาน และวิธีการกำหนดค่าอย่างมีประสิทธิภาพ

นาฬิกาและตัวจับเวลาในระบบฝังตัวคืออะไร?

ในระบบฝังตัว (Embedded systems) นาฬิกาหมายถึงสัญญาณที่สร้างขึ้นโดยออสซิลเลเตอร์ ซึ่งให้ค่าอ้างอิงเวลาคงที่สำหรับไมโครคอนโทรลเลอร์ ในขณะที่ตัวจับเวลา ( Timer ) คืออุปกรณ์ต่อพ่วงหรือรีจิสเตอร์ที่ใช้สัญญาณนาฬิกาในการนับและวัดช่วงเวลา

บทบาทของนาฬิกาในระบบฝังตัว

  • การซิงโครไนซ์ : นาฬิกาทำหน้าที่ซิงโครไนซ์การทำงานระหว่างส่วนประกอบต่างๆ ของระบบฝังตัว เพื่อให้มั่นใจว่างานต่างๆ จะถูกดำเนินการในช่วงเวลาที่ถูกต้อง
  • การรักษาเวลา : นาฬิกาเป็นอุปกรณ์ที่ใช้ในการติดตามเวลาในแอปพลิเคชันต่างๆ เช่น ระบบปฏิบัติการแบบเรียลไทม์ (RTOS) และการทำงานที่ต้องคำนึงถึงเวลาเป็นสำคัญ
  • การจัดการความถี่ : นาฬิกาจะกำหนดความถี่ในการทำงานของโปรเซสเซอร์และอุปกรณ์ต่อพ่วง ซึ่งส่งผลโดยตรงต่อการใช้พลังงานและประสิทธิภาพของระบบฝังตัว

ประเภทของนาฬิกา

  1. นาฬิการะบบ : นาฬิกาหลักที่ขับเคลื่อนระบบทั้งหมดและกำหนดความเร็วของโปรเซสเซอร์และอุปกรณ์ต่อพ่วง
  2. นาฬิกา อุปกรณ์ต่อพ่วง : นาฬิกาเฉพาะที่ใช้ขับเคลื่อนอุปกรณ์ต่อพ่วงเฉพาะ เช่น ตัวจับเวลา, ตัวแปลงอนาล็อกเป็นดิจิทัล (ADC) และอินเทอร์เฟซการสื่อสาร
  3. นาฬิกาเรียลไทม์ (RTC) : นาฬิกาพลังงานต่ำที่ติดตามเวลาตามปฏิทินจริง มักใช้สำหรับการบันทึกเหตุการณ์และปิดระบบโดยยังคงรักษาเวลาไว้

บทบาทของตัวจับเวลาในระบบฝังตัว

ตัวจับเวลาในระบบฝังตัวใช้สำหรับวัดช่วงเวลา ควบคุมความล่าช้า และกระตุ้นเหตุการณ์ในช่วงเวลาปกติ มีความสำคัญอย่างยิ่งต่อการจัดการงานที่เกี่ยวข้องกับเวลา เช่น:

  • การมอดูเลชั่นความกว้างพัลส์ (PWM) : ใช้สำหรับควบคุมมอเตอร์ ลดความสว่างของ LED และสร้างสัญญาณอนาล็อกจากข้อมูลดิจิทัล
  • การจับเวลาเหตุการณ์ : การวัดระยะเวลาที่เหตุการณ์เฉพาะอย่างหนึ่งเกิดขึ้น เช่น การกดปุ่มหรือการอ่านค่าจากเซ็นเซอร์
  • การจัดตารางงาน : ในระบบเรียลไทม์ ตัวจับเวลาช่วยให้มั่นใจได้ว่างานต่างๆ จะถูกดำเนินการในช่วงเวลาที่แม่นยำ

วิธีการทำงานร่วมกันของนาฬิกาและตัวจับเวลา

นาฬิกาให้สัญญาณพื้นฐานที่ตัวจับเวลาใช้ในการนับและวัดเวลา ตัวอย่างเช่น หากนาฬิการะบบทำงานที่ความถี่ 1 เมกะเฮิร์ตซ์ ตัวจับเวลาสามารถนับจำนวนรอบของนาฬิกาเพื่อสร้างการหน่วงเวลาหรือเหตุการณ์ตามเวลาได้

ตัวอย่าง: วิธีที่ตัวจับเวลาใช้ประโยชน์จากนาฬิกา

  1. การนับ : ตัวจับเวลาจะนับพัลส์ของสัญญาณนาฬิกาเพื่อวัดช่วงเวลาที่กำหนด ตัวอย่างเช่น หากคุณต้องการสร้างการหน่วงเวลา 1 วินาที ตัวจับเวลาจะนับพัลส์ของสัญญาณนาฬิกาได้สูงสุด 1 ล้านรอบ (สำหรับสัญญาณนาฬิกา 1 MHz)
  2. การสร้างสัญญาณขัดจังหวะ : ตัวจับเวลาสามารถสร้างสัญญาณขัดจังหวะหลังจากนับจำนวนรอบสัญญาณนาฬิกาที่กำหนดไว้ ซึ่งช่วยให้ระบบสามารถดำเนินการงานในช่วงเวลาปกติโดยไม่ต้องใช้การรอคอยแบบไม่หยุดนิ่ง (busy waiting)

แนวคิดหลักของตัวจับเวลาในระบบฝังตัว

ตัวจับเวลามีหลายการตั้งค่าและโหมด ซึ่งแต่ละโหมดเหมาะสมกับการใช้งานที่แตกต่างกัน ต่อไปนี้คือแนวคิดหลักที่ควรเข้าใจ:

โหมดจับเวลา

  1. โหมด One-Shot : ตัวจับเวลาจะนับไปจนถึงค่าที่กำหนดไว้ล่วงหน้าแล้วหยุด โหมดนี้มีประโยชน์สำหรับการสร้างการหน่วงเวลาเพียงครั้งเดียวหรือการเรียกใช้งานเหตุการณ์เพียงครั้งเดียว
  2. โหมดการทำงานแบบวนซ้ำ : ตัวจับเวลาจะนับไปจนถึงค่าที่ตั้งไว้ จากนั้นจะส่งสัญญาณขัดจังหวะ และรีเซ็ตเพื่อเริ่มนับใหม่อีกครั้ง โหมดนี้ใช้สำหรับงานที่ทำซ้ำๆ เช่น การอัปเดตหน้าจอหรือการควบคุมมอเตอร์
  3. โหมดบันทึก : ในโหมดนี้ ตัวจับเวลาจะบันทึกเวลาที่เกิดเหตุการณ์ภายนอกอย่างแม่นยำ เช่น การกดปุ่มหรือสัญญาณจากเซ็นเซอร์
  4. โหมดเปรียบเทียบ : ตัวจับเวลาจะเปรียบเทียบค่าที่นับได้ในปัจจุบันกับค่าที่ตั้งไว้ล่วงหน้า และจะเรียกใช้งานเหตุการณ์เมื่อค่าทั้งสองตรงกัน โหมดนี้มีประโยชน์สำหรับการสร้างรูปคลื่นเอาต์พุตที่แม่นยำ หรือการควบคุม PWM

ตัวแบ่งความถี่ตัวจับเวลา

ตัวจับเวลาสามารถทำงานที่ความถี่ต่างกันได้โดยใช้ตัวแบ่งความถี่ (prescaler)ซึ่งจะแบ่งความถี่ของสัญญาณนาฬิกาด้วยตัวคูณที่กำหนด ตัวแบ่งความถี่ช่วยให้ตัวจับเวลาทำงานช้ากว่าสัญญาณนาฬิกาของระบบ ทำให้สร้างการหน่วงเวลาที่ยาวขึ้นได้ง่ายขึ้นโดยไม่ทำให้ตัวจับเวลาทำงานเกินขีดจำกัด

  • ตัวอย่าง : หากนาฬิการะบบของคุณมีความถี่ 8 MHz และคุณต้องการให้ตัวจับเวลาทำงานที่ความถี่ 1 MHz คุณสามารถตั้งค่าพรีสเกลเลอร์เพื่อหารความถี่นาฬิกาด้วย 8 ได้

ความละเอียดของตัวจับเวลา

ความละเอียดของตัวจับเวลา หมายถึงช่วงเวลาที่เล็กที่สุดที่ตัวจับเวลาสามารถวัดได้ ขึ้นอยู่กับความถี่ของสัญญาณนาฬิกาและจำนวนบิตในรีจิสเตอร์ของตัวจับเวลา (โดยทั่วไปคือ 8, 16 หรือ 32 บิต) ความละเอียดที่สูงขึ้นจะช่วยให้การวัดเวลาแม่นยำยิ่งขึ้น

  • ตัวจับเวลา 8 บิต : สามารถนับได้สูงสุด 255 รอบสัญญาณนาฬิกา
  • ตัวจับเวลา 16 บิต : สามารถนับได้สูงสุด 65,535 รอบสัญญาณนาฬิกา
  • ตัวจับเวลา 32 บิต : สามารถนับได้ถึง 4,294,967,295 รอบสัญญาณนาฬิกา

การใช้งานทั่วไปของนาฬิกาและตัวจับเวลาในระบบฝังตัว

นาฬิกาและตัวจับเวลาใช้ประโยชน์ได้หลากหลายในระบบฝังตัว เรามาสำรวจการใช้งานที่พบได้บ่อยที่สุดบางส่วนกัน:

1. การจัดตารางงานแบบเรียลไทม์

ในระบบเรียลไทม์ ตัวจับเวลาถูกใช้เพื่อจัดการการทำงานของงานต่างๆ โดยจะช่วยให้มั่นใจได้ว่างานที่มีลำดับความสำคัญสูงจะถูกดำเนินการตรงเวลา และช่วยจัดสรรเวลาการใช้งาน CPU ให้กับงานที่มีลำดับความสำคัญต่ำกว่า

ในระบบปฏิบัติการแบบเรียลไทม์ (RTOS) ตัวจับเวลาจะสร้างสัญญาณขัดจังหวะเป็นระยะๆ เพื่อกระตุ้นให้ตัวจัดตารางงานสลับไปมาระหว่างงานต่างๆ ตามลำดับความสำคัญ หากไม่มีตัวจับเวลาที่เชื่อถือได้ ระบบอาจไม่สามารถทำตามกำหนดเวลาแบบเรียลไทม์ได้

2. การปรับความกว้างของพัลส์ (PWM)

PWM เป็นเทคนิคที่ใช้ปรับเปลี่ยนรอบการทำงานของสัญญาณเพื่อควบคุมอุปกรณ์ต่างๆ เช่น มอเตอร์หรือ LED โดยใช้ตัวจับเวลาในการสร้างจังหวะเวลาที่แม่นยำตามที่ต้องการสำหรับสัญญาณ PWM

ตัวอย่าง: การควบคุมมอเตอร์ด้วย PWM

โดยการปรับรอบการทำงาน (duty cycle) ของสัญญาณ PWM (ที่สร้างขึ้นโดยใช้ตัวจับเวลา) คุณสามารถควบคุมความเร็วของมอเตอร์ DC ได้ รอบการทำงาน 50% อาจทำให้มอเตอร์หมุนด้วยความเร็วครึ่งหนึ่ง ในขณะที่รอบการทำงาน 100% จะทำให้มอเตอร์หมุนด้วยความเร็วเต็มที่

3. ความล่าช้าและการหมดเวลา

การหน่วงเวลาเป็นส่วนสำคัญของการออกแบบระบบฝังตัว มักใช้เพื่อลดการสั่นของปุ่มกด หรือรอให้อุปกรณ์ต่อพ่วงเริ่มต้นทำงาน ตัวจับเวลาช่วยให้สามารถจัดการการหน่วงเวลาเหล่านี้ได้อย่างมีประสิทธิภาพโดยไม่ทำให้ CPU ทำงานหนักเกินไป

ตัวอย่าง: การลดการสั่นสะเทือนของปุ่ม

ปุ่มกดแบบกลไกอาจ "กระเด้ง" เมื่อถูกกด ทำให้เกิดการกระตุ้นหลายครั้ง สามารถใช้การหน่วงเวลาด้วยตัวจับเวลาเพื่อกรองสัญญาณที่ไม่ต้องการเหล่านี้และบันทึกการกดปุ่มเพียงครั้งเดียวเท่านั้น

4. การจับเวลาและการวัดผลเหตุการณ์

ตัวจับเวลาสามารถใช้เพื่อวัดระยะเวลาของเหตุการณ์ต่างๆ เช่น ระยะเวลาที่สัญญาณเอาต์พุตของเซ็นเซอร์คงอยู่ในระดับสูง หรือระยะเวลาที่สัญญาณพัลส์คงอยู่

ตัวอย่าง: การวัดความกว้างของพัลส์

การใช้ตัวจับเวลาในโหมดจับภาพ คุณสามารถวัดความแตกต่างของเวลาKระหว่างขอบขาขึ้นสองครั้งของสัญญาณได้ ซึ่งมีประโยชน์ในแอปพลิเคชันต่างๆ เช่น การวัดระยะทางโดยใช้เซ็นเซอร์อัลตราโซนิก

5. การสร้างสัญญาณ

ในบางแอปพลิเคชัน ตัวจับเวลาถูกใช้เพื่อสร้างคลื่นสี่เหลี่ยม สัญญาณนาฬิกา หรือสัญญาณเป็นคาบอื่นๆ เพื่อวัตถุประสงค์ในการสื่อสารหรือควบคุม

ตัวอย่าง: การสร้างคลื่นสี่เหลี่ยม

การใช้ตัวจับเวลาในโหมดเปรียบเทียบ คุณสามารถสลับสถานะของขาเอาต์พุตในช่วงเวลาปกติเพื่อสร้างคลื่นสี่เหลี่ยม ซึ่งสามารถนำไปใช้ขับวงจรภายนอกหรือเพื่อวัตถุประสงค์ในการสื่อสารได้

วิธีเลือกตัวจับเวลาที่เหมาะสมสำหรับโปรเจ็กต์ฝังตัวของคุณ

ในการออกแบบระบบฝังตัว การเลือกตัวจับเวลาที่เหมาะสมเป็นสิ่งสำคัญอย่างยิ่งเพื่อให้มั่นใจว่าระบบของคุณตรงตามข้อกำหนดด้านประสิทธิภาพและเวลา ต่อไปนี้คือปัจจัยบางประการที่ควรพิจารณา:

1. ความละเอียดของตัวจับเวลา

เลือกตัวจับเวลาที่มีความละเอียดเพียงพอสำหรับการใช้งานของคุณ ตัวอย่างเช่น หากคุณต้องการวัดเหตุการณ์ระดับไมโครวินาที ความละเอียดที่สูงขึ้น (เช่น 16 หรือ 32 บิต) นั้นมีความสำคัญอย่างยิ่ง

  • ตัวจับเวลา 8 บิต : เหมาะสำหรับงานง่ายๆ เช่น การสร้างการหน่วงเวลาสั้นๆ หรือการสลับสถานะของไฟ LED
  • ตัวจับเวลา 16 บิต : เหมาะอย่างยิ่งสำหรับการสร้างสัญญาณ PWM การควบคุมมอเตอร์ และงานจับเวลาขนาดปานกลาง
  • ตัวจับเวลา 32 บิต : เหมาะที่สุดสำหรับงานที่ใช้เวลานาน หรือแอปพลิเคชันที่ต้องการความแม่นยำสูง เช่น การวัดเหตุการณ์

2. ความถี่สัญญาณนาฬิกา

พิจารณาความถี่ของสัญญาณนาฬิการะบบและว่าคุณจำเป็นต้องใช้ตัวแบ่งความถี่หรือไม่ สำหรับแอปพลิเคชันความเร็วสูง ให้เลือกตัวจับเวลาที่สามารถทำงานได้ที่ความถี่ของสัญญาณนาฬิการะบบหรือใกล้เคียง สำหรับแอปพลิเคชันความเร็วต่ำ ตัวแบ่งความถี่สามารถช่วยให้ได้จังหวะเวลาที่ต้องการ

3. การจัดการการขัดจังหวะ

หากโปรเจ็กต์ของคุณเกี่ยวข้องกับงานที่ต้องคำนึงถึงเวลา โปรดตรวจสอบให้แน่ใจว่าตัวจับเวลาสามารถสร้างสัญญาณขัดจังหวะเพื่อเรียกใช้ฟังก์ชันในช่วงเวลาที่กำหนดได้ ตัวอย่างเช่น ในระบบปฏิบัติการแบบเรียลไทม์ (RTOS) สัญญาณขัดจังหวะจากตัวจับเวลาสามารถกระตุ้นการสลับงานได้

4. การใช้พลังงาน

ในอุปกรณ์ที่ใช้พลังงานจากแบตเตอรี่ ประสิทธิภาพการใช้พลังงานเป็นสิ่งสำคัญ ควรพิจารณาใช้ตัวจับเวลาแบบใช้พลังงานต่ำหรือนาฬิกาเรียลไทม์ (RTC) ที่สามารถทำงานในโหมดใช้พลังงานต่ำ ซึ่งจะช่วยให้ระบบประหยัดพลังงานไปพร้อมๆ กับการรักษาเวลาให้ถูกต้อง

5. การบูรณาการอุปกรณ์ต่อพ่วง

ไมโครคอนโทรลเลอร์หลายตัวมีตัวจับเวลาที่รวมเข้ากับอุปกรณ์ต่อพ่วงอื่นๆ เช่น ตัวควบคุม PWM, ADC หรืออินเทอร์เฟซการสื่อสาร หากโครงการของคุณเกี่ยวข้องกับอุปกรณ์ต่อพ่วงหลายตัว ควรเลือกตัวจับเวลาที่สามารถซิงโครไนซ์กับอุปกรณ์เหล่านี้ได้เพื่อลดความซับซ้อนในการพัฒนา

การกำหนดค่าตัวจับเวลาในระบบฝังตัว

เมื่อคุณเลือกตัวจับเวลาที่เหมาะสมสำหรับโครงการของคุณแล้ว ขั้นตอนต่อไปคือการตั้งค่า แม้ว่ากระบวนการเฉพาะจะแตกต่างกันไปตามไมโครคอนโทรลเลอร์ แต่ขั้นตอนทั่วไปประกอบด้วย:

ขั้นตอนที่ 1: ตั้งค่าแหล่งสัญญาณนาฬิกา

เลือกแหล่งสัญญาณนาฬิกาสำหรับตัวจับเวลาของคุณ คุณสามารถใช้สัญญาณนาฬิกาของระบบ สัญญาณนาฬิกาภายนอก หรือสัญญาณนาฬิกาเฉพาะสำหรับอุปกรณ์ต่อพ่วงได้ ขึ้นอยู่กับแอปพลิเคชันของคุณ

ขั้นตอนที่ 2: ตั้งค่าโหมดจับเวลา

เลือกโหมดจับเวลา (แบบครั้งเดียว, แบบเป็นระยะ, แบบบันทึก หรือแบบเปรียบเทียบ) ตามภารกิจที่คุณต้องการทำ

ขั้นตอนที่ 3: ตั้งค่าพรีสเกลเลอร์

หากตัวจับเวลาของคุณทำงานเร็วเกินไปสำหรับแอปพลิเคชันของคุณ ให้กำหนดค่าพรีสเกลเลอร์เพื่อลดความเร็วลง ตัวอย่างเช่น การหารสัญญาณนาฬิกา 1 MHz ด้วย 10 จะทำให้ตัวจับเวลาทำงานที่ 100 kHz

ขั้นตอนที่ 4: เปิดใช้งานการขัดจังหวะ

หากคุณต้องการเรียกใช้โค้ดในช่วงเวลาที่กำหนด ให้เปิดใช้งานการขัดจังหวะตัวจับเวลาและเขียนตัวจัดการการขัดจังหวะเพื่อจัดการงานเหล่านั้น

ขั้นตอนที่ 5: เริ่มจับเวลา

เมื่อตั้งค่าตัวจับเวลาเสร็จแล้ว ให้เริ่มการทำงานและปล่อยให้มันทำงาน หากคุณตั้งค่าตัวจับเวลาในโหมดวนรอบ มันจะนับอย่างต่อเนื่องและเรียกใช้การขัดจังหวะตามช่วงเวลาที่กำหนดไว้

บทสรุป

นาฬิกาและตัวจับเวลาเป็นส่วนประกอบพื้นฐานของระบบฝังตัว ช่วยให้การกำหนดเวลา การจัดตารางงาน และการควบคุมการทำงานต่างๆ มีความแม่นยำ การเข้าใจวิธีการกำหนดค่าและการใช้งานอย่างมีประสิทธิภาพเป็นสิ่งสำคัญสำหรับการพัฒนาแอปพลิเคชันฝังตัวที่เชื่อถือได้และมีประสิทธิภาพ ไม่ว่าคุณจะสร้างโครงการที่เรียบง่ายหรือระบบเรียลไทม์ที่ซับซ้อน การใช้ประโยชน์จากนาฬิกาและตัวจับเวลาจะช่วยให้คุณควบคุมได้อย่างแม่นยำและตรงตามข้อกำหนดด้านเวลาของระบบของคุณ
Lorem ipsum dolor sit amet, consectetur adipiscing elit. Suspendisse varius enim in eros elementum tristique. Duis cursus, mi quis viverra ornare, eros dolor interdum nulla, ut commodo diam libero vitae erat. Aenean faucibus nibh et justo cursus id rutrum lorem imperdiet. Nunc ut sem vitae risus tristique posuere.

ทำความเข้าใจเกี่ยวกับสัญญาณนาฬิกาและตัวตั้งเวลาในระบบฝังตัว

ทำความเข้าใจเกี่ยวกับสัญญาณนาฬิกาและตัวตั้งเวลาในระบบฝังตัว

ทำความเข้าใจบทบาทของ Clock และ Timer ในการจัดการเวลาและควบคุมการทำงานของอุปกรณ์ฝังตัว

Lorem ipsum dolor amet consectetur adipiscing elit tortor massa arcu non.

ระบบฝังตัว (Embedded systems) อาศัยการกำหนดเวลาที่แม่นยำเป็นอย่างมากสำหรับงานต่างๆ รวมถึงการจัดตารางงาน การสร้างสัญญาณ และการสื่อสาร เพื่อให้บรรลุเป้าหมายนี้ นาฬิกาและตัวจับเวลาจึงมีบทบาทสำคัญในการทำให้มั่นใจว่าอุปกรณ์ฝังตัวทำงานได้อย่างถูกต้องและตรงตามข้อจำกัดด้านเวลาจริง ในบทความนี้ เราจะสำรวจนาฬิกาและตัวจับเวลาของระบบฝังตัว บทบาทของพวกมันในการจัดการงาน และวิธีการกำหนดค่าอย่างมีประสิทธิภาพ

นาฬิกาและตัวจับเวลาในระบบฝังตัวคืออะไร?

ในระบบฝังตัว (Embedded systems) นาฬิกาหมายถึงสัญญาณที่สร้างขึ้นโดยออสซิลเลเตอร์ ซึ่งให้ค่าอ้างอิงเวลาคงที่สำหรับไมโครคอนโทรลเลอร์ ในขณะที่ตัวจับเวลา ( Timer ) คืออุปกรณ์ต่อพ่วงหรือรีจิสเตอร์ที่ใช้สัญญาณนาฬิกาในการนับและวัดช่วงเวลา

บทบาทของนาฬิกาในระบบฝังตัว

  • การซิงโครไนซ์ : นาฬิกาทำหน้าที่ซิงโครไนซ์การทำงานระหว่างส่วนประกอบต่างๆ ของระบบฝังตัว เพื่อให้มั่นใจว่างานต่างๆ จะถูกดำเนินการในช่วงเวลาที่ถูกต้อง
  • การรักษาเวลา : นาฬิกาเป็นอุปกรณ์ที่ใช้ในการติดตามเวลาในแอปพลิเคชันต่างๆ เช่น ระบบปฏิบัติการแบบเรียลไทม์ (RTOS) และการทำงานที่ต้องคำนึงถึงเวลาเป็นสำคัญ
  • การจัดการความถี่ : นาฬิกาจะกำหนดความถี่ในการทำงานของโปรเซสเซอร์และอุปกรณ์ต่อพ่วง ซึ่งส่งผลโดยตรงต่อการใช้พลังงานและประสิทธิภาพของระบบฝังตัว

ประเภทของนาฬิกา

  1. นาฬิการะบบ : นาฬิกาหลักที่ขับเคลื่อนระบบทั้งหมดและกำหนดความเร็วของโปรเซสเซอร์และอุปกรณ์ต่อพ่วง
  2. นาฬิกา อุปกรณ์ต่อพ่วง : นาฬิกาเฉพาะที่ใช้ขับเคลื่อนอุปกรณ์ต่อพ่วงเฉพาะ เช่น ตัวจับเวลา, ตัวแปลงอนาล็อกเป็นดิจิทัล (ADC) และอินเทอร์เฟซการสื่อสาร
  3. นาฬิกาเรียลไทม์ (RTC) : นาฬิกาพลังงานต่ำที่ติดตามเวลาตามปฏิทินจริง มักใช้สำหรับการบันทึกเหตุการณ์และปิดระบบโดยยังคงรักษาเวลาไว้

บทบาทของตัวจับเวลาในระบบฝังตัว

ตัวจับเวลาในระบบฝังตัวใช้สำหรับวัดช่วงเวลา ควบคุมความล่าช้า และกระตุ้นเหตุการณ์ในช่วงเวลาปกติ มีความสำคัญอย่างยิ่งต่อการจัดการงานที่เกี่ยวข้องกับเวลา เช่น:

  • การมอดูเลชั่นความกว้างพัลส์ (PWM) : ใช้สำหรับควบคุมมอเตอร์ ลดความสว่างของ LED และสร้างสัญญาณอนาล็อกจากข้อมูลดิจิทัล
  • การจับเวลาเหตุการณ์ : การวัดระยะเวลาที่เหตุการณ์เฉพาะอย่างหนึ่งเกิดขึ้น เช่น การกดปุ่มหรือการอ่านค่าจากเซ็นเซอร์
  • การจัดตารางงาน : ในระบบเรียลไทม์ ตัวจับเวลาช่วยให้มั่นใจได้ว่างานต่างๆ จะถูกดำเนินการในช่วงเวลาที่แม่นยำ

วิธีการทำงานร่วมกันของนาฬิกาและตัวจับเวลา

นาฬิกาให้สัญญาณพื้นฐานที่ตัวจับเวลาใช้ในการนับและวัดเวลา ตัวอย่างเช่น หากนาฬิการะบบทำงานที่ความถี่ 1 เมกะเฮิร์ตซ์ ตัวจับเวลาสามารถนับจำนวนรอบของนาฬิกาเพื่อสร้างการหน่วงเวลาหรือเหตุการณ์ตามเวลาได้

ตัวอย่าง: วิธีที่ตัวจับเวลาใช้ประโยชน์จากนาฬิกา

  1. การนับ : ตัวจับเวลาจะนับพัลส์ของสัญญาณนาฬิกาเพื่อวัดช่วงเวลาที่กำหนด ตัวอย่างเช่น หากคุณต้องการสร้างการหน่วงเวลา 1 วินาที ตัวจับเวลาจะนับพัลส์ของสัญญาณนาฬิกาได้สูงสุด 1 ล้านรอบ (สำหรับสัญญาณนาฬิกา 1 MHz)
  2. การสร้างสัญญาณขัดจังหวะ : ตัวจับเวลาสามารถสร้างสัญญาณขัดจังหวะหลังจากนับจำนวนรอบสัญญาณนาฬิกาที่กำหนดไว้ ซึ่งช่วยให้ระบบสามารถดำเนินการงานในช่วงเวลาปกติโดยไม่ต้องใช้การรอคอยแบบไม่หยุดนิ่ง (busy waiting)

แนวคิดหลักของตัวจับเวลาในระบบฝังตัว

ตัวจับเวลามีหลายการตั้งค่าและโหมด ซึ่งแต่ละโหมดเหมาะสมกับการใช้งานที่แตกต่างกัน ต่อไปนี้คือแนวคิดหลักที่ควรเข้าใจ:

โหมดจับเวลา

  1. โหมด One-Shot : ตัวจับเวลาจะนับไปจนถึงค่าที่กำหนดไว้ล่วงหน้าแล้วหยุด โหมดนี้มีประโยชน์สำหรับการสร้างการหน่วงเวลาเพียงครั้งเดียวหรือการเรียกใช้งานเหตุการณ์เพียงครั้งเดียว
  2. โหมดการทำงานแบบวนซ้ำ : ตัวจับเวลาจะนับไปจนถึงค่าที่ตั้งไว้ จากนั้นจะส่งสัญญาณขัดจังหวะ และรีเซ็ตเพื่อเริ่มนับใหม่อีกครั้ง โหมดนี้ใช้สำหรับงานที่ทำซ้ำๆ เช่น การอัปเดตหน้าจอหรือการควบคุมมอเตอร์
  3. โหมดบันทึก : ในโหมดนี้ ตัวจับเวลาจะบันทึกเวลาที่เกิดเหตุการณ์ภายนอกอย่างแม่นยำ เช่น การกดปุ่มหรือสัญญาณจากเซ็นเซอร์
  4. โหมดเปรียบเทียบ : ตัวจับเวลาจะเปรียบเทียบค่าที่นับได้ในปัจจุบันกับค่าที่ตั้งไว้ล่วงหน้า และจะเรียกใช้งานเหตุการณ์เมื่อค่าทั้งสองตรงกัน โหมดนี้มีประโยชน์สำหรับการสร้างรูปคลื่นเอาต์พุตที่แม่นยำ หรือการควบคุม PWM

ตัวแบ่งความถี่ตัวจับเวลา

ตัวจับเวลาสามารถทำงานที่ความถี่ต่างกันได้โดยใช้ตัวแบ่งความถี่ (prescaler)ซึ่งจะแบ่งความถี่ของสัญญาณนาฬิกาด้วยตัวคูณที่กำหนด ตัวแบ่งความถี่ช่วยให้ตัวจับเวลาทำงานช้ากว่าสัญญาณนาฬิกาของระบบ ทำให้สร้างการหน่วงเวลาที่ยาวขึ้นได้ง่ายขึ้นโดยไม่ทำให้ตัวจับเวลาทำงานเกินขีดจำกัด

  • ตัวอย่าง : หากนาฬิการะบบของคุณมีความถี่ 8 MHz และคุณต้องการให้ตัวจับเวลาทำงานที่ความถี่ 1 MHz คุณสามารถตั้งค่าพรีสเกลเลอร์เพื่อหารความถี่นาฬิกาด้วย 8 ได้

ความละเอียดของตัวจับเวลา

ความละเอียดของตัวจับเวลา หมายถึงช่วงเวลาที่เล็กที่สุดที่ตัวจับเวลาสามารถวัดได้ ขึ้นอยู่กับความถี่ของสัญญาณนาฬิกาและจำนวนบิตในรีจิสเตอร์ของตัวจับเวลา (โดยทั่วไปคือ 8, 16 หรือ 32 บิต) ความละเอียดที่สูงขึ้นจะช่วยให้การวัดเวลาแม่นยำยิ่งขึ้น

  • ตัวจับเวลา 8 บิต : สามารถนับได้สูงสุด 255 รอบสัญญาณนาฬิกา
  • ตัวจับเวลา 16 บิต : สามารถนับได้สูงสุด 65,535 รอบสัญญาณนาฬิกา
  • ตัวจับเวลา 32 บิต : สามารถนับได้ถึง 4,294,967,295 รอบสัญญาณนาฬิกา

การใช้งานทั่วไปของนาฬิกาและตัวจับเวลาในระบบฝังตัว

นาฬิกาและตัวจับเวลาใช้ประโยชน์ได้หลากหลายในระบบฝังตัว เรามาสำรวจการใช้งานที่พบได้บ่อยที่สุดบางส่วนกัน:

1. การจัดตารางงานแบบเรียลไทม์

ในระบบเรียลไทม์ ตัวจับเวลาถูกใช้เพื่อจัดการการทำงานของงานต่างๆ โดยจะช่วยให้มั่นใจได้ว่างานที่มีลำดับความสำคัญสูงจะถูกดำเนินการตรงเวลา และช่วยจัดสรรเวลาการใช้งาน CPU ให้กับงานที่มีลำดับความสำคัญต่ำกว่า

ในระบบปฏิบัติการแบบเรียลไทม์ (RTOS) ตัวจับเวลาจะสร้างสัญญาณขัดจังหวะเป็นระยะๆ เพื่อกระตุ้นให้ตัวจัดตารางงานสลับไปมาระหว่างงานต่างๆ ตามลำดับความสำคัญ หากไม่มีตัวจับเวลาที่เชื่อถือได้ ระบบอาจไม่สามารถทำตามกำหนดเวลาแบบเรียลไทม์ได้

2. การปรับความกว้างของพัลส์ (PWM)

PWM เป็นเทคนิคที่ใช้ปรับเปลี่ยนรอบการทำงานของสัญญาณเพื่อควบคุมอุปกรณ์ต่างๆ เช่น มอเตอร์หรือ LED โดยใช้ตัวจับเวลาในการสร้างจังหวะเวลาที่แม่นยำตามที่ต้องการสำหรับสัญญาณ PWM

ตัวอย่าง: การควบคุมมอเตอร์ด้วย PWM

โดยการปรับรอบการทำงาน (duty cycle) ของสัญญาณ PWM (ที่สร้างขึ้นโดยใช้ตัวจับเวลา) คุณสามารถควบคุมความเร็วของมอเตอร์ DC ได้ รอบการทำงาน 50% อาจทำให้มอเตอร์หมุนด้วยความเร็วครึ่งหนึ่ง ในขณะที่รอบการทำงาน 100% จะทำให้มอเตอร์หมุนด้วยความเร็วเต็มที่

3. ความล่าช้าและการหมดเวลา

การหน่วงเวลาเป็นส่วนสำคัญของการออกแบบระบบฝังตัว มักใช้เพื่อลดการสั่นของปุ่มกด หรือรอให้อุปกรณ์ต่อพ่วงเริ่มต้นทำงาน ตัวจับเวลาช่วยให้สามารถจัดการการหน่วงเวลาเหล่านี้ได้อย่างมีประสิทธิภาพโดยไม่ทำให้ CPU ทำงานหนักเกินไป

ตัวอย่าง: การลดการสั่นสะเทือนของปุ่ม

ปุ่มกดแบบกลไกอาจ "กระเด้ง" เมื่อถูกกด ทำให้เกิดการกระตุ้นหลายครั้ง สามารถใช้การหน่วงเวลาด้วยตัวจับเวลาเพื่อกรองสัญญาณที่ไม่ต้องการเหล่านี้และบันทึกการกดปุ่มเพียงครั้งเดียวเท่านั้น

4. การจับเวลาและการวัดผลเหตุการณ์

ตัวจับเวลาสามารถใช้เพื่อวัดระยะเวลาของเหตุการณ์ต่างๆ เช่น ระยะเวลาที่สัญญาณเอาต์พุตของเซ็นเซอร์คงอยู่ในระดับสูง หรือระยะเวลาที่สัญญาณพัลส์คงอยู่

ตัวอย่าง: การวัดความกว้างของพัลส์

การใช้ตัวจับเวลาในโหมดจับภาพ คุณสามารถวัดความแตกต่างของเวลาKระหว่างขอบขาขึ้นสองครั้งของสัญญาณได้ ซึ่งมีประโยชน์ในแอปพลิเคชันต่างๆ เช่น การวัดระยะทางโดยใช้เซ็นเซอร์อัลตราโซนิก

5. การสร้างสัญญาณ

ในบางแอปพลิเคชัน ตัวจับเวลาถูกใช้เพื่อสร้างคลื่นสี่เหลี่ยม สัญญาณนาฬิกา หรือสัญญาณเป็นคาบอื่นๆ เพื่อวัตถุประสงค์ในการสื่อสารหรือควบคุม

ตัวอย่าง: การสร้างคลื่นสี่เหลี่ยม

การใช้ตัวจับเวลาในโหมดเปรียบเทียบ คุณสามารถสลับสถานะของขาเอาต์พุตในช่วงเวลาปกติเพื่อสร้างคลื่นสี่เหลี่ยม ซึ่งสามารถนำไปใช้ขับวงจรภายนอกหรือเพื่อวัตถุประสงค์ในการสื่อสารได้

วิธีเลือกตัวจับเวลาที่เหมาะสมสำหรับโปรเจ็กต์ฝังตัวของคุณ

ในการออกแบบระบบฝังตัว การเลือกตัวจับเวลาที่เหมาะสมเป็นสิ่งสำคัญอย่างยิ่งเพื่อให้มั่นใจว่าระบบของคุณตรงตามข้อกำหนดด้านประสิทธิภาพและเวลา ต่อไปนี้คือปัจจัยบางประการที่ควรพิจารณา:

1. ความละเอียดของตัวจับเวลา

เลือกตัวจับเวลาที่มีความละเอียดเพียงพอสำหรับการใช้งานของคุณ ตัวอย่างเช่น หากคุณต้องการวัดเหตุการณ์ระดับไมโครวินาที ความละเอียดที่สูงขึ้น (เช่น 16 หรือ 32 บิต) นั้นมีความสำคัญอย่างยิ่ง

  • ตัวจับเวลา 8 บิต : เหมาะสำหรับงานง่ายๆ เช่น การสร้างการหน่วงเวลาสั้นๆ หรือการสลับสถานะของไฟ LED
  • ตัวจับเวลา 16 บิต : เหมาะอย่างยิ่งสำหรับการสร้างสัญญาณ PWM การควบคุมมอเตอร์ และงานจับเวลาขนาดปานกลาง
  • ตัวจับเวลา 32 บิต : เหมาะที่สุดสำหรับงานที่ใช้เวลานาน หรือแอปพลิเคชันที่ต้องการความแม่นยำสูง เช่น การวัดเหตุการณ์

2. ความถี่สัญญาณนาฬิกา

พิจารณาความถี่ของสัญญาณนาฬิการะบบและว่าคุณจำเป็นต้องใช้ตัวแบ่งความถี่หรือไม่ สำหรับแอปพลิเคชันความเร็วสูง ให้เลือกตัวจับเวลาที่สามารถทำงานได้ที่ความถี่ของสัญญาณนาฬิการะบบหรือใกล้เคียง สำหรับแอปพลิเคชันความเร็วต่ำ ตัวแบ่งความถี่สามารถช่วยให้ได้จังหวะเวลาที่ต้องการ

3. การจัดการการขัดจังหวะ

หากโปรเจ็กต์ของคุณเกี่ยวข้องกับงานที่ต้องคำนึงถึงเวลา โปรดตรวจสอบให้แน่ใจว่าตัวจับเวลาสามารถสร้างสัญญาณขัดจังหวะเพื่อเรียกใช้ฟังก์ชันในช่วงเวลาที่กำหนดได้ ตัวอย่างเช่น ในระบบปฏิบัติการแบบเรียลไทม์ (RTOS) สัญญาณขัดจังหวะจากตัวจับเวลาสามารถกระตุ้นการสลับงานได้

4. การใช้พลังงาน

ในอุปกรณ์ที่ใช้พลังงานจากแบตเตอรี่ ประสิทธิภาพการใช้พลังงานเป็นสิ่งสำคัญ ควรพิจารณาใช้ตัวจับเวลาแบบใช้พลังงานต่ำหรือนาฬิกาเรียลไทม์ (RTC) ที่สามารถทำงานในโหมดใช้พลังงานต่ำ ซึ่งจะช่วยให้ระบบประหยัดพลังงานไปพร้อมๆ กับการรักษาเวลาให้ถูกต้อง

5. การบูรณาการอุปกรณ์ต่อพ่วง

ไมโครคอนโทรลเลอร์หลายตัวมีตัวจับเวลาที่รวมเข้ากับอุปกรณ์ต่อพ่วงอื่นๆ เช่น ตัวควบคุม PWM, ADC หรืออินเทอร์เฟซการสื่อสาร หากโครงการของคุณเกี่ยวข้องกับอุปกรณ์ต่อพ่วงหลายตัว ควรเลือกตัวจับเวลาที่สามารถซิงโครไนซ์กับอุปกรณ์เหล่านี้ได้เพื่อลดความซับซ้อนในการพัฒนา

การกำหนดค่าตัวจับเวลาในระบบฝังตัว

เมื่อคุณเลือกตัวจับเวลาที่เหมาะสมสำหรับโครงการของคุณแล้ว ขั้นตอนต่อไปคือการตั้งค่า แม้ว่ากระบวนการเฉพาะจะแตกต่างกันไปตามไมโครคอนโทรลเลอร์ แต่ขั้นตอนทั่วไปประกอบด้วย:

ขั้นตอนที่ 1: ตั้งค่าแหล่งสัญญาณนาฬิกา

เลือกแหล่งสัญญาณนาฬิกาสำหรับตัวจับเวลาของคุณ คุณสามารถใช้สัญญาณนาฬิกาของระบบ สัญญาณนาฬิกาภายนอก หรือสัญญาณนาฬิกาเฉพาะสำหรับอุปกรณ์ต่อพ่วงได้ ขึ้นอยู่กับแอปพลิเคชันของคุณ

ขั้นตอนที่ 2: ตั้งค่าโหมดจับเวลา

เลือกโหมดจับเวลา (แบบครั้งเดียว, แบบเป็นระยะ, แบบบันทึก หรือแบบเปรียบเทียบ) ตามภารกิจที่คุณต้องการทำ

ขั้นตอนที่ 3: ตั้งค่าพรีสเกลเลอร์

หากตัวจับเวลาของคุณทำงานเร็วเกินไปสำหรับแอปพลิเคชันของคุณ ให้กำหนดค่าพรีสเกลเลอร์เพื่อลดความเร็วลง ตัวอย่างเช่น การหารสัญญาณนาฬิกา 1 MHz ด้วย 10 จะทำให้ตัวจับเวลาทำงานที่ 100 kHz

ขั้นตอนที่ 4: เปิดใช้งานการขัดจังหวะ

หากคุณต้องการเรียกใช้โค้ดในช่วงเวลาที่กำหนด ให้เปิดใช้งานการขัดจังหวะตัวจับเวลาและเขียนตัวจัดการการขัดจังหวะเพื่อจัดการงานเหล่านั้น

ขั้นตอนที่ 5: เริ่มจับเวลา

เมื่อตั้งค่าตัวจับเวลาเสร็จแล้ว ให้เริ่มการทำงานและปล่อยให้มันทำงาน หากคุณตั้งค่าตัวจับเวลาในโหมดวนรอบ มันจะนับอย่างต่อเนื่องและเรียกใช้การขัดจังหวะตามช่วงเวลาที่กำหนดไว้

บทสรุป

นาฬิกาและตัวจับเวลาเป็นส่วนประกอบพื้นฐานของระบบฝังตัว ช่วยให้การกำหนดเวลา การจัดตารางงาน และการควบคุมการทำงานต่างๆ มีความแม่นยำ การเข้าใจวิธีการกำหนดค่าและการใช้งานอย่างมีประสิทธิภาพเป็นสิ่งสำคัญสำหรับการพัฒนาแอปพลิเคชันฝังตัวที่เชื่อถือได้และมีประสิทธิภาพ ไม่ว่าคุณจะสร้างโครงการที่เรียบง่ายหรือระบบเรียลไทม์ที่ซับซ้อน การใช้ประโยชน์จากนาฬิกาและตัวจับเวลาจะช่วยให้คุณควบคุมได้อย่างแม่นยำและตรงตามข้อกำหนดด้านเวลาของระบบของคุณ