อันตรายจากไฟฟ้าสถิตในตรรกะดิจิทัล

เรียนรู้ว่าอันตรายจากไฟฟ้าสถิตก่อให้เกิดข้อผิดพลาดที่ไม่คาดคิดในวงจรตรรกะดิจิทัลได้อย่างไร
อันตรายจากไฟฟ้าสถิตในตรรกะดิจิทัล

หากมีสิ่งรบกวนเกิดขึ้นในวงจรดิจิทัล สิ่งรบกวนเหล่านั้นจะทำให้เกิดการสั่นแบบชั่วคราวในเอาต์พุตของวงจร กล่าวอีกนัยหนึ่ง สิ่งรบกวนในวงจรดิจิทัลคือการหยุดชะงักชั่วคราวของการทำงานในอุดมคติของวงจร และเมื่อเวลาผ่านไประยะหนึ่ง มันจะแก้ไขตัวเองได้ สิ่งรบกวนหรือการสั่นเหล่านี้เกิดขึ้นเมื่อเส้นทางต่างๆ จากอินพุตไปยังเอาต์พุตมีความล่าช้าต่างกัน ดังนั้น การเปลี่ยนแปลงในตัวแปรอินพุตจึงไม่เปลี่ยนแปลงเอาต์พุตทันที แต่จะปรากฏที่เอาต์พุตหลังจากความล่าช้าเล็กน้อยที่เกิดจากองค์ประกอบของวงจร เช่น ประตูตรรกะ มีสิ่งรบกวนสามประเภทที่แตกต่างกันที่พบในวงจรดิจิทัล

กล่าวอีกนัยหนึ่งคือ  

ลองพิจารณาวงจรลอจิกที่คาดว่าจะให้สัญญาณลอจิก -1 แต่จู่ๆ ก็เปลี่ยนเป็นลอจิก -0 ในเสี้ยววินาที เนื่องจากเวลาหน่วงในการส่งสัญญาณของเกตลอจิกต่างๆ มีจำกัด ปรากฏการณ์การสลับสถานะที่ไม่คาดคิดนี้จึงเรียกว่า อันตราย (HAZARD)

  1.       ความเสี่ยงจากไฟฟ้าสถิต
  2.       ความเสี่ยงของการเคลื่อนไหว
  3.       ความเสี่ยงด้านการทำงาน

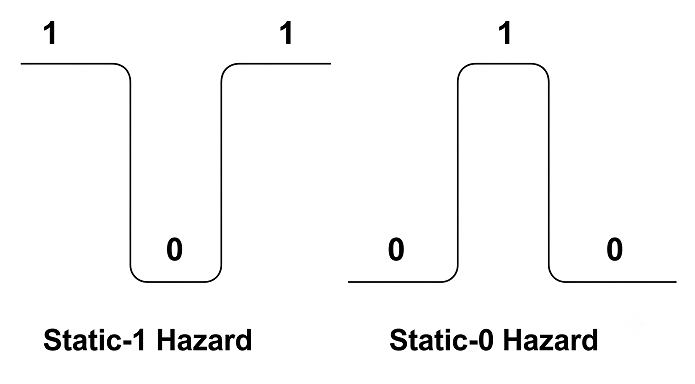
ในที่นี้ เราจะกล่าวถึงเฉพาะอันตรายแบบคงที่ (static hazard) เพื่อให้เข้าใจได้ชัดเจนยิ่งขึ้น โดยทั่วไปแล้ว อันตรายแบบคงที่เกิดขึ้นเมื่อการเปลี่ยนแปลงของอินพุตทำให้เอาต์พุตเปลี่ยนแปลงไปชั่วขณะก่อนที่จะกลับสู่ค่าที่แน่นอน โดยพิจารณาจากค่าที่แน่นอนนั้น อันตรายแบบคงที่แบ่งออกเป็นสองประเภท ดังแสดงในภาพด้านล่าง:

  • อันตรายจากไฟฟ้าสถิตประเภทที่ 1:อันตรายจากไฟฟ้าสถิตประเภทที่ 1 เกิดขึ้นในวงจร SOP (วงจรบวกและรวมสัญญาณ)      
  1. หากเอาต์พุตอยู่ในสถานะตรรกะ 1 ในขณะนี้ และหลังจากอินพุตเปลี่ยนสถานะ เอาต์พุตจะเปลี่ยนเป็น 0 ชั่วคราวก่อนที่จะคงที่ที่ 1 นั่นคือความเสี่ยงของ Static-1
  2. เนื่องจากการเปลี่ยนแปลงของสัญญาณอินพุตและการรวมกันของความล่าช้าในการส่งสัญญาณ วงจรลอจิกอาจเปลี่ยนเป็น 0 ในขณะที่ควรจะคงอยู่ที่ 1 ปรากฏการณ์ชั่วคราวนี้เรียกว่า static hazard-1 ดังแสดงในรูปด้านล่าง
  • อันตรายจากไฟฟ้าสถิตระดับ 0:อันตรายจากไฟฟ้าสถิตระดับ 0 เกิดขึ้นในวงจร POS (Product of Sum)
  1. หากเอาต์พุตอยู่ในสถานะตรรกะ 0 ในขณะนี้ และหลังจากอินพุตเปลี่ยนสถานะ เอาต์พุตจะเปลี่ยนเป็น 1 ชั่วคราวก่อนที่จะคงที่ที่ 0 นั่นคือความเสี่ยงของ Static-0
  2. เพื่อตอบสนองต่อการเปลี่ยนแปลงของอินพุตและด้วยการรวมกันของความล่าช้าในการแพร่กระจาย วงจรลอจิกอาจเปลี่ยนค่าเป็นหนึ่ง (1) ในขณะที่ควรคงค่าเป็นศูนย์ (0) ปรากฏการณ์ชั่วคราวนี้เรียกว่าอันตรายแบบคงที่ (static-1 hazard) ดังแสดงในรูปด้านล่าง
การตรวจจับอันตรายจากไฟฟ้าสถิตโดยใช้ K-map:

อันดับแรก เรามาพิจารณาอันตรายแบบคงที่ข้อที่ 1 กันก่อน

ในการตรวจจับอันตรายจากไฟฟ้าสถิตระดับ 1 ในวงจรดิจิทัล จะต้องดำเนินการตามขั้นตอนต่อไปนี้:

  • ขั้นตอนที่ 1:บันทึกสัญญาณเอาต์พุตของวงจรดิจิทัล เช่น สัญญาณ Y
  • ขั้นตอนที่ 2:วาดแผนที่คาร์โนห์สำหรับฟังก์ชัน Y นี้ และบันทึกเลข 1 ที่อยู่ติดกันทั้งหมด
  • ขั้นตอนที่ 3:หากมีเซลล์คู่ใด ๆ ที่มีค่าเป็น 1 แต่ไม่ได้อยู่ในกลุ่มเดียวกัน (กล่าวคือ เป็นฟังก์ชันแฝงเฉพาะ) แสดงว่ามีอันตรายแบบสถิต-1 อยู่ เซลล์คู่ดังกล่าวแต่ละคู่ถือเป็นอันตรายแบบสถิต-1

มาดูตัวอย่างกัน: ตัวอย่าง - พิจารณาวงจรที่แสดงด้านล่างนี้
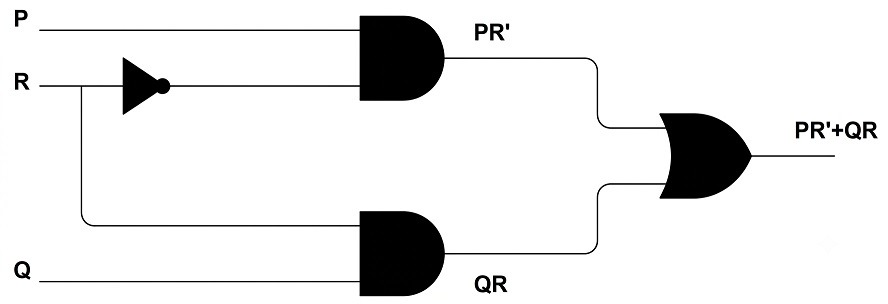
เรามีผลลัพธ์ สมมติว่าเป็น F ดังต่อไปนี้:

F ( P , Q , R )= QR + PR =∑ m {3,4,6,7}

วาดแผนที่ K สำหรับสิ่งนี้

ฟังก์ชันบูลีนมีดังนี้:
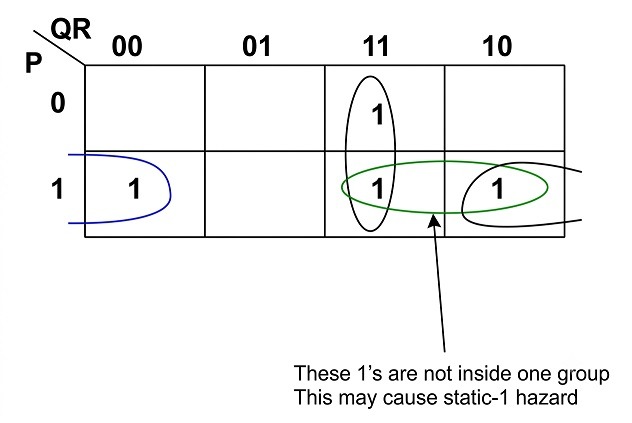
คู่เลข 1 ที่วงกลมสีเขียวไว้ ไม่ใช่ส่วนหนึ่งของกลุ่ม/คู่ที่ได้จากเอาต์พุตของฟังก์ชันบูลีนนี้ ซึ่งจะทำให้เกิดอันตรายจากค่าคงที่ 1 (static-1 hazard) ในวงจรนี้ การกำจัดอันตรายจากค่าคงที่ 1: เมื่อตรวจพบแล้ว สามารถกำจัดอันตรายจากค่าคงที่ 1 ได้ง่ายๆ โดยการเพิ่มเทอม (เกตตรรกะ) เข้าไปในฟังก์ชัน (วงจร) วิธีที่พบได้บ่อยที่สุดคือการเพิ่มกลุ่มที่ขาดหายไปในฟังก์ชันบูลีนที่มีอยู่ เนื่องจาก1การเพิ่มเทอมนี้จะไม่ส่งผลกระทบต่อฟังก์ชันแต่อย่างใด แต่จะกำจัดอันตรายนั้นออกไป ในตัวอย่างข้างต้น เนื่องจากคู่เลข 1 ที่วงกลมสีน้ำเงินไว้ทำให้เกิดอันตรายจากค่าคงที่ 1 เราจึงจำเป็นต้องเพิ่มสิ่งนี้เป็นส่วนประกอบหลักในฟังก์ชันที่มีอยู่ดังนี้:

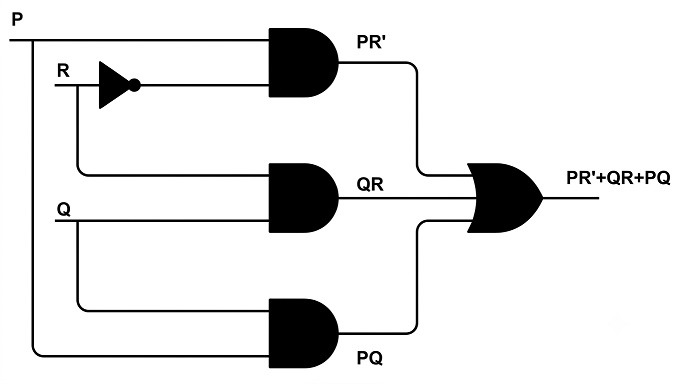
F ( P , Q , R )= QR + PR + PQ =∑ m {3,4,6,7}

โปรดทราบว่าจำนวนมินเทอมสำหรับฟังก์ชันนี้ไม่มีความแตกต่างกัน เหตุผลก็คือ ความเสี่ยงคงที่ระดับ 1 นั้นขึ้นอยู่กับวิธีการจัดกลุ่มเลข 1 (หรือเลข 0 สำหรับความเสี่ยงคงที่ระดับ 0) สำหรับชุดเลข 1 ที่กำหนดในแผนที่คาร์โนห์ ดังนั้นจึงไม่ทำให้จำนวนเลข 1 ในแผนที่คาร์โนห์แตกต่างกัน วงจรจะดูเหมือนภาพด้านล่างหลังจากแก้ไขเพื่อลบความเสี่ยงคงที่ระดับ 1 ออกแล้ว
ในทำนองเดียวกัน สำหรับอันตรายแบบ static-0 เราจำเป็นต้องพิจารณาค่าศูนย์แทนค่าหนึ่ง และหากค่าศูนย์ที่อยู่ติดกันในแผนที่ K ไม่ถูกจัดกลุ่มเข้าด้วยกัน ก็อาจทำให้เกิดอันตรายแบบ static-0 ได้ วิธีการตรวจจับและแก้ไขอันตรายแบบ static-0 นั้นเหมือนกับวิธีที่เราใช้กับอันตรายแบบ static-1 ทุกประการ ยกเว้นว่าแทนที่จะใช้ SOP เราจะใช้ POS เพราะในกรณีนี้เรากำลังจัดการกับค่าศูนย์
บทความที่เกี่ยวข้อง

ผลิตภัณฑ์
September 30, 2026

อันตรายจากไฟฟ้าสถิตในตรรกะดิจิทัล

เรียนรู้ว่าอันตรายจากไฟฟ้าสถิตก่อให้เกิดข้อผิดพลาดที่ไม่คาดคิดในวงจรตรรกะดิจิทัลได้อย่างไร

นักเขียนบทความ
by 
นักเขียนบทความ
อันตรายจากไฟฟ้าสถิตในตรรกะดิจิทัล

อันตรายจากไฟฟ้าสถิตในตรรกะดิจิทัล

เรียนรู้ว่าอันตรายจากไฟฟ้าสถิตก่อให้เกิดข้อผิดพลาดที่ไม่คาดคิดในวงจรตรรกะดิจิทัลได้อย่างไร

หากมีสิ่งรบกวนเกิดขึ้นในวงจรดิจิทัล สิ่งรบกวนเหล่านั้นจะทำให้เกิดการสั่นแบบชั่วคราวในเอาต์พุตของวงจร กล่าวอีกนัยหนึ่ง สิ่งรบกวนในวงจรดิจิทัลคือการหยุดชะงักชั่วคราวของการทำงานในอุดมคติของวงจร และเมื่อเวลาผ่านไประยะหนึ่ง มันจะแก้ไขตัวเองได้ สิ่งรบกวนหรือการสั่นเหล่านี้เกิดขึ้นเมื่อเส้นทางต่างๆ จากอินพุตไปยังเอาต์พุตมีความล่าช้าต่างกัน ดังนั้น การเปลี่ยนแปลงในตัวแปรอินพุตจึงไม่เปลี่ยนแปลงเอาต์พุตทันที แต่จะปรากฏที่เอาต์พุตหลังจากความล่าช้าเล็กน้อยที่เกิดจากองค์ประกอบของวงจร เช่น ประตูตรรกะ มีสิ่งรบกวนสามประเภทที่แตกต่างกันที่พบในวงจรดิจิทัล

กล่าวอีกนัยหนึ่งคือ  

ลองพิจารณาวงจรลอจิกที่คาดว่าจะให้สัญญาณลอจิก -1 แต่จู่ๆ ก็เปลี่ยนเป็นลอจิก -0 ในเสี้ยววินาที เนื่องจากเวลาหน่วงในการส่งสัญญาณของเกตลอจิกต่างๆ มีจำกัด ปรากฏการณ์การสลับสถานะที่ไม่คาดคิดนี้จึงเรียกว่า อันตราย (HAZARD)

  1.       ความเสี่ยงจากไฟฟ้าสถิต
  2.       ความเสี่ยงของการเคลื่อนไหว
  3.       ความเสี่ยงด้านการทำงาน

ในที่นี้ เราจะกล่าวถึงเฉพาะอันตรายแบบคงที่ (static hazard) เพื่อให้เข้าใจได้ชัดเจนยิ่งขึ้น โดยทั่วไปแล้ว อันตรายแบบคงที่เกิดขึ้นเมื่อการเปลี่ยนแปลงของอินพุตทำให้เอาต์พุตเปลี่ยนแปลงไปชั่วขณะก่อนที่จะกลับสู่ค่าที่แน่นอน โดยพิจารณาจากค่าที่แน่นอนนั้น อันตรายแบบคงที่แบ่งออกเป็นสองประเภท ดังแสดงในภาพด้านล่าง:

  • อันตรายจากไฟฟ้าสถิตประเภทที่ 1:อันตรายจากไฟฟ้าสถิตประเภทที่ 1 เกิดขึ้นในวงจร SOP (วงจรบวกและรวมสัญญาณ)      
  1. หากเอาต์พุตอยู่ในสถานะตรรกะ 1 ในขณะนี้ และหลังจากอินพุตเปลี่ยนสถานะ เอาต์พุตจะเปลี่ยนเป็น 0 ชั่วคราวก่อนที่จะคงที่ที่ 1 นั่นคือความเสี่ยงของ Static-1
  2. เนื่องจากการเปลี่ยนแปลงของสัญญาณอินพุตและการรวมกันของความล่าช้าในการส่งสัญญาณ วงจรลอจิกอาจเปลี่ยนเป็น 0 ในขณะที่ควรจะคงอยู่ที่ 1 ปรากฏการณ์ชั่วคราวนี้เรียกว่า static hazard-1 ดังแสดงในรูปด้านล่าง
  • อันตรายจากไฟฟ้าสถิตระดับ 0:อันตรายจากไฟฟ้าสถิตระดับ 0 เกิดขึ้นในวงจร POS (Product of Sum)
  1. หากเอาต์พุตอยู่ในสถานะตรรกะ 0 ในขณะนี้ และหลังจากอินพุตเปลี่ยนสถานะ เอาต์พุตจะเปลี่ยนเป็น 1 ชั่วคราวก่อนที่จะคงที่ที่ 0 นั่นคือความเสี่ยงของ Static-0
  2. เพื่อตอบสนองต่อการเปลี่ยนแปลงของอินพุตและด้วยการรวมกันของความล่าช้าในการแพร่กระจาย วงจรลอจิกอาจเปลี่ยนค่าเป็นหนึ่ง (1) ในขณะที่ควรคงค่าเป็นศูนย์ (0) ปรากฏการณ์ชั่วคราวนี้เรียกว่าอันตรายแบบคงที่ (static-1 hazard) ดังแสดงในรูปด้านล่าง

การตรวจจับอันตรายจากไฟฟ้าสถิตโดยใช้ K-map:

อันดับแรก เรามาพิจารณาอันตรายแบบคงที่ข้อที่ 1 กันก่อน

ในการตรวจจับอันตรายจากไฟฟ้าสถิตระดับ 1 ในวงจรดิจิทัล จะต้องดำเนินการตามขั้นตอนต่อไปนี้:

  • ขั้นตอนที่ 1:บันทึกสัญญาณเอาต์พุตของวงจรดิจิทัล เช่น สัญญาณ Y
  • ขั้นตอนที่ 2:วาดแผนที่คาร์โนห์สำหรับฟังก์ชัน Y นี้ และบันทึกเลข 1 ที่อยู่ติดกันทั้งหมด
  • ขั้นตอนที่ 3:หากมีเซลล์คู่ใด ๆ ที่มีค่าเป็น 1 แต่ไม่ได้อยู่ในกลุ่มเดียวกัน (กล่าวคือ เป็นฟังก์ชันแฝงเฉพาะ) แสดงว่ามีอันตรายแบบสถิต-1 อยู่ เซลล์คู่ดังกล่าวแต่ละคู่ถือเป็นอันตรายแบบสถิต-1

มาดูตัวอย่างกัน: ตัวอย่าง - พิจารณาวงจรที่แสดงด้านล่างนี้

เรามีผลลัพธ์ สมมติว่าเป็น F ดังต่อไปนี้:

F ( P , Q , R )= QR + PR =∑ m {3,4,6,7}

วาดแผนที่ K สำหรับสิ่งนี้

ฟังก์ชันบูลีนมีดังนี้:

คู่เลข 1 ที่วงกลมสีเขียวไว้ ไม่ใช่ส่วนหนึ่งของกลุ่ม/คู่ที่ได้จากเอาต์พุตของฟังก์ชันบูลีนนี้ ซึ่งจะทำให้เกิดอันตรายจากค่าคงที่ 1 (static-1 hazard) ในวงจรนี้ การกำจัดอันตรายจากค่าคงที่ 1: เมื่อตรวจพบแล้ว สามารถกำจัดอันตรายจากค่าคงที่ 1 ได้ง่ายๆ โดยการเพิ่มเทอม (เกตตรรกะ) เข้าไปในฟังก์ชัน (วงจร) วิธีที่พบได้บ่อยที่สุดคือการเพิ่มกลุ่มที่ขาดหายไปในฟังก์ชันบูลีนที่มีอยู่ เนื่องจาก1การเพิ่มเทอมนี้จะไม่ส่งผลกระทบต่อฟังก์ชันแต่อย่างใด แต่จะกำจัดอันตรายนั้นออกไป ในตัวอย่างข้างต้น เนื่องจากคู่เลข 1 ที่วงกลมสีน้ำเงินไว้ทำให้เกิดอันตรายจากค่าคงที่ 1 เราจึงจำเป็นต้องเพิ่มสิ่งนี้เป็นส่วนประกอบหลักในฟังก์ชันที่มีอยู่ดังนี้:

F ( P , Q , R )= QR + PR + PQ =∑ m {3,4,6,7}

โปรดทราบว่าจำนวนมินเทอมสำหรับฟังก์ชันนี้ไม่มีความแตกต่างกัน เหตุผลก็คือ ความเสี่ยงคงที่ระดับ 1 นั้นขึ้นอยู่กับวิธีการจัดกลุ่มเลข 1 (หรือเลข 0 สำหรับความเสี่ยงคงที่ระดับ 0) สำหรับชุดเลข 1 ที่กำหนดในแผนที่คาร์โนห์ ดังนั้นจึงไม่ทำให้จำนวนเลข 1 ในแผนที่คาร์โนห์แตกต่างกัน วงจรจะดูเหมือนภาพด้านล่างหลังจากแก้ไขเพื่อลบความเสี่ยงคงที่ระดับ 1 ออกแล้ว

ในทำนองเดียวกัน สำหรับอันตรายแบบ static-0 เราจำเป็นต้องพิจารณาค่าศูนย์แทนค่าหนึ่ง และหากค่าศูนย์ที่อยู่ติดกันในแผนที่ K ไม่ถูกจัดกลุ่มเข้าด้วยกัน ก็อาจทำให้เกิดอันตรายแบบ static-0 ได้ วิธีการตรวจจับและแก้ไขอันตรายแบบ static-0 นั้นเหมือนกับวิธีที่เราใช้กับอันตรายแบบ static-1 ทุกประการ ยกเว้นว่าแทนที่จะใช้ SOP เราจะใช้ POS เพราะในกรณีนี้เรากำลังจัดการกับค่าศูนย์
Lorem ipsum dolor sit amet, consectetur adipiscing elit. Suspendisse varius enim in eros elementum tristique. Duis cursus, mi quis viverra ornare, eros dolor interdum nulla, ut commodo diam libero vitae erat. Aenean faucibus nibh et justo cursus id rutrum lorem imperdiet. Nunc ut sem vitae risus tristique posuere.

บทความที่เกี่ยวข้อง

อันตรายจากไฟฟ้าสถิตในตรรกะดิจิทัล

อันตรายจากไฟฟ้าสถิตในตรรกะดิจิทัล

เรียนรู้ว่าอันตรายจากไฟฟ้าสถิตก่อให้เกิดข้อผิดพลาดที่ไม่คาดคิดในวงจรตรรกะดิจิทัลได้อย่างไร

Lorem ipsum dolor amet consectetur adipiscing elit tortor massa arcu non.

หากมีสิ่งรบกวนเกิดขึ้นในวงจรดิจิทัล สิ่งรบกวนเหล่านั้นจะทำให้เกิดการสั่นแบบชั่วคราวในเอาต์พุตของวงจร กล่าวอีกนัยหนึ่ง สิ่งรบกวนในวงจรดิจิทัลคือการหยุดชะงักชั่วคราวของการทำงานในอุดมคติของวงจร และเมื่อเวลาผ่านไประยะหนึ่ง มันจะแก้ไขตัวเองได้ สิ่งรบกวนหรือการสั่นเหล่านี้เกิดขึ้นเมื่อเส้นทางต่างๆ จากอินพุตไปยังเอาต์พุตมีความล่าช้าต่างกัน ดังนั้น การเปลี่ยนแปลงในตัวแปรอินพุตจึงไม่เปลี่ยนแปลงเอาต์พุตทันที แต่จะปรากฏที่เอาต์พุตหลังจากความล่าช้าเล็กน้อยที่เกิดจากองค์ประกอบของวงจร เช่น ประตูตรรกะ มีสิ่งรบกวนสามประเภทที่แตกต่างกันที่พบในวงจรดิจิทัล

กล่าวอีกนัยหนึ่งคือ  

ลองพิจารณาวงจรลอจิกที่คาดว่าจะให้สัญญาณลอจิก -1 แต่จู่ๆ ก็เปลี่ยนเป็นลอจิก -0 ในเสี้ยววินาที เนื่องจากเวลาหน่วงในการส่งสัญญาณของเกตลอจิกต่างๆ มีจำกัด ปรากฏการณ์การสลับสถานะที่ไม่คาดคิดนี้จึงเรียกว่า อันตราย (HAZARD)

  1.       ความเสี่ยงจากไฟฟ้าสถิต
  2.       ความเสี่ยงของการเคลื่อนไหว
  3.       ความเสี่ยงด้านการทำงาน

ในที่นี้ เราจะกล่าวถึงเฉพาะอันตรายแบบคงที่ (static hazard) เพื่อให้เข้าใจได้ชัดเจนยิ่งขึ้น โดยทั่วไปแล้ว อันตรายแบบคงที่เกิดขึ้นเมื่อการเปลี่ยนแปลงของอินพุตทำให้เอาต์พุตเปลี่ยนแปลงไปชั่วขณะก่อนที่จะกลับสู่ค่าที่แน่นอน โดยพิจารณาจากค่าที่แน่นอนนั้น อันตรายแบบคงที่แบ่งออกเป็นสองประเภท ดังแสดงในภาพด้านล่าง:

  • อันตรายจากไฟฟ้าสถิตประเภทที่ 1:อันตรายจากไฟฟ้าสถิตประเภทที่ 1 เกิดขึ้นในวงจร SOP (วงจรบวกและรวมสัญญาณ)      
  1. หากเอาต์พุตอยู่ในสถานะตรรกะ 1 ในขณะนี้ และหลังจากอินพุตเปลี่ยนสถานะ เอาต์พุตจะเปลี่ยนเป็น 0 ชั่วคราวก่อนที่จะคงที่ที่ 1 นั่นคือความเสี่ยงของ Static-1
  2. เนื่องจากการเปลี่ยนแปลงของสัญญาณอินพุตและการรวมกันของความล่าช้าในการส่งสัญญาณ วงจรลอจิกอาจเปลี่ยนเป็น 0 ในขณะที่ควรจะคงอยู่ที่ 1 ปรากฏการณ์ชั่วคราวนี้เรียกว่า static hazard-1 ดังแสดงในรูปด้านล่าง
  • อันตรายจากไฟฟ้าสถิตระดับ 0:อันตรายจากไฟฟ้าสถิตระดับ 0 เกิดขึ้นในวงจร POS (Product of Sum)
  1. หากเอาต์พุตอยู่ในสถานะตรรกะ 0 ในขณะนี้ และหลังจากอินพุตเปลี่ยนสถานะ เอาต์พุตจะเปลี่ยนเป็น 1 ชั่วคราวก่อนที่จะคงที่ที่ 0 นั่นคือความเสี่ยงของ Static-0
  2. เพื่อตอบสนองต่อการเปลี่ยนแปลงของอินพุตและด้วยการรวมกันของความล่าช้าในการแพร่กระจาย วงจรลอจิกอาจเปลี่ยนค่าเป็นหนึ่ง (1) ในขณะที่ควรคงค่าเป็นศูนย์ (0) ปรากฏการณ์ชั่วคราวนี้เรียกว่าอันตรายแบบคงที่ (static-1 hazard) ดังแสดงในรูปด้านล่าง

การตรวจจับอันตรายจากไฟฟ้าสถิตโดยใช้ K-map:

อันดับแรก เรามาพิจารณาอันตรายแบบคงที่ข้อที่ 1 กันก่อน

ในการตรวจจับอันตรายจากไฟฟ้าสถิตระดับ 1 ในวงจรดิจิทัล จะต้องดำเนินการตามขั้นตอนต่อไปนี้:

  • ขั้นตอนที่ 1:บันทึกสัญญาณเอาต์พุตของวงจรดิจิทัล เช่น สัญญาณ Y
  • ขั้นตอนที่ 2:วาดแผนที่คาร์โนห์สำหรับฟังก์ชัน Y นี้ และบันทึกเลข 1 ที่อยู่ติดกันทั้งหมด
  • ขั้นตอนที่ 3:หากมีเซลล์คู่ใด ๆ ที่มีค่าเป็น 1 แต่ไม่ได้อยู่ในกลุ่มเดียวกัน (กล่าวคือ เป็นฟังก์ชันแฝงเฉพาะ) แสดงว่ามีอันตรายแบบสถิต-1 อยู่ เซลล์คู่ดังกล่าวแต่ละคู่ถือเป็นอันตรายแบบสถิต-1

มาดูตัวอย่างกัน: ตัวอย่าง - พิจารณาวงจรที่แสดงด้านล่างนี้

เรามีผลลัพธ์ สมมติว่าเป็น F ดังต่อไปนี้:

F ( P , Q , R )= QR + PR =∑ m {3,4,6,7}

วาดแผนที่ K สำหรับสิ่งนี้

ฟังก์ชันบูลีนมีดังนี้:

คู่เลข 1 ที่วงกลมสีเขียวไว้ ไม่ใช่ส่วนหนึ่งของกลุ่ม/คู่ที่ได้จากเอาต์พุตของฟังก์ชันบูลีนนี้ ซึ่งจะทำให้เกิดอันตรายจากค่าคงที่ 1 (static-1 hazard) ในวงจรนี้ การกำจัดอันตรายจากค่าคงที่ 1: เมื่อตรวจพบแล้ว สามารถกำจัดอันตรายจากค่าคงที่ 1 ได้ง่ายๆ โดยการเพิ่มเทอม (เกตตรรกะ) เข้าไปในฟังก์ชัน (วงจร) วิธีที่พบได้บ่อยที่สุดคือการเพิ่มกลุ่มที่ขาดหายไปในฟังก์ชันบูลีนที่มีอยู่ เนื่องจาก1การเพิ่มเทอมนี้จะไม่ส่งผลกระทบต่อฟังก์ชันแต่อย่างใด แต่จะกำจัดอันตรายนั้นออกไป ในตัวอย่างข้างต้น เนื่องจากคู่เลข 1 ที่วงกลมสีน้ำเงินไว้ทำให้เกิดอันตรายจากค่าคงที่ 1 เราจึงจำเป็นต้องเพิ่มสิ่งนี้เป็นส่วนประกอบหลักในฟังก์ชันที่มีอยู่ดังนี้:

F ( P , Q , R )= QR + PR + PQ =∑ m {3,4,6,7}

โปรดทราบว่าจำนวนมินเทอมสำหรับฟังก์ชันนี้ไม่มีความแตกต่างกัน เหตุผลก็คือ ความเสี่ยงคงที่ระดับ 1 นั้นขึ้นอยู่กับวิธีการจัดกลุ่มเลข 1 (หรือเลข 0 สำหรับความเสี่ยงคงที่ระดับ 0) สำหรับชุดเลข 1 ที่กำหนดในแผนที่คาร์โนห์ ดังนั้นจึงไม่ทำให้จำนวนเลข 1 ในแผนที่คาร์โนห์แตกต่างกัน วงจรจะดูเหมือนภาพด้านล่างหลังจากแก้ไขเพื่อลบความเสี่ยงคงที่ระดับ 1 ออกแล้ว

ในทำนองเดียวกัน สำหรับอันตรายแบบ static-0 เราจำเป็นต้องพิจารณาค่าศูนย์แทนค่าหนึ่ง และหากค่าศูนย์ที่อยู่ติดกันในแผนที่ K ไม่ถูกจัดกลุ่มเข้าด้วยกัน ก็อาจทำให้เกิดอันตรายแบบ static-0 ได้ วิธีการตรวจจับและแก้ไขอันตรายแบบ static-0 นั้นเหมือนกับวิธีที่เราใช้กับอันตรายแบบ static-1 ทุกประการ ยกเว้นว่าแทนที่จะใช้ SOP เราจะใช้ POS เพราะในกรณีนี้เรากำลังจัดการกับค่าศูนย์
Related articles