DCR ของตัวเหนี่ยวนำคืออะไร? การคำนวณ การวัด การสูญเสียกำลัง และการเลือกใช้งาน

เรียนรู้วิธีการคำนวณและวัดค่า DCR ของตัวเหนี่ยวนำ เพื่อเพิ่มประสิทธิภาพของวงจรจ่ายกำลังไฟฟ้า
DCR ของตัวเหนี่ยวนำคืออะไร? การคำนวณ การวัด การสูญเสียกำลัง และการเลือกใช้งาน

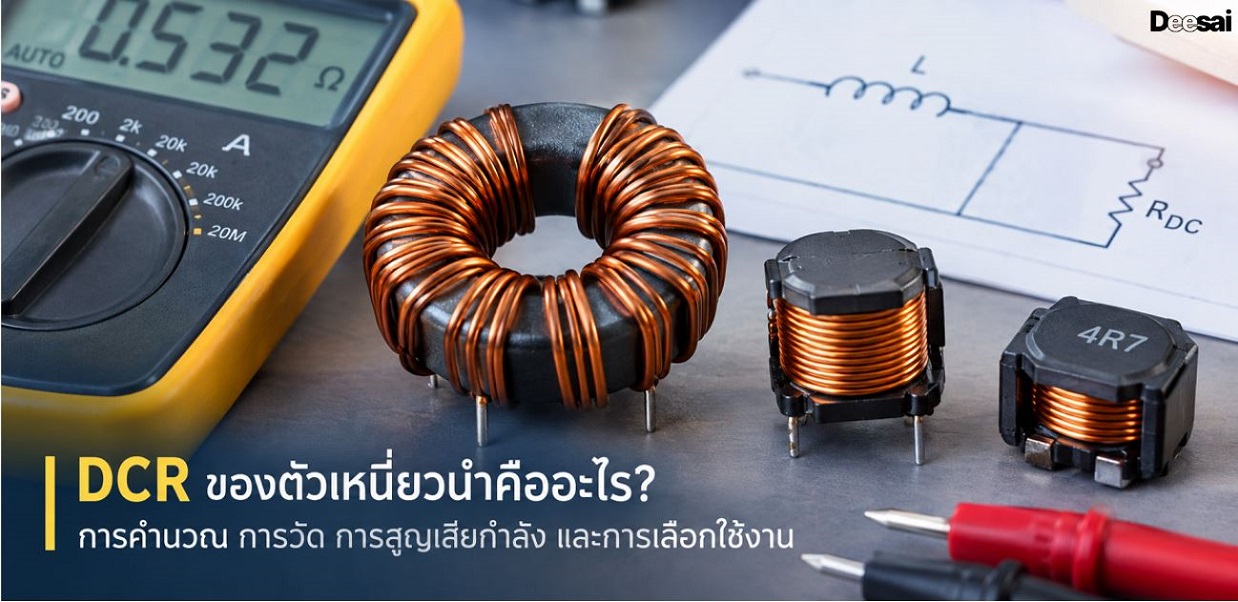
การเข้าใจค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำจะช่วยให้คุณเลือกใช้ส่วนประกอบได้ดีขึ้น และหลีกเลี่ยงการสูญเสียพลังงาน ความร้อน และประสิทธิภาพวงจรที่ไม่เสถียรโดยไม่จำเป็น ตรวจสอบค่า DCR ร่วมกับค่าความเหนี่ยวนำ อัตรากระแส ขนาดบรรจุภัณฑ์ และสภาวะการทำงาน เพื่อเลือกตัวเหนี่ยวนำที่เหมาะสมกับการออกแบบของคุณ
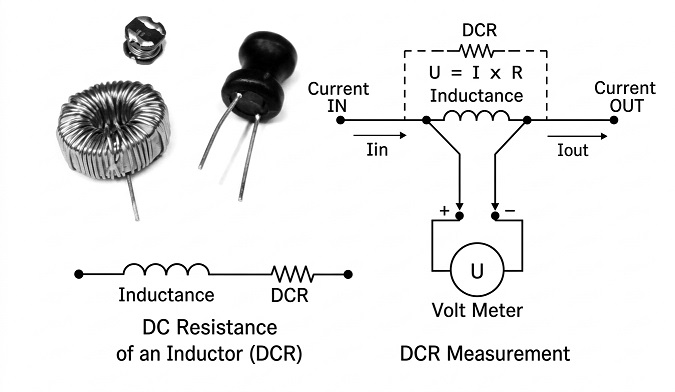
รูปที่ 1. ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำและการวัด

DCR ในตัวเหนี่ยวนำหมายถึงอะไร?

DCR (ความต้านทานกระแสตรง) คือความต้านทานภายในของขดลวดตัวเหนี่ยวนำเมื่อกระแสตรง (DC) ไหลผ่าน ตัวเหนี่ยวนำทุกตัวจะมีค่า DCR เพราะขดลวดทำจากลวดตัวนำ ซึ่งโดยทั่วไปคือทองแดง ค่า DCR วัดได้ในหน่วยโอห์ม (Ω) หรือมิลลิโอห์ม (mΩ) และระบุไว้ในเอกสารข้อมูลจำเพาะของตัวเหนี่ยวนำ

ตัวเหนี่ยวนำในอุดมคติจะมีค่าความต้านทานเป็นศูนย์แต่ตัวเหนี่ยวนำจริงจะมีค่าความต้านทานอยู่บ้างเสมอเนื่องจากลวดที่ใช้ทำขดลวด ความต้านทานของขดลวดนี้เรียกว่า DCR (Dynamic Resistance Resistance)

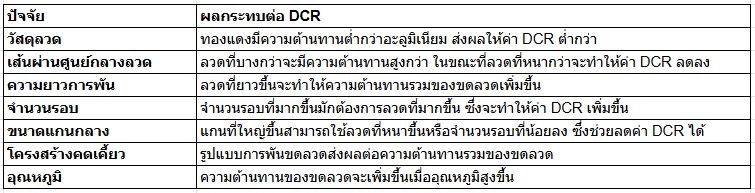
ค่า DCR ส่วนใหญ่ขึ้นอยู่กับการออกแบบขดลวดและวัสดุ ซึ่งรวมถึง:

ความยาวของสายไฟ– สายไฟที่ยาวขึ้นจะเพิ่มค่า DCR

เส้นผ่านศูนย์กลางของลวด– ลวดที่หนาขึ้นจะทำให้ค่า DCR ลดลง

จำนวนรอบ– โดยทั่วไปแล้ว จำนวนรอบที่มากขึ้นจะทำให้ค่า DCR เพิ่มขึ้น

วัสดุตัวนำ– ทองแดงมีความต้านทานต่ำกว่าอะลูมิเนียม

DCR แตกต่างจากค่าความเหนี่ยวนำ ค่าความเหนี่ยวนำ (H) กำหนดว่าตัวเหนี่ยวนำจะต้านทานการเปลี่ยนแปลงของกระแสได้มากน้อยเพียงใด ในขณะที่ DCR (Ω หรือ mΩ) อธิบายเฉพาะความต้านทานกระแสตรงของขดลวดเท่านั้น ทั้งสองค่าเป็นข้อมูลจำเพาะที่สำคัญซึ่งพบได้ในเอกสารข้อมูลของตัวเหนี่ยวนำ

ปัจจัยที่กำหนดค่าความต้านทานกระแสตรงของตัวเหนี่ยวนำ
สำหรับขดลวดทองแดง สามารถประมาณค่า DCR ที่อุณหภูมิอื่นได้โดยใช้สูตร:

DCR(T)=DCR(25∘C)×[1+0.00393(T−25∘C)]

ที่ไหน:

DCR(T) = ค่า DCR โดยประมาณที่อุณหภูมิ

DCR(25°C) = ค่า DCR ที่วัดหรือระบุไว้ที่อุณหภูมิ 25°C

T = อุณหภูมิการพันขดลวดในหน่วย °C

0.00393/°C = ค่าสัมประสิทธิ์อุณหภูมิโดยประมาณของความต้านทานสำหรับทองแดงที่อุณหภูมิใกล้เคียงอุณหภูมิห้อง

ตัวอย่างเช่น หากตัวเหนี่ยวนำมีค่าความต้านทานกระแสตรง (DCR) เท่ากับ0.10 โอห์ม ที่อุณหภูมิ 25°C ค่าความต้านทานกระแสตรงโดยประมาณที่อุณหภูมิ 100°C คือ:

DCR(100°C)=0.10×[1+0.00393×(100−25)]=0.1295 Ω

ดังนั้นค่า DCR จึงเพิ่มขึ้นจาก0.10 Ω เป็นประมาณ 0.1295 Ω หรือประมาณ29.5 %

หมายเหตุเกี่ยวกับความแม่นยำ: สูตรนี้เหมาะสมสำหรับการพันขดลวดทองแดงเป็นการประมาณค่าในทางปฏิบัติ สำหรับการคำนวณที่แม่นยำในช่วงอุณหภูมิที่กว้างขึ้น ให้ใช้ค่าสัมประสิทธิ์อุณหภูมิและเงื่อนไข DCR ที่ระบุไว้ในเอกสารข้อมูลของผู้ผลิต

ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำส่งผลต่อประสิทธิภาพของตัวแปลงอย่างไร

ค่าความต้านทานกระแสตรง (DCR) ส่งผลต่อประสิทธิภาพของตัวเหนี่ยวนำในวงจรแปลงกระแสไฟฟ้า โดยทำให้เกิดแรงดันตก การสูญเสียพลังงาน และความร้อน นอกจากนี้ยังอาจส่งผลต่อการตรวจจับกระแสและประสิทธิภาพการทำงานที่ความถี่สูง อย่างไรก็ตาม ควรพิจารณาค่า DCR ร่วมกับค่าความเหนี่ยวนำ ความถี่ในการสวิตช์ พิกัดกระแส และสภาวะการทำงานด้วย
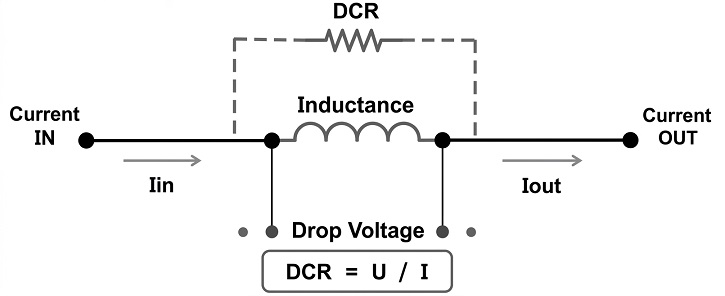
รูปที่ 2. แรงดันตกคร่อมตัวเหนี่ยวนำ DCR

แรงดันตก

DCR ทำให้เกิดแรงดันตกคร่อมขดลวดเหนี่ยวนำเมื่อกระแสไหลผ่าน ค่า DCR ที่สูงขึ้นจะทำให้เกิดแรงดันตกคร่อมมากขึ้น สามารถประมาณค่าแรงดันตกคร่อมกระแสตรงได้โดยใช้สูตร:

VDCR = IAVG × DCR

โดยที่IAVGคือกระแสเฉลี่ยของตัวเหนี่ยวนำ

ความสามารถในปัจจุบัน

ค่า DCR มีผลต่อพิกัดกระแสความร้อนของตัวเหนี่ยวนำ หรือ I rmsเนื่องจากความต้านทานที่สูงขึ้นจะทำให้เกิดความร้อนมากขึ้นเมื่อกระแสไหลผ่าน โดยทั่วไปแล้ว ค่า DCR ที่ต่ำกว่าจะเหมาะสมกว่าในวงจรแปลงกระแสสูง เนื่องจากช่วยลดการสูญเสียในขดลวดและการเพิ่มขึ้นของอุณหภูมิ

อย่างไรก็ตาม ค่า DCR ไม่ได้กำหนดกระแสอิ่มตัวหรือ I sat ของตัวเหนี่ยวนำโดยตรง กระแสอิ่มตัวขึ้นอยู่กับแกนแม่เหล็ก จำนวนรอบ ช่องว่างอากาศ และการออกแบบตัวเหนี่ยวนำโดยรวมเป็นหลัก

การตอบสนองชั่วคราว

DCR อาจส่งผลต่อการสูญเสียและการหน่วงของตัวแปลง แต่ไม่ใช่ปัจจัยหลักที่ควบคุมการตอบสนองต่อการเปลี่ยนแปลงอย่างฉับพลัน วงจรควบคุมของตัวแปลง ค่าเหนี่ยวนำ ความถี่ในการสวิตช์ และความจุเอาต์พุต มีอิทธิพลมากกว่าต่อความเร็วในการตอบสนองของวงจรต่อการเปลี่ยนแปลงกระแสโหลดอย่างกะทันหัน

ปัจจัยคิว

ค่า DCR มีส่วนทำให้เกิดความต้านทานของตัวเหนี่ยวนำ แต่ค่า Q ไม่ควรประเมินโดยใช้ค่า DCR เพียงอย่างเดียว ที่ความถี่ใช้งาน ตัวเหนี่ยวนำยังมีค่าความต้านทานกระแสสลับที่เกิดจากการสูญเสียที่ขึ้นอยู่กับความถี่ ดังนั้น ควรใช้ ค่าความต้านทานกระแสสลับที่ความถี่ใช้งานในการประเมินค่า Q โดยเฉพาะในวงจร RF วงจรเรโซแนนซ์ และวงจรกรอง

กระแสระลอกคลื่น

DCR ไม่ใช่ปัจจัยหลักที่กำหนดกระแสริปเปิลของตัวเหนี่ยวนำ กระแสริปเปิลส่วนใหญ่ขึ้นอยู่กับค่าความเหนี่ยวนำ ความถี่ในการสวิตช์ แรงดันไฟฟ้าขาเข้า แรงดันไฟฟ้าขาออก รอบการทำงาน และโครงสร้างของตัวแปลงDCR ส่วนใหญ่จะเพิ่มการสูญเสียความต้านทานและสามารถช่วยลดการสั่นสะเทือนในวงจรได้บ้าง

การตรวจจับกระแส DCR

ตัวแปลง DC-DC บางตัวใช้ค่า DCR ของตัวเหนี่ยวนำในการตรวจจับกระแสโดยไม่ต้องเพิ่มตัวต้านทานตรวจจับกระแสแยกต่างหาก สามารถออกแบบวงจรตรวจจับ RC โดยใช้ความสัมพันธ์ดังนี้:

RS × CS = L / DCR

โดยที่ R Sและ C Sคือตัวต้านทานและตัวเก็บประจุสำหรับตรวจจับ และ L คือค่าความเหนี่ยวนำ

เนื่องจากค่า DCR จะเพิ่มขึ้นเมื่ออุณหภูมิของขดลวดเหนี่ยวนำสูงขึ้น การตรวจวัดกระแสด้วยวิธี DCR จึงอาจเกิดข้อผิดพลาดในการวัดได้ ดังนั้น การออกแบบที่ต้องการการวัดกระแสที่แม่นยำอาจต้องใช้การชดเชยอุณหภูมิ

ประสิทธิภาพของตัวควบคุมแรงดันไฟฟ้า

DCR ส่งผลให้เกิดการสูญเสียการนำไฟฟ้า แรงดันตก และความร้อนในตัวควบคุมแรงดันไฟฟ้า DCR ที่มากเกินไปอาจลดประสิทธิภาพและเพิ่มการสูญเสียแรงดันไฟฟ้าที่กระแสสูง การเลือก DCR ที่เหมาะสมจะช่วยปรับปรุงประสิทธิภาพทางความร้อนและประสิทธิภาพโดยรวมของตัวแปลง

การสูญเสียพลังงาน ความร้อน และประสิทธิภาพของตัวเหนี่ยวนำ DCR

ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำทำให้เกิดการสูญเสียทองแดง เนื่องจากกระแสที่ไหลผ่านขดลวดสร้างความร้อน สำหรับการใช้งานในวงจรแปลงพลังงาน ควรคำนวณการสูญเสียทองแดงโดยใช้กระแส RMS ของตัวเหนี่ยวนำและค่า DCR ที่อุณหภูมิขดลวดจริง ไม่ใช่เพียงแค่กระแสเฉลี่ยและค่า DCR ที่อุณหภูมิห้องเท่านั้น

การสูญเสียทองแดงคือ:

PDCR=IL,RMS2⁢RDCR(T)

PDCR = การสูญเสียทองแดงในหน่วยวัตต์

IL,RMS2 = กระแสเหนี่ยวนำ RMS

RDCR (T) = ค่าความต้านทานกระแสตรงของตัวเหนี่ยวนำที่อุณหภูมิขดลวด

สำหรับรูปคลื่นกระแสไฟฟ้าที่มีระลอกคลื่นรูปสามเหลี่ยม สามารถประมาณค่ากระแสเหนี่ยวนำ RMS ได้ดังนี้:
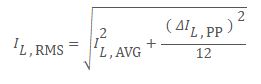
•I2L,AVG= กระแสเฉลี่ยของตัวเหนี่ยวนำ

•ΔIL,PP= กระแสริปเปิลพีคต่อพีค

ค่าความต้านทานกระแสตรง (DCR) ที่ปรับตามอุณหภูมิสำหรับขดลวดทองแดงสามารถประมาณได้ดังนี้:

R DCR (T)=R DCR (25°C) [1+0.00393(T−25)]

เมื่ออุณหภูมิของขดลวดสูงขึ้น ค่า DCR ก็จะเพิ่มขึ้น ซึ่งส่งผลให้การสูญเสียในทองแดงสูงขึ้น การใช้กระแส RMS และค่า DCR ที่ปรับตามอุณหภูมิ จึงให้ค่าประมาณการสูญเสียจากการนำไฟฟ้าของตัวเหนี่ยวนำในวงจรแปลงไฟแบบสวิตชิ่งที่สมจริงยิ่งขึ้น

เทียบกับ DCR เทียบกับค่าเหนี่ยวนำ เทียบกับค่าความต้านทานกระแสสลับ
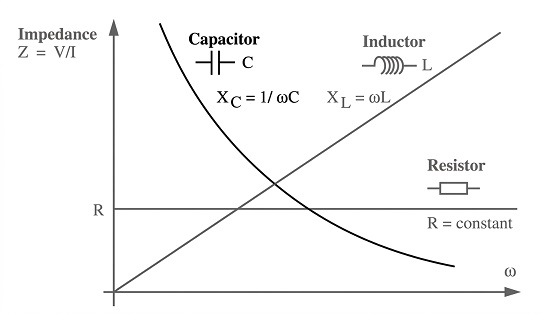
รูปที่ 3. อิมพีแดนซ์เทียบกับความถี่

DCR, ค่าเหนี่ยวนำ และความต้านทานกระแสสลับ อธิบายถึงคุณลักษณะที่แตกต่างกันของตัวเหนี่ยวนำ

DCR คือค่าความต้านทานของขดลวดเหนี่ยวนำที่วัดภายใต้สภาวะกระแสตรง โดยค่านี้ขึ้นอยู่กับวัสดุที่ใช้ทำขดลวด ขนาดของลวด ความยาวของขดลวด และอุณหภูมิเป็นหลัก

ค่าความเหนี่ยวนำอธิบายถึงความสามารถของตัวเหนี่ยวนำในการเก็บพลังงานในสนามแม่เหล็กและต้านทานการเปลี่ยนแปลงของกระแสไฟฟ้า โดยมีหน่วยวัดเป็น H, mH หรือ µH

ความต้านทานกระแสสลับ (AC resistance) คือความต้านทานที่มีประสิทธิภาพ ณ ความถี่กระแสสลับหรือความถี่สวิตช์ที่กำหนด ซึ่งรวมถึงการสูญเสียในขดลวดและแกนที่ขึ้นอยู่กับความถี่ ดังนั้นจึงอาจสูงกว่าความต้านทานกระแสตรง (DCR) นอกจากนี้ยังอาจแสดงในรูปของESR หรือความต้านทานอนุกรมเทียบเท่า (Equivalent series resistance ) ESR ไม่ได้จำกัดเฉพาะตัวเก็บประจุเท่านั้น

DCR และความต้านทานกระแสสลับไม่เหมือนกัน DCR หมายถึงความต้านทานของขดลวดกระแสตรง ในขณะที่ความต้านทานกระแสสลับหรือ ESR หมายถึงการสูญเสียที่มีประสิทธิภาพที่ความถี่ในการทำงาน

ค่า DCR ของตัวเหนี่ยวนำที่ต่ำกว่านั้นดีกว่าเสมอไปหรือไม่?

โดยทั่วไปแล้ว ค่า DCR ที่ต่ำกว่าจะเป็นประโยชน์ เพราะช่วยลดการสูญเสียในขดลวด แรงดันตก และความร้อน ซึ่งสามารถปรับปรุงประสิทธิภาพได้ โดยเฉพาะในตัวแปลงกระแสสูง

อย่างไรก็ตาม ค่า DCR ที่ต่ำกว่าไม่ได้หมายความว่าดีกว่าเสมอไปควรเปรียบเทียบค่า DCR ของตัวเหนี่ยวนำเฉพาะระหว่างชิ้นส่วนที่มีคุณสมบัติคล้ายคลึงกันเท่านั้น:

• ค่าความเหนี่ยวนำ
• ขนาดบรรจุภัณฑ์หรือขนาดทางกายภาพ
• อัตรากระแส RMS
• กระแสอิ่มตัวและพฤติกรรมเมื่ออิ่มตัว
• ประเภทแกนและโครงสร้าง
• อุณหภูมิในการทดสอบ

ชิ้นส่วนที่มีค่า DCR ต่ำกว่า อาจมีค่าความเหนี่ยวนำ ความสามารถในการรับกระแส ประสิทธิภาพการทำงานที่จุดอิ่มตัว หรือขนาดบรรจุภัณฑ์ที่แตกต่างกัน ดังนั้นการเปรียบเทียบค่า DCR เพียงอย่างเดียวจึงอาจทำให้เข้าใจผิดได้

การเปรียบเทียบ DCR ต่ำกับ DCR สูง
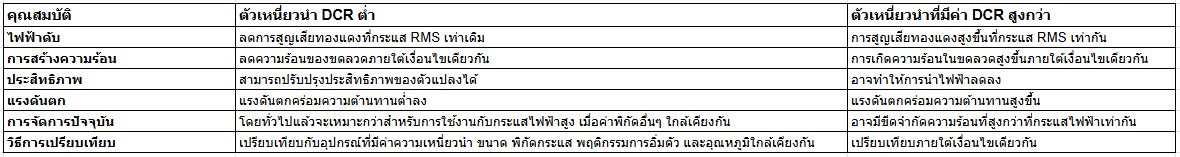
ตัวเหนี่ยวนำที่ดีที่สุดไม่ได้หมายความว่าต้องเป็นตัวที่มีค่า DCR ต่ำที่สุดเท่านั้น แต่ควรมีคุณสมบัติตรงตามข้อกำหนดด้านค่าความเหนี่ยวนำ กระแส RMS กระแสอิ่มตัว ขีดจำกัดด้านอุณหภูมิ ขนาดบรรจุภัณฑ์ และสภาวะการทำงาน ในขณะเดียวกันก็ต้องรักษาค่า DCR ให้ต่ำพอที่จะทำให้เกิดการสูญเสียและอุณหภูมิที่เพิ่มขึ้นในระดับที่ยอมรับได้

วิธีการวัดค่าความต้านทานกระแสตรงของตัวเหนี่ยวนำ

ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำสามารถวัดได้โดยใช้มัลติมิเตอร์ดิจิทัล เครื่องวัด LCR ​​หรือการวัดความต้านทานแบบสี่สาย วิธีที่ถูกต้องนั้นขึ้นอยู่กับค่า DCR ที่คาดหวังและความแม่นยำที่ต้องการเป็นหลัก

การวัดค่า DCR ด้วยมัลติมิเตอร์ดิจิทัล

ตั้งค่ามัลติมิเตอร์ดิจิทัลไปที่ โหมด ความต้านทาน (Ω) และเชื่อมต่อโพรบเข้ากับขั้วของตัวเหนี่ยวนำ มัลติมิเตอร์ดิจิทัลมาตรฐานเหมาะสำหรับค่าความต้านทานที่ค่อนข้างสูง แต่ไม่เหมาะสำหรับการวัดค่า DCR ที่แม่นยำในระดับมิลลิโอห์มความต้านทานของสายวัดและหน้าสัมผัสอาจมีค่ามากเมื่อเทียบกับค่า DCR จริง เพื่อผลลัพธ์ที่ดีขึ้น ให้ถอดตัวเหนี่ยวนำออกจากวงจรและตรวจสอบหรือชดเชยความต้านทานของสายวัดก่อนทำการวัด

การวัดค่า DCR ด้วยเครื่องวัด LCR

เครื่องวัด LCR ​​สามารถวัดค่าความเหนี่ยวนำ อิมพีแดนซ์ ความต้านทานกระแสสลับ และความต้านทานกระแสตรงได้ ในการวัดความต้านทานกระแสตรงของตัวเหนี่ยวนำ ให้เลือกโหมด DCR หรือโหมดความต้านทานกระแสตรง เฉพาะของเครื่องวัด ห้ามใช้โหมดอิมพีแดนซ์กระแสสลับหรือโหมด ESR สำหรับการวัดความต้านทานกระแสตรง โหมดเหล่านี้ใช้สัญญาณทดสอบกระแสสลับและมีผลกระทบที่ขึ้นอยู่กับความถี่ ดังนั้นผลลัพธ์จึงไม่แสดงถึงความต้านทานกระแสตรงของขดลวด ควรแยกตัวเหนี่ยวนำออกจากวงจรอื่นๆ และอุณหภูมิในการวัดควรใกล้เคียงกับอุณหภูมิการทดสอบในเอกสารข้อมูลเมื่อทำการเปรียบเทียบโดยตรง

การวัดด้วยเครื่องวัดความต้านทานแบบสี่สาย (เคลวิน) และไมโครโอห์มมิเตอร์

สำหรับค่า DCR ที่ต่ำมาก โดยเฉพาะอย่างยิ่งในระดับมิลลิโอห์ม ให้ใช้เครื่องวัดความต้านทานแบบเคลวินสี่สายหรือไมโครโอห์มมิเตอร์ วิธีนี้ใช้สายจ่ายกระแสสองเส้นเพื่อส่งกระแสทดสอบที่ทราบค่าผ่านตัวเหนี่ยวนำ และใช้สายวัดแรงดันสองเส้นแยกกันเพื่อวัดแรงดันโดยตรงที่ขั้วของตัวเหนี่ยวนำ เนื่องจากสายวัดแรงดันแทบไม่มีกระแสไหลผ่าน ความต้านทานของสายและหน้าสัมผัสจึงมีผลต่อการวัดน้อยมาก

ค่า DCR คำนวณจาก:

DCR = VMEAS / ITEST

• V MEAS = แรงดันไฟฟ้าที่วัดได้คร่อมตัวเหนี่ยวนำ

• I TEST = กระแสไฟฟ้าทดสอบที่ใช้

วางจุดเชื่อมต่อสำหรับตรวจวัดแรงดันไฟฟ้าไว้ที่ขั้วของตัวเหนี่ยวนำโดยตรง วิธีนี้จะช่วยป้องกันไม่ให้ความต้านทานของสายนำกระแสและจุดเชื่อมต่อต่างๆ ถูกนำมาคำนวณในค่าความต้านทานกระแสตรงที่วัดได้
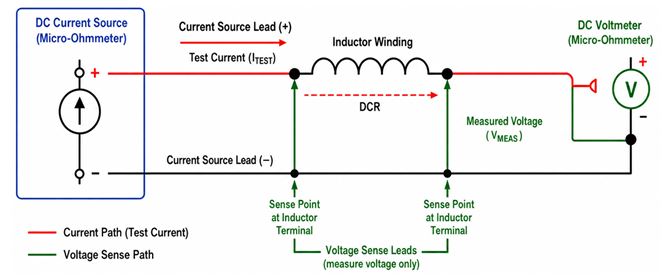
รูปที่ 4 การวัดความต้านทานกระแสตรงของตัวเหนี่ยวนำด้วยวิธีเคลวินแบบสี่สาย

การเปรียบเทียบค่าที่วัดได้กับข้อมูลจำเพาะในเอกสารข้อมูล

เปรียบเทียบค่า DCR ที่วัดได้กับค่าในเอกสารข้อมูลของผู้ผลิตภายใต้สภาวะการทดสอบที่คล้ายคลึงกัน

ตรวจสอบว่าเอกสารข้อมูลจำเพาะระบุค่าDCR ทั่วไปหรือค่าสูงสุดหรือไม่และจดบันทึกอุณหภูมิการทดสอบที่ระบุไว้ ค่า DCR จะเพิ่มขึ้นเมื่ออุณหภูมิของขดลวดสูงขึ้น ดังนั้นการวัดที่อุณหภูมิต่างกันอาจไม่ตรงกันโดยตรง

การเลือกค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำสำหรับวงจร Buck Converter – ตัวอย่างการใช้งาน

พิจารณาตัวแปลงแรงดันแบบ Buck ที่มีสภาวะการทำงานดังต่อไปนี้:
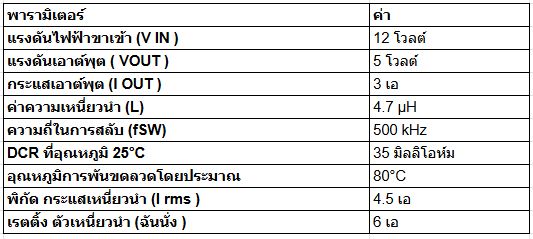
รอบการทำงาน

สำหรับวงจรแปลงแรงดันแบบ Buck Converter ที่เหมาะสม:
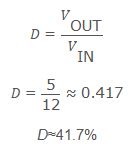
กระแสริปเปิลพีคต่อพีค
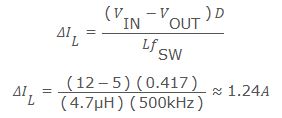
ดังนั้น กระแสริปเปิลของตัวเหนี่ยวนำแบบพีคต่อพีคจึงมีค่าประมาณ 1.24 แอมป์

กระแสเหนี่ยวนำ RMS

สำหรับลวดลายคลื่นสามเหลี่ยม:
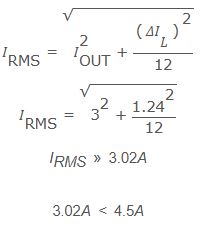
กระแส RMS ที่คำนวณได้ต่ำกว่าค่าพิกัด 4.5 AI rms ของตัวเหนี่ยวนำ

DCR ที่อุณหภูมิ 80°C

สำหรับการพันขดลวดทองแดง:

DCR(T) =DCR25°C[1+0.00393(T−25)]

DCR (80°C) =35mΩ [1+0.00393(80−25)]

DCR (80°C) ≈ 42.6mΩ

การสูญเสียทองแดง

PDCR=IRMS2×DCR

PDCR=(3.02)2(0.0426)≈0.389W

ดังนั้น การสูญเสียพลังงานในขดลวดทองแดงโดยประมาณจึงอยู่ที่ประมาณ 0.389 วัตต์

แรงดันตกคร่อม DCR

สำหรับวงจรแปลงแรงดันแบบบัค (buck converter) กระแสเฉลี่ยในตัวเหนี่ยวนำจะเท่ากับกระแสเอาต์พุตโดยประมาณ:

IAVG » IOUT = 3A

VDCR = IAVG x DCR

VDCR = (3)(0.0426) » 0.128 V

ดังนั้น แรงดันตกคร่อมของ DCR จึงมีค่าประมาณ 0.128 V

กระแสเหนี่ยวนำสูงสุด

IL,PEAK=IOUT+Δ/2IL

IL, PEAK = 3 + 1.24 2

IL, PEAK » 3.62 A

กระแสสูงสุดที่คำนวณได้ต่ำกว่าค่ากระแสอิ่มตัว:

3.62  A  <  6  A
ผลิตภัณฑ์
September 18, 2026

DCR ของตัวเหนี่ยวนำคืออะไร? การคำนวณ การวัด การสูญเสียกำลัง และการเลือกใช้งาน

เรียนรู้วิธีการคำนวณและวัดค่า DCR ของตัวเหนี่ยวนำ เพื่อเพิ่มประสิทธิภาพของวงจรจ่ายกำลังไฟฟ้า

นักเขียนบทความ
by 
นักเขียนบทความ
DCR ของตัวเหนี่ยวนำคืออะไร? การคำนวณ การวัด การสูญเสียกำลัง และการเลือกใช้งาน

DCR ของตัวเหนี่ยวนำคืออะไร? การคำนวณ การวัด การสูญเสียกำลัง และการเลือกใช้งาน

เรียนรู้วิธีการคำนวณและวัดค่า DCR ของตัวเหนี่ยวนำ เพื่อเพิ่มประสิทธิภาพของวงจรจ่ายกำลังไฟฟ้า

การเข้าใจค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำจะช่วยให้คุณเลือกใช้ส่วนประกอบได้ดีขึ้น และหลีกเลี่ยงการสูญเสียพลังงาน ความร้อน และประสิทธิภาพวงจรที่ไม่เสถียรโดยไม่จำเป็น ตรวจสอบค่า DCR ร่วมกับค่าความเหนี่ยวนำ อัตรากระแส ขนาดบรรจุภัณฑ์ และสภาวะการทำงาน เพื่อเลือกตัวเหนี่ยวนำที่เหมาะสมกับการออกแบบของคุณ

รูปที่ 1. ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำและการวัด

DCR ในตัวเหนี่ยวนำหมายถึงอะไร?

DCR (ความต้านทานกระแสตรง) คือความต้านทานภายในของขดลวดตัวเหนี่ยวนำเมื่อกระแสตรง (DC) ไหลผ่าน ตัวเหนี่ยวนำทุกตัวจะมีค่า DCR เพราะขดลวดทำจากลวดตัวนำ ซึ่งโดยทั่วไปคือทองแดง ค่า DCR วัดได้ในหน่วยโอห์ม (Ω) หรือมิลลิโอห์ม (mΩ) และระบุไว้ในเอกสารข้อมูลจำเพาะของตัวเหนี่ยวนำ

ตัวเหนี่ยวนำในอุดมคติจะมีค่าความต้านทานเป็นศูนย์แต่ตัวเหนี่ยวนำจริงจะมีค่าความต้านทานอยู่บ้างเสมอเนื่องจากลวดที่ใช้ทำขดลวด ความต้านทานของขดลวดนี้เรียกว่า DCR (Dynamic Resistance Resistance)

ค่า DCR ส่วนใหญ่ขึ้นอยู่กับการออกแบบขดลวดและวัสดุ ซึ่งรวมถึง:

ความยาวของสายไฟ– สายไฟที่ยาวขึ้นจะเพิ่มค่า DCR

เส้นผ่านศูนย์กลางของลวด– ลวดที่หนาขึ้นจะทำให้ค่า DCR ลดลง

จำนวนรอบ– โดยทั่วไปแล้ว จำนวนรอบที่มากขึ้นจะทำให้ค่า DCR เพิ่มขึ้น

วัสดุตัวนำ– ทองแดงมีความต้านทานต่ำกว่าอะลูมิเนียม

DCR แตกต่างจากค่าความเหนี่ยวนำ ค่าความเหนี่ยวนำ (H) กำหนดว่าตัวเหนี่ยวนำจะต้านทานการเปลี่ยนแปลงของกระแสได้มากน้อยเพียงใด ในขณะที่ DCR (Ω หรือ mΩ) อธิบายเฉพาะความต้านทานกระแสตรงของขดลวดเท่านั้น ทั้งสองค่าเป็นข้อมูลจำเพาะที่สำคัญซึ่งพบได้ในเอกสารข้อมูลของตัวเหนี่ยวนำ

ปัจจัยที่กำหนดค่าความต้านทานกระแสตรงของตัวเหนี่ยวนำ

สำหรับขดลวดทองแดง สามารถประมาณค่า DCR ที่อุณหภูมิอื่นได้โดยใช้สูตร:

DCR(T)=DCR(25∘C)×[1+0.00393(T−25∘C)]

ที่ไหน:

DCR(T) = ค่า DCR โดยประมาณที่อุณหภูมิ

DCR(25°C) = ค่า DCR ที่วัดหรือระบุไว้ที่อุณหภูมิ 25°C

T = อุณหภูมิการพันขดลวดในหน่วย °C

0.00393/°C = ค่าสัมประสิทธิ์อุณหภูมิโดยประมาณของความต้านทานสำหรับทองแดงที่อุณหภูมิใกล้เคียงอุณหภูมิห้อง

ตัวอย่างเช่น หากตัวเหนี่ยวนำมีค่าความต้านทานกระแสตรง (DCR) เท่ากับ0.10 โอห์ม ที่อุณหภูมิ 25°C ค่าความต้านทานกระแสตรงโดยประมาณที่อุณหภูมิ 100°C คือ:

DCR(100°C)=0.10×[1+0.00393×(100−25)]=0.1295 Ω

ดังนั้นค่า DCR จึงเพิ่มขึ้นจาก0.10 Ω เป็นประมาณ 0.1295 Ω หรือประมาณ29.5 %

หมายเหตุเกี่ยวกับความแม่นยำ: สูตรนี้เหมาะสมสำหรับการพันขดลวดทองแดงเป็นการประมาณค่าในทางปฏิบัติ สำหรับการคำนวณที่แม่นยำในช่วงอุณหภูมิที่กว้างขึ้น ให้ใช้ค่าสัมประสิทธิ์อุณหภูมิและเงื่อนไข DCR ที่ระบุไว้ในเอกสารข้อมูลของผู้ผลิต

ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำส่งผลต่อประสิทธิภาพของตัวแปลงอย่างไร

ค่าความต้านทานกระแสตรง (DCR) ส่งผลต่อประสิทธิภาพของตัวเหนี่ยวนำในวงจรแปลงกระแสไฟฟ้า โดยทำให้เกิดแรงดันตก การสูญเสียพลังงาน และความร้อน นอกจากนี้ยังอาจส่งผลต่อการตรวจจับกระแสและประสิทธิภาพการทำงานที่ความถี่สูง อย่างไรก็ตาม ควรพิจารณาค่า DCR ร่วมกับค่าความเหนี่ยวนำ ความถี่ในการสวิตช์ พิกัดกระแส และสภาวะการทำงานด้วย

รูปที่ 2. แรงดันตกคร่อมตัวเหนี่ยวนำ DCR

แรงดันตก

DCR ทำให้เกิดแรงดันตกคร่อมขดลวดเหนี่ยวนำเมื่อกระแสไหลผ่าน ค่า DCR ที่สูงขึ้นจะทำให้เกิดแรงดันตกคร่อมมากขึ้น สามารถประมาณค่าแรงดันตกคร่อมกระแสตรงได้โดยใช้สูตร:

VDCR = IAVG × DCR

โดยที่IAVGคือกระแสเฉลี่ยของตัวเหนี่ยวนำ

ความสามารถในปัจจุบัน

ค่า DCR มีผลต่อพิกัดกระแสความร้อนของตัวเหนี่ยวนำ หรือ I rmsเนื่องจากความต้านทานที่สูงขึ้นจะทำให้เกิดความร้อนมากขึ้นเมื่อกระแสไหลผ่าน โดยทั่วไปแล้ว ค่า DCR ที่ต่ำกว่าจะเหมาะสมกว่าในวงจรแปลงกระแสสูง เนื่องจากช่วยลดการสูญเสียในขดลวดและการเพิ่มขึ้นของอุณหภูมิ

อย่างไรก็ตาม ค่า DCR ไม่ได้กำหนดกระแสอิ่มตัวหรือ I sat ของตัวเหนี่ยวนำโดยตรง กระแสอิ่มตัวขึ้นอยู่กับแกนแม่เหล็ก จำนวนรอบ ช่องว่างอากาศ และการออกแบบตัวเหนี่ยวนำโดยรวมเป็นหลัก

การตอบสนองชั่วคราว

DCR อาจส่งผลต่อการสูญเสียและการหน่วงของตัวแปลง แต่ไม่ใช่ปัจจัยหลักที่ควบคุมการตอบสนองต่อการเปลี่ยนแปลงอย่างฉับพลัน วงจรควบคุมของตัวแปลง ค่าเหนี่ยวนำ ความถี่ในการสวิตช์ และความจุเอาต์พุต มีอิทธิพลมากกว่าต่อความเร็วในการตอบสนองของวงจรต่อการเปลี่ยนแปลงกระแสโหลดอย่างกะทันหัน

ปัจจัยคิว

ค่า DCR มีส่วนทำให้เกิดความต้านทานของตัวเหนี่ยวนำ แต่ค่า Q ไม่ควรประเมินโดยใช้ค่า DCR เพียงอย่างเดียว ที่ความถี่ใช้งาน ตัวเหนี่ยวนำยังมีค่าความต้านทานกระแสสลับที่เกิดจากการสูญเสียที่ขึ้นอยู่กับความถี่ ดังนั้น ควรใช้ ค่าความต้านทานกระแสสลับที่ความถี่ใช้งานในการประเมินค่า Q โดยเฉพาะในวงจร RF วงจรเรโซแนนซ์ และวงจรกรอง

กระแสระลอกคลื่น

DCR ไม่ใช่ปัจจัยหลักที่กำหนดกระแสริปเปิลของตัวเหนี่ยวนำ กระแสริปเปิลส่วนใหญ่ขึ้นอยู่กับค่าความเหนี่ยวนำ ความถี่ในการสวิตช์ แรงดันไฟฟ้าขาเข้า แรงดันไฟฟ้าขาออก รอบการทำงาน และโครงสร้างของตัวแปลงDCR ส่วนใหญ่จะเพิ่มการสูญเสียความต้านทานและสามารถช่วยลดการสั่นสะเทือนในวงจรได้บ้าง

การตรวจจับกระแส DCR

ตัวแปลง DC-DC บางตัวใช้ค่า DCR ของตัวเหนี่ยวนำในการตรวจจับกระแสโดยไม่ต้องเพิ่มตัวต้านทานตรวจจับกระแสแยกต่างหาก สามารถออกแบบวงจรตรวจจับ RC โดยใช้ความสัมพันธ์ดังนี้:

RS × CS = L / DCR

โดยที่ R Sและ C Sคือตัวต้านทานและตัวเก็บประจุสำหรับตรวจจับ และ L คือค่าความเหนี่ยวนำ

เนื่องจากค่า DCR จะเพิ่มขึ้นเมื่ออุณหภูมิของขดลวดเหนี่ยวนำสูงขึ้น การตรวจวัดกระแสด้วยวิธี DCR จึงอาจเกิดข้อผิดพลาดในการวัดได้ ดังนั้น การออกแบบที่ต้องการการวัดกระแสที่แม่นยำอาจต้องใช้การชดเชยอุณหภูมิ

ประสิทธิภาพของตัวควบคุมแรงดันไฟฟ้า

DCR ส่งผลให้เกิดการสูญเสียการนำไฟฟ้า แรงดันตก และความร้อนในตัวควบคุมแรงดันไฟฟ้า DCR ที่มากเกินไปอาจลดประสิทธิภาพและเพิ่มการสูญเสียแรงดันไฟฟ้าที่กระแสสูง การเลือก DCR ที่เหมาะสมจะช่วยปรับปรุงประสิทธิภาพทางความร้อนและประสิทธิภาพโดยรวมของตัวแปลง

การสูญเสียพลังงาน ความร้อน และประสิทธิภาพของตัวเหนี่ยวนำ DCR

ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำทำให้เกิดการสูญเสียทองแดง เนื่องจากกระแสที่ไหลผ่านขดลวดสร้างความร้อน สำหรับการใช้งานในวงจรแปลงพลังงาน ควรคำนวณการสูญเสียทองแดงโดยใช้กระแส RMS ของตัวเหนี่ยวนำและค่า DCR ที่อุณหภูมิขดลวดจริง ไม่ใช่เพียงแค่กระแสเฉลี่ยและค่า DCR ที่อุณหภูมิห้องเท่านั้น

การสูญเสียทองแดงคือ:

PDCR=IL,RMS2⁢RDCR(T)

PDCR = การสูญเสียทองแดงในหน่วยวัตต์

IL,RMS2 = กระแสเหนี่ยวนำ RMS

RDCR (T) = ค่าความต้านทานกระแสตรงของตัวเหนี่ยวนำที่อุณหภูมิขดลวด

สำหรับรูปคลื่นกระแสไฟฟ้าที่มีระลอกคลื่นรูปสามเหลี่ยม สามารถประมาณค่ากระแสเหนี่ยวนำ RMS ได้ดังนี้:

•I2L,AVG= กระแสเฉลี่ยของตัวเหนี่ยวนำ

•ΔIL,PP= กระแสริปเปิลพีคต่อพีค

ค่าความต้านทานกระแสตรง (DCR) ที่ปรับตามอุณหภูมิสำหรับขดลวดทองแดงสามารถประมาณได้ดังนี้:

R DCR (T)=R DCR (25°C) [1+0.00393(T−25)]

เมื่ออุณหภูมิของขดลวดสูงขึ้น ค่า DCR ก็จะเพิ่มขึ้น ซึ่งส่งผลให้การสูญเสียในทองแดงสูงขึ้น การใช้กระแส RMS และค่า DCR ที่ปรับตามอุณหภูมิ จึงให้ค่าประมาณการสูญเสียจากการนำไฟฟ้าของตัวเหนี่ยวนำในวงจรแปลงไฟแบบสวิตชิ่งที่สมจริงยิ่งขึ้น

เทียบกับ DCR เทียบกับค่าเหนี่ยวนำ เทียบกับค่าความต้านทานกระแสสลับ

รูปที่ 3. อิมพีแดนซ์เทียบกับความถี่

DCR, ค่าเหนี่ยวนำ และความต้านทานกระแสสลับ อธิบายถึงคุณลักษณะที่แตกต่างกันของตัวเหนี่ยวนำ

DCR คือค่าความต้านทานของขดลวดเหนี่ยวนำที่วัดภายใต้สภาวะกระแสตรง โดยค่านี้ขึ้นอยู่กับวัสดุที่ใช้ทำขดลวด ขนาดของลวด ความยาวของขดลวด และอุณหภูมิเป็นหลัก

ค่าความเหนี่ยวนำอธิบายถึงความสามารถของตัวเหนี่ยวนำในการเก็บพลังงานในสนามแม่เหล็กและต้านทานการเปลี่ยนแปลงของกระแสไฟฟ้า โดยมีหน่วยวัดเป็น H, mH หรือ µH

ความต้านทานกระแสสลับ (AC resistance) คือความต้านทานที่มีประสิทธิภาพ ณ ความถี่กระแสสลับหรือความถี่สวิตช์ที่กำหนด ซึ่งรวมถึงการสูญเสียในขดลวดและแกนที่ขึ้นอยู่กับความถี่ ดังนั้นจึงอาจสูงกว่าความต้านทานกระแสตรง (DCR) นอกจากนี้ยังอาจแสดงในรูปของESR หรือความต้านทานอนุกรมเทียบเท่า (Equivalent series resistance ) ESR ไม่ได้จำกัดเฉพาะตัวเก็บประจุเท่านั้น

DCR และความต้านทานกระแสสลับไม่เหมือนกัน DCR หมายถึงความต้านทานของขดลวดกระแสตรง ในขณะที่ความต้านทานกระแสสลับหรือ ESR หมายถึงการสูญเสียที่มีประสิทธิภาพที่ความถี่ในการทำงาน

ค่า DCR ของตัวเหนี่ยวนำที่ต่ำกว่านั้นดีกว่าเสมอไปหรือไม่?

โดยทั่วไปแล้ว ค่า DCR ที่ต่ำกว่าจะเป็นประโยชน์ เพราะช่วยลดการสูญเสียในขดลวด แรงดันตก และความร้อน ซึ่งสามารถปรับปรุงประสิทธิภาพได้ โดยเฉพาะในตัวแปลงกระแสสูง

อย่างไรก็ตาม ค่า DCR ที่ต่ำกว่าไม่ได้หมายความว่าดีกว่าเสมอไปควรเปรียบเทียบค่า DCR ของตัวเหนี่ยวนำเฉพาะระหว่างชิ้นส่วนที่มีคุณสมบัติคล้ายคลึงกันเท่านั้น:

• ค่าความเหนี่ยวนำ
• ขนาดบรรจุภัณฑ์หรือขนาดทางกายภาพ
• อัตรากระแส RMS
• กระแสอิ่มตัวและพฤติกรรมเมื่ออิ่มตัว
• ประเภทแกนและโครงสร้าง
• อุณหภูมิในการทดสอบ

ชิ้นส่วนที่มีค่า DCR ต่ำกว่า อาจมีค่าความเหนี่ยวนำ ความสามารถในการรับกระแส ประสิทธิภาพการทำงานที่จุดอิ่มตัว หรือขนาดบรรจุภัณฑ์ที่แตกต่างกัน ดังนั้นการเปรียบเทียบค่า DCR เพียงอย่างเดียวจึงอาจทำให้เข้าใจผิดได้

การเปรียบเทียบ DCR ต่ำกับ DCR สูง

ตัวเหนี่ยวนำที่ดีที่สุดไม่ได้หมายความว่าต้องเป็นตัวที่มีค่า DCR ต่ำที่สุดเท่านั้น แต่ควรมีคุณสมบัติตรงตามข้อกำหนดด้านค่าความเหนี่ยวนำ กระแส RMS กระแสอิ่มตัว ขีดจำกัดด้านอุณหภูมิ ขนาดบรรจุภัณฑ์ และสภาวะการทำงาน ในขณะเดียวกันก็ต้องรักษาค่า DCR ให้ต่ำพอที่จะทำให้เกิดการสูญเสียและอุณหภูมิที่เพิ่มขึ้นในระดับที่ยอมรับได้

วิธีการวัดค่าความต้านทานกระแสตรงของตัวเหนี่ยวนำ

ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำสามารถวัดได้โดยใช้มัลติมิเตอร์ดิจิทัล เครื่องวัด LCR ​​หรือการวัดความต้านทานแบบสี่สาย วิธีที่ถูกต้องนั้นขึ้นอยู่กับค่า DCR ที่คาดหวังและความแม่นยำที่ต้องการเป็นหลัก

การวัดค่า DCR ด้วยมัลติมิเตอร์ดิจิทัล

ตั้งค่ามัลติมิเตอร์ดิจิทัลไปที่ โหมด ความต้านทาน (Ω) และเชื่อมต่อโพรบเข้ากับขั้วของตัวเหนี่ยวนำ มัลติมิเตอร์ดิจิทัลมาตรฐานเหมาะสำหรับค่าความต้านทานที่ค่อนข้างสูง แต่ไม่เหมาะสำหรับการวัดค่า DCR ที่แม่นยำในระดับมิลลิโอห์มความต้านทานของสายวัดและหน้าสัมผัสอาจมีค่ามากเมื่อเทียบกับค่า DCR จริง เพื่อผลลัพธ์ที่ดีขึ้น ให้ถอดตัวเหนี่ยวนำออกจากวงจรและตรวจสอบหรือชดเชยความต้านทานของสายวัดก่อนทำการวัด

การวัดค่า DCR ด้วยเครื่องวัด LCR

เครื่องวัด LCR ​​สามารถวัดค่าความเหนี่ยวนำ อิมพีแดนซ์ ความต้านทานกระแสสลับ และความต้านทานกระแสตรงได้ ในการวัดความต้านทานกระแสตรงของตัวเหนี่ยวนำ ให้เลือกโหมด DCR หรือโหมดความต้านทานกระแสตรง เฉพาะของเครื่องวัด ห้ามใช้โหมดอิมพีแดนซ์กระแสสลับหรือโหมด ESR สำหรับการวัดความต้านทานกระแสตรง โหมดเหล่านี้ใช้สัญญาณทดสอบกระแสสลับและมีผลกระทบที่ขึ้นอยู่กับความถี่ ดังนั้นผลลัพธ์จึงไม่แสดงถึงความต้านทานกระแสตรงของขดลวด ควรแยกตัวเหนี่ยวนำออกจากวงจรอื่นๆ และอุณหภูมิในการวัดควรใกล้เคียงกับอุณหภูมิการทดสอบในเอกสารข้อมูลเมื่อทำการเปรียบเทียบโดยตรง

การวัดด้วยเครื่องวัดความต้านทานแบบสี่สาย (เคลวิน) และไมโครโอห์มมิเตอร์

สำหรับค่า DCR ที่ต่ำมาก โดยเฉพาะอย่างยิ่งในระดับมิลลิโอห์ม ให้ใช้เครื่องวัดความต้านทานแบบเคลวินสี่สายหรือไมโครโอห์มมิเตอร์ วิธีนี้ใช้สายจ่ายกระแสสองเส้นเพื่อส่งกระแสทดสอบที่ทราบค่าผ่านตัวเหนี่ยวนำ และใช้สายวัดแรงดันสองเส้นแยกกันเพื่อวัดแรงดันโดยตรงที่ขั้วของตัวเหนี่ยวนำ เนื่องจากสายวัดแรงดันแทบไม่มีกระแสไหลผ่าน ความต้านทานของสายและหน้าสัมผัสจึงมีผลต่อการวัดน้อยมาก

ค่า DCR คำนวณจาก:

DCR = VMEAS / ITEST

• V MEAS = แรงดันไฟฟ้าที่วัดได้คร่อมตัวเหนี่ยวนำ

• I TEST = กระแสไฟฟ้าทดสอบที่ใช้

วางจุดเชื่อมต่อสำหรับตรวจวัดแรงดันไฟฟ้าไว้ที่ขั้วของตัวเหนี่ยวนำโดยตรง วิธีนี้จะช่วยป้องกันไม่ให้ความต้านทานของสายนำกระแสและจุดเชื่อมต่อต่างๆ ถูกนำมาคำนวณในค่าความต้านทานกระแสตรงที่วัดได้

รูปที่ 4 การวัดความต้านทานกระแสตรงของตัวเหนี่ยวนำด้วยวิธีเคลวินแบบสี่สาย

การเปรียบเทียบค่าที่วัดได้กับข้อมูลจำเพาะในเอกสารข้อมูล

เปรียบเทียบค่า DCR ที่วัดได้กับค่าในเอกสารข้อมูลของผู้ผลิตภายใต้สภาวะการทดสอบที่คล้ายคลึงกัน

ตรวจสอบว่าเอกสารข้อมูลจำเพาะระบุค่าDCR ทั่วไปหรือค่าสูงสุดหรือไม่และจดบันทึกอุณหภูมิการทดสอบที่ระบุไว้ ค่า DCR จะเพิ่มขึ้นเมื่ออุณหภูมิของขดลวดสูงขึ้น ดังนั้นการวัดที่อุณหภูมิต่างกันอาจไม่ตรงกันโดยตรง

การเลือกค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำสำหรับวงจร Buck Converter – ตัวอย่างการใช้งาน

พิจารณาตัวแปลงแรงดันแบบ Buck ที่มีสภาวะการทำงานดังต่อไปนี้:

รอบการทำงาน

สำหรับวงจรแปลงแรงดันแบบ Buck Converter ที่เหมาะสม:

กระแสริปเปิลพีคต่อพีค

ดังนั้น กระแสริปเปิลของตัวเหนี่ยวนำแบบพีคต่อพีคจึงมีค่าประมาณ 1.24 แอมป์

กระแสเหนี่ยวนำ RMS

สำหรับลวดลายคลื่นสามเหลี่ยม:

กระแส RMS ที่คำนวณได้ต่ำกว่าค่าพิกัด 4.5 AI rms ของตัวเหนี่ยวนำ

DCR ที่อุณหภูมิ 80°C

สำหรับการพันขดลวดทองแดง:

DCR(T) =DCR25°C[1+0.00393(T−25)]

DCR (80°C) =35mΩ [1+0.00393(80−25)]

DCR (80°C) ≈ 42.6mΩ

การสูญเสียทองแดง

PDCR=IRMS2×DCR

PDCR=(3.02)2(0.0426)≈0.389W

ดังนั้น การสูญเสียพลังงานในขดลวดทองแดงโดยประมาณจึงอยู่ที่ประมาณ 0.389 วัตต์

แรงดันตกคร่อม DCR

สำหรับวงจรแปลงแรงดันแบบบัค (buck converter) กระแสเฉลี่ยในตัวเหนี่ยวนำจะเท่ากับกระแสเอาต์พุตโดยประมาณ:

IAVG » IOUT = 3A

VDCR = IAVG x DCR

VDCR = (3)(0.0426) » 0.128 V

ดังนั้น แรงดันตกคร่อมของ DCR จึงมีค่าประมาณ 0.128 V

กระแสเหนี่ยวนำสูงสุด

IL,PEAK=IOUT+Δ/2IL

IL, PEAK = 3 + 1.24 2

IL, PEAK » 3.62 A

กระแสสูงสุดที่คำนวณได้ต่ำกว่าค่ากระแสอิ่มตัว:

3.62  A  <  6  A
Lorem ipsum dolor sit amet, consectetur adipiscing elit. Suspendisse varius enim in eros elementum tristique. Duis cursus, mi quis viverra ornare, eros dolor interdum nulla, ut commodo diam libero vitae erat. Aenean faucibus nibh et justo cursus id rutrum lorem imperdiet. Nunc ut sem vitae risus tristique posuere.

DCR ของตัวเหนี่ยวนำคืออะไร? การคำนวณ การวัด การสูญเสียกำลัง และการเลือกใช้งาน

DCR ของตัวเหนี่ยวนำคืออะไร? การคำนวณ การวัด การสูญเสียกำลัง และการเลือกใช้งาน

เรียนรู้วิธีการคำนวณและวัดค่า DCR ของตัวเหนี่ยวนำ เพื่อเพิ่มประสิทธิภาพของวงจรจ่ายกำลังไฟฟ้า

Lorem ipsum dolor amet consectetur adipiscing elit tortor massa arcu non.

การเข้าใจค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำจะช่วยให้คุณเลือกใช้ส่วนประกอบได้ดีขึ้น และหลีกเลี่ยงการสูญเสียพลังงาน ความร้อน และประสิทธิภาพวงจรที่ไม่เสถียรโดยไม่จำเป็น ตรวจสอบค่า DCR ร่วมกับค่าความเหนี่ยวนำ อัตรากระแส ขนาดบรรจุภัณฑ์ และสภาวะการทำงาน เพื่อเลือกตัวเหนี่ยวนำที่เหมาะสมกับการออกแบบของคุณ

รูปที่ 1. ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำและการวัด

DCR ในตัวเหนี่ยวนำหมายถึงอะไร?

DCR (ความต้านทานกระแสตรง) คือความต้านทานภายในของขดลวดตัวเหนี่ยวนำเมื่อกระแสตรง (DC) ไหลผ่าน ตัวเหนี่ยวนำทุกตัวจะมีค่า DCR เพราะขดลวดทำจากลวดตัวนำ ซึ่งโดยทั่วไปคือทองแดง ค่า DCR วัดได้ในหน่วยโอห์ม (Ω) หรือมิลลิโอห์ม (mΩ) และระบุไว้ในเอกสารข้อมูลจำเพาะของตัวเหนี่ยวนำ

ตัวเหนี่ยวนำในอุดมคติจะมีค่าความต้านทานเป็นศูนย์แต่ตัวเหนี่ยวนำจริงจะมีค่าความต้านทานอยู่บ้างเสมอเนื่องจากลวดที่ใช้ทำขดลวด ความต้านทานของขดลวดนี้เรียกว่า DCR (Dynamic Resistance Resistance)

ค่า DCR ส่วนใหญ่ขึ้นอยู่กับการออกแบบขดลวดและวัสดุ ซึ่งรวมถึง:

ความยาวของสายไฟ– สายไฟที่ยาวขึ้นจะเพิ่มค่า DCR

เส้นผ่านศูนย์กลางของลวด– ลวดที่หนาขึ้นจะทำให้ค่า DCR ลดลง

จำนวนรอบ– โดยทั่วไปแล้ว จำนวนรอบที่มากขึ้นจะทำให้ค่า DCR เพิ่มขึ้น

วัสดุตัวนำ– ทองแดงมีความต้านทานต่ำกว่าอะลูมิเนียม

DCR แตกต่างจากค่าความเหนี่ยวนำ ค่าความเหนี่ยวนำ (H) กำหนดว่าตัวเหนี่ยวนำจะต้านทานการเปลี่ยนแปลงของกระแสได้มากน้อยเพียงใด ในขณะที่ DCR (Ω หรือ mΩ) อธิบายเฉพาะความต้านทานกระแสตรงของขดลวดเท่านั้น ทั้งสองค่าเป็นข้อมูลจำเพาะที่สำคัญซึ่งพบได้ในเอกสารข้อมูลของตัวเหนี่ยวนำ

ปัจจัยที่กำหนดค่าความต้านทานกระแสตรงของตัวเหนี่ยวนำ

สำหรับขดลวดทองแดง สามารถประมาณค่า DCR ที่อุณหภูมิอื่นได้โดยใช้สูตร:

DCR(T)=DCR(25∘C)×[1+0.00393(T−25∘C)]

ที่ไหน:

DCR(T) = ค่า DCR โดยประมาณที่อุณหภูมิ

DCR(25°C) = ค่า DCR ที่วัดหรือระบุไว้ที่อุณหภูมิ 25°C

T = อุณหภูมิการพันขดลวดในหน่วย °C

0.00393/°C = ค่าสัมประสิทธิ์อุณหภูมิโดยประมาณของความต้านทานสำหรับทองแดงที่อุณหภูมิใกล้เคียงอุณหภูมิห้อง

ตัวอย่างเช่น หากตัวเหนี่ยวนำมีค่าความต้านทานกระแสตรง (DCR) เท่ากับ0.10 โอห์ม ที่อุณหภูมิ 25°C ค่าความต้านทานกระแสตรงโดยประมาณที่อุณหภูมิ 100°C คือ:

DCR(100°C)=0.10×[1+0.00393×(100−25)]=0.1295 Ω

ดังนั้นค่า DCR จึงเพิ่มขึ้นจาก0.10 Ω เป็นประมาณ 0.1295 Ω หรือประมาณ29.5 %

หมายเหตุเกี่ยวกับความแม่นยำ: สูตรนี้เหมาะสมสำหรับการพันขดลวดทองแดงเป็นการประมาณค่าในทางปฏิบัติ สำหรับการคำนวณที่แม่นยำในช่วงอุณหภูมิที่กว้างขึ้น ให้ใช้ค่าสัมประสิทธิ์อุณหภูมิและเงื่อนไข DCR ที่ระบุไว้ในเอกสารข้อมูลของผู้ผลิต

ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำส่งผลต่อประสิทธิภาพของตัวแปลงอย่างไร

ค่าความต้านทานกระแสตรง (DCR) ส่งผลต่อประสิทธิภาพของตัวเหนี่ยวนำในวงจรแปลงกระแสไฟฟ้า โดยทำให้เกิดแรงดันตก การสูญเสียพลังงาน และความร้อน นอกจากนี้ยังอาจส่งผลต่อการตรวจจับกระแสและประสิทธิภาพการทำงานที่ความถี่สูง อย่างไรก็ตาม ควรพิจารณาค่า DCR ร่วมกับค่าความเหนี่ยวนำ ความถี่ในการสวิตช์ พิกัดกระแส และสภาวะการทำงานด้วย

รูปที่ 2. แรงดันตกคร่อมตัวเหนี่ยวนำ DCR

แรงดันตก

DCR ทำให้เกิดแรงดันตกคร่อมขดลวดเหนี่ยวนำเมื่อกระแสไหลผ่าน ค่า DCR ที่สูงขึ้นจะทำให้เกิดแรงดันตกคร่อมมากขึ้น สามารถประมาณค่าแรงดันตกคร่อมกระแสตรงได้โดยใช้สูตร:

VDCR = IAVG × DCR

โดยที่IAVGคือกระแสเฉลี่ยของตัวเหนี่ยวนำ

ความสามารถในปัจจุบัน

ค่า DCR มีผลต่อพิกัดกระแสความร้อนของตัวเหนี่ยวนำ หรือ I rmsเนื่องจากความต้านทานที่สูงขึ้นจะทำให้เกิดความร้อนมากขึ้นเมื่อกระแสไหลผ่าน โดยทั่วไปแล้ว ค่า DCR ที่ต่ำกว่าจะเหมาะสมกว่าในวงจรแปลงกระแสสูง เนื่องจากช่วยลดการสูญเสียในขดลวดและการเพิ่มขึ้นของอุณหภูมิ

อย่างไรก็ตาม ค่า DCR ไม่ได้กำหนดกระแสอิ่มตัวหรือ I sat ของตัวเหนี่ยวนำโดยตรง กระแสอิ่มตัวขึ้นอยู่กับแกนแม่เหล็ก จำนวนรอบ ช่องว่างอากาศ และการออกแบบตัวเหนี่ยวนำโดยรวมเป็นหลัก

การตอบสนองชั่วคราว

DCR อาจส่งผลต่อการสูญเสียและการหน่วงของตัวแปลง แต่ไม่ใช่ปัจจัยหลักที่ควบคุมการตอบสนองต่อการเปลี่ยนแปลงอย่างฉับพลัน วงจรควบคุมของตัวแปลง ค่าเหนี่ยวนำ ความถี่ในการสวิตช์ และความจุเอาต์พุต มีอิทธิพลมากกว่าต่อความเร็วในการตอบสนองของวงจรต่อการเปลี่ยนแปลงกระแสโหลดอย่างกะทันหัน

ปัจจัยคิว

ค่า DCR มีส่วนทำให้เกิดความต้านทานของตัวเหนี่ยวนำ แต่ค่า Q ไม่ควรประเมินโดยใช้ค่า DCR เพียงอย่างเดียว ที่ความถี่ใช้งาน ตัวเหนี่ยวนำยังมีค่าความต้านทานกระแสสลับที่เกิดจากการสูญเสียที่ขึ้นอยู่กับความถี่ ดังนั้น ควรใช้ ค่าความต้านทานกระแสสลับที่ความถี่ใช้งานในการประเมินค่า Q โดยเฉพาะในวงจร RF วงจรเรโซแนนซ์ และวงจรกรอง

กระแสระลอกคลื่น

DCR ไม่ใช่ปัจจัยหลักที่กำหนดกระแสริปเปิลของตัวเหนี่ยวนำ กระแสริปเปิลส่วนใหญ่ขึ้นอยู่กับค่าความเหนี่ยวนำ ความถี่ในการสวิตช์ แรงดันไฟฟ้าขาเข้า แรงดันไฟฟ้าขาออก รอบการทำงาน และโครงสร้างของตัวแปลงDCR ส่วนใหญ่จะเพิ่มการสูญเสียความต้านทานและสามารถช่วยลดการสั่นสะเทือนในวงจรได้บ้าง

การตรวจจับกระแส DCR

ตัวแปลง DC-DC บางตัวใช้ค่า DCR ของตัวเหนี่ยวนำในการตรวจจับกระแสโดยไม่ต้องเพิ่มตัวต้านทานตรวจจับกระแสแยกต่างหาก สามารถออกแบบวงจรตรวจจับ RC โดยใช้ความสัมพันธ์ดังนี้:

RS × CS = L / DCR

โดยที่ R Sและ C Sคือตัวต้านทานและตัวเก็บประจุสำหรับตรวจจับ และ L คือค่าความเหนี่ยวนำ

เนื่องจากค่า DCR จะเพิ่มขึ้นเมื่ออุณหภูมิของขดลวดเหนี่ยวนำสูงขึ้น การตรวจวัดกระแสด้วยวิธี DCR จึงอาจเกิดข้อผิดพลาดในการวัดได้ ดังนั้น การออกแบบที่ต้องการการวัดกระแสที่แม่นยำอาจต้องใช้การชดเชยอุณหภูมิ

ประสิทธิภาพของตัวควบคุมแรงดันไฟฟ้า

DCR ส่งผลให้เกิดการสูญเสียการนำไฟฟ้า แรงดันตก และความร้อนในตัวควบคุมแรงดันไฟฟ้า DCR ที่มากเกินไปอาจลดประสิทธิภาพและเพิ่มการสูญเสียแรงดันไฟฟ้าที่กระแสสูง การเลือก DCR ที่เหมาะสมจะช่วยปรับปรุงประสิทธิภาพทางความร้อนและประสิทธิภาพโดยรวมของตัวแปลง

การสูญเสียพลังงาน ความร้อน และประสิทธิภาพของตัวเหนี่ยวนำ DCR

ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำทำให้เกิดการสูญเสียทองแดง เนื่องจากกระแสที่ไหลผ่านขดลวดสร้างความร้อน สำหรับการใช้งานในวงจรแปลงพลังงาน ควรคำนวณการสูญเสียทองแดงโดยใช้กระแส RMS ของตัวเหนี่ยวนำและค่า DCR ที่อุณหภูมิขดลวดจริง ไม่ใช่เพียงแค่กระแสเฉลี่ยและค่า DCR ที่อุณหภูมิห้องเท่านั้น

การสูญเสียทองแดงคือ:

PDCR=IL,RMS2⁢RDCR(T)

PDCR = การสูญเสียทองแดงในหน่วยวัตต์

IL,RMS2 = กระแสเหนี่ยวนำ RMS

RDCR (T) = ค่าความต้านทานกระแสตรงของตัวเหนี่ยวนำที่อุณหภูมิขดลวด

สำหรับรูปคลื่นกระแสไฟฟ้าที่มีระลอกคลื่นรูปสามเหลี่ยม สามารถประมาณค่ากระแสเหนี่ยวนำ RMS ได้ดังนี้:

•I2L,AVG= กระแสเฉลี่ยของตัวเหนี่ยวนำ

•ΔIL,PP= กระแสริปเปิลพีคต่อพีค

ค่าความต้านทานกระแสตรง (DCR) ที่ปรับตามอุณหภูมิสำหรับขดลวดทองแดงสามารถประมาณได้ดังนี้:

R DCR (T)=R DCR (25°C) [1+0.00393(T−25)]

เมื่ออุณหภูมิของขดลวดสูงขึ้น ค่า DCR ก็จะเพิ่มขึ้น ซึ่งส่งผลให้การสูญเสียในทองแดงสูงขึ้น การใช้กระแส RMS และค่า DCR ที่ปรับตามอุณหภูมิ จึงให้ค่าประมาณการสูญเสียจากการนำไฟฟ้าของตัวเหนี่ยวนำในวงจรแปลงไฟแบบสวิตชิ่งที่สมจริงยิ่งขึ้น

เทียบกับ DCR เทียบกับค่าเหนี่ยวนำ เทียบกับค่าความต้านทานกระแสสลับ

รูปที่ 3. อิมพีแดนซ์เทียบกับความถี่

DCR, ค่าเหนี่ยวนำ และความต้านทานกระแสสลับ อธิบายถึงคุณลักษณะที่แตกต่างกันของตัวเหนี่ยวนำ

DCR คือค่าความต้านทานของขดลวดเหนี่ยวนำที่วัดภายใต้สภาวะกระแสตรง โดยค่านี้ขึ้นอยู่กับวัสดุที่ใช้ทำขดลวด ขนาดของลวด ความยาวของขดลวด และอุณหภูมิเป็นหลัก

ค่าความเหนี่ยวนำอธิบายถึงความสามารถของตัวเหนี่ยวนำในการเก็บพลังงานในสนามแม่เหล็กและต้านทานการเปลี่ยนแปลงของกระแสไฟฟ้า โดยมีหน่วยวัดเป็น H, mH หรือ µH

ความต้านทานกระแสสลับ (AC resistance) คือความต้านทานที่มีประสิทธิภาพ ณ ความถี่กระแสสลับหรือความถี่สวิตช์ที่กำหนด ซึ่งรวมถึงการสูญเสียในขดลวดและแกนที่ขึ้นอยู่กับความถี่ ดังนั้นจึงอาจสูงกว่าความต้านทานกระแสตรง (DCR) นอกจากนี้ยังอาจแสดงในรูปของESR หรือความต้านทานอนุกรมเทียบเท่า (Equivalent series resistance ) ESR ไม่ได้จำกัดเฉพาะตัวเก็บประจุเท่านั้น

DCR และความต้านทานกระแสสลับไม่เหมือนกัน DCR หมายถึงความต้านทานของขดลวดกระแสตรง ในขณะที่ความต้านทานกระแสสลับหรือ ESR หมายถึงการสูญเสียที่มีประสิทธิภาพที่ความถี่ในการทำงาน

ค่า DCR ของตัวเหนี่ยวนำที่ต่ำกว่านั้นดีกว่าเสมอไปหรือไม่?

โดยทั่วไปแล้ว ค่า DCR ที่ต่ำกว่าจะเป็นประโยชน์ เพราะช่วยลดการสูญเสียในขดลวด แรงดันตก และความร้อน ซึ่งสามารถปรับปรุงประสิทธิภาพได้ โดยเฉพาะในตัวแปลงกระแสสูง

อย่างไรก็ตาม ค่า DCR ที่ต่ำกว่าไม่ได้หมายความว่าดีกว่าเสมอไปควรเปรียบเทียบค่า DCR ของตัวเหนี่ยวนำเฉพาะระหว่างชิ้นส่วนที่มีคุณสมบัติคล้ายคลึงกันเท่านั้น:

• ค่าความเหนี่ยวนำ
• ขนาดบรรจุภัณฑ์หรือขนาดทางกายภาพ
• อัตรากระแส RMS
• กระแสอิ่มตัวและพฤติกรรมเมื่ออิ่มตัว
• ประเภทแกนและโครงสร้าง
• อุณหภูมิในการทดสอบ

ชิ้นส่วนที่มีค่า DCR ต่ำกว่า อาจมีค่าความเหนี่ยวนำ ความสามารถในการรับกระแส ประสิทธิภาพการทำงานที่จุดอิ่มตัว หรือขนาดบรรจุภัณฑ์ที่แตกต่างกัน ดังนั้นการเปรียบเทียบค่า DCR เพียงอย่างเดียวจึงอาจทำให้เข้าใจผิดได้

การเปรียบเทียบ DCR ต่ำกับ DCR สูง

ตัวเหนี่ยวนำที่ดีที่สุดไม่ได้หมายความว่าต้องเป็นตัวที่มีค่า DCR ต่ำที่สุดเท่านั้น แต่ควรมีคุณสมบัติตรงตามข้อกำหนดด้านค่าความเหนี่ยวนำ กระแส RMS กระแสอิ่มตัว ขีดจำกัดด้านอุณหภูมิ ขนาดบรรจุภัณฑ์ และสภาวะการทำงาน ในขณะเดียวกันก็ต้องรักษาค่า DCR ให้ต่ำพอที่จะทำให้เกิดการสูญเสียและอุณหภูมิที่เพิ่มขึ้นในระดับที่ยอมรับได้

วิธีการวัดค่าความต้านทานกระแสตรงของตัวเหนี่ยวนำ

ค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำสามารถวัดได้โดยใช้มัลติมิเตอร์ดิจิทัล เครื่องวัด LCR ​​หรือการวัดความต้านทานแบบสี่สาย วิธีที่ถูกต้องนั้นขึ้นอยู่กับค่า DCR ที่คาดหวังและความแม่นยำที่ต้องการเป็นหลัก

การวัดค่า DCR ด้วยมัลติมิเตอร์ดิจิทัล

ตั้งค่ามัลติมิเตอร์ดิจิทัลไปที่ โหมด ความต้านทาน (Ω) และเชื่อมต่อโพรบเข้ากับขั้วของตัวเหนี่ยวนำ มัลติมิเตอร์ดิจิทัลมาตรฐานเหมาะสำหรับค่าความต้านทานที่ค่อนข้างสูง แต่ไม่เหมาะสำหรับการวัดค่า DCR ที่แม่นยำในระดับมิลลิโอห์มความต้านทานของสายวัดและหน้าสัมผัสอาจมีค่ามากเมื่อเทียบกับค่า DCR จริง เพื่อผลลัพธ์ที่ดีขึ้น ให้ถอดตัวเหนี่ยวนำออกจากวงจรและตรวจสอบหรือชดเชยความต้านทานของสายวัดก่อนทำการวัด

การวัดค่า DCR ด้วยเครื่องวัด LCR

เครื่องวัด LCR ​​สามารถวัดค่าความเหนี่ยวนำ อิมพีแดนซ์ ความต้านทานกระแสสลับ และความต้านทานกระแสตรงได้ ในการวัดความต้านทานกระแสตรงของตัวเหนี่ยวนำ ให้เลือกโหมด DCR หรือโหมดความต้านทานกระแสตรง เฉพาะของเครื่องวัด ห้ามใช้โหมดอิมพีแดนซ์กระแสสลับหรือโหมด ESR สำหรับการวัดความต้านทานกระแสตรง โหมดเหล่านี้ใช้สัญญาณทดสอบกระแสสลับและมีผลกระทบที่ขึ้นอยู่กับความถี่ ดังนั้นผลลัพธ์จึงไม่แสดงถึงความต้านทานกระแสตรงของขดลวด ควรแยกตัวเหนี่ยวนำออกจากวงจรอื่นๆ และอุณหภูมิในการวัดควรใกล้เคียงกับอุณหภูมิการทดสอบในเอกสารข้อมูลเมื่อทำการเปรียบเทียบโดยตรง

การวัดด้วยเครื่องวัดความต้านทานแบบสี่สาย (เคลวิน) และไมโครโอห์มมิเตอร์

สำหรับค่า DCR ที่ต่ำมาก โดยเฉพาะอย่างยิ่งในระดับมิลลิโอห์ม ให้ใช้เครื่องวัดความต้านทานแบบเคลวินสี่สายหรือไมโครโอห์มมิเตอร์ วิธีนี้ใช้สายจ่ายกระแสสองเส้นเพื่อส่งกระแสทดสอบที่ทราบค่าผ่านตัวเหนี่ยวนำ และใช้สายวัดแรงดันสองเส้นแยกกันเพื่อวัดแรงดันโดยตรงที่ขั้วของตัวเหนี่ยวนำ เนื่องจากสายวัดแรงดันแทบไม่มีกระแสไหลผ่าน ความต้านทานของสายและหน้าสัมผัสจึงมีผลต่อการวัดน้อยมาก

ค่า DCR คำนวณจาก:

DCR = VMEAS / ITEST

• V MEAS = แรงดันไฟฟ้าที่วัดได้คร่อมตัวเหนี่ยวนำ

• I TEST = กระแสไฟฟ้าทดสอบที่ใช้

วางจุดเชื่อมต่อสำหรับตรวจวัดแรงดันไฟฟ้าไว้ที่ขั้วของตัวเหนี่ยวนำโดยตรง วิธีนี้จะช่วยป้องกันไม่ให้ความต้านทานของสายนำกระแสและจุดเชื่อมต่อต่างๆ ถูกนำมาคำนวณในค่าความต้านทานกระแสตรงที่วัดได้

รูปที่ 4 การวัดความต้านทานกระแสตรงของตัวเหนี่ยวนำด้วยวิธีเคลวินแบบสี่สาย

การเปรียบเทียบค่าที่วัดได้กับข้อมูลจำเพาะในเอกสารข้อมูล

เปรียบเทียบค่า DCR ที่วัดได้กับค่าในเอกสารข้อมูลของผู้ผลิตภายใต้สภาวะการทดสอบที่คล้ายคลึงกัน

ตรวจสอบว่าเอกสารข้อมูลจำเพาะระบุค่าDCR ทั่วไปหรือค่าสูงสุดหรือไม่และจดบันทึกอุณหภูมิการทดสอบที่ระบุไว้ ค่า DCR จะเพิ่มขึ้นเมื่ออุณหภูมิของขดลวดสูงขึ้น ดังนั้นการวัดที่อุณหภูมิต่างกันอาจไม่ตรงกันโดยตรง

การเลือกค่าความต้านทานกระแสตรง (DCR) ของตัวเหนี่ยวนำสำหรับวงจร Buck Converter – ตัวอย่างการใช้งาน

พิจารณาตัวแปลงแรงดันแบบ Buck ที่มีสภาวะการทำงานดังต่อไปนี้:

รอบการทำงาน

สำหรับวงจรแปลงแรงดันแบบ Buck Converter ที่เหมาะสม:

กระแสริปเปิลพีคต่อพีค

ดังนั้น กระแสริปเปิลของตัวเหนี่ยวนำแบบพีคต่อพีคจึงมีค่าประมาณ 1.24 แอมป์

กระแสเหนี่ยวนำ RMS

สำหรับลวดลายคลื่นสามเหลี่ยม:

กระแส RMS ที่คำนวณได้ต่ำกว่าค่าพิกัด 4.5 AI rms ของตัวเหนี่ยวนำ

DCR ที่อุณหภูมิ 80°C

สำหรับการพันขดลวดทองแดง:

DCR(T) =DCR25°C[1+0.00393(T−25)]

DCR (80°C) =35mΩ [1+0.00393(80−25)]

DCR (80°C) ≈ 42.6mΩ

การสูญเสียทองแดง

PDCR=IRMS2×DCR

PDCR=(3.02)2(0.0426)≈0.389W

ดังนั้น การสูญเสียพลังงานในขดลวดทองแดงโดยประมาณจึงอยู่ที่ประมาณ 0.389 วัตต์

แรงดันตกคร่อม DCR

สำหรับวงจรแปลงแรงดันแบบบัค (buck converter) กระแสเฉลี่ยในตัวเหนี่ยวนำจะเท่ากับกระแสเอาต์พุตโดยประมาณ:

IAVG » IOUT = 3A

VDCR = IAVG x DCR

VDCR = (3)(0.0426) » 0.128 V

ดังนั้น แรงดันตกคร่อมของ DCR จึงมีค่าประมาณ 0.128 V

กระแสเหนี่ยวนำสูงสุด

IL,PEAK=IOUT+Δ/2IL

IL, PEAK = 3 + 1.24 2

IL, PEAK » 3.62 A

กระแสสูงสุดที่คำนวณได้ต่ำกว่าค่ากระแสอิ่มตัว:

3.62  A  <  6  A