เซลล์กล้ามเนื้อขับเคลื่อนหุ่นยนต์ว่ายน้ำแบบบาง

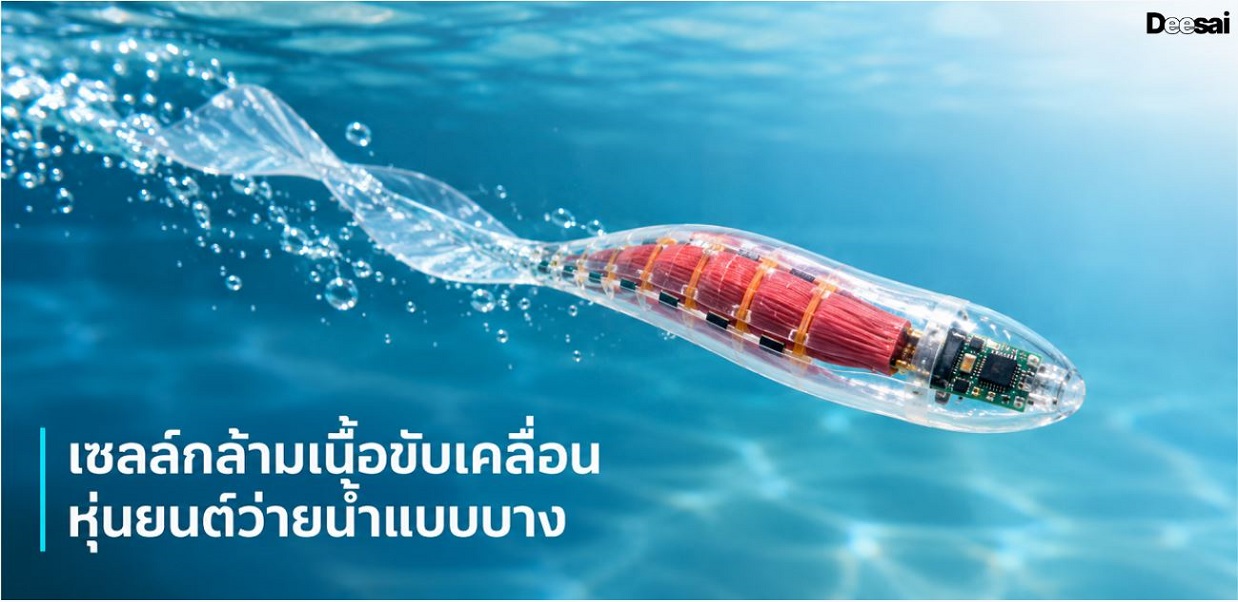
นักวิจัยได้พัฒนาหุ่นยนต์ว่ายน้ำขนาดบางที่ขับเคลื่อนด้วยเซลล์กล้ามเนื้อทางชีวภาพ
เซลล์กล้ามเนื้อขับเคลื่อนหุ่นยนต์ว่ายน้ำแบบบาง

หุ่นยนต์ใช้ชั้นเซลล์กล้ามเนื้อและแสงในการว่ายน้ำ หมุนตัว และเคลื่อนที่ในน้ำเพื่อการตรวจสอบ

วิศวกรจาก MIT ได้พัฒนาหุ่นยนต์แบบอ่อนที่สามารถกระพือเคลื่อนที่ผ่านน้ำเพื่อตอบสนองต่อแสงวาบ

วิศวกรจาก MIT ได้สร้างหุ่นยนต์ว่ายน้ำที่ขับเคลื่อนด้วยเซลล์กล้ามเนื้อโครงร่างเพียงชั้นเดียว หุ่นยนต์ใช้แสงในการควบคุมครีบทั้งสองข้าง ทำให้สามารถว่ายน้ำ เลี้ยว และปรับความเร็วขณะเคลื่อนที่ในน้ำได้ ในการทดสอบ หุ่นยนต์สามารถเคลื่อนที่ด้วยความเร็วสูงสุดประมาณสี่เท่าของความยาวลำตัวต่อนาที และสามารถติดตามแหล่งกำเนิดแสงผ่านเขาวงกตในน้ำได้ นักวิจัยระบุว่า การออกแบบนี้สามารถลดปริมาณเนื้อเยื่อกล้ามเนื้อที่จำเป็นสำหรับหุ่นยนต์ลูกผสมชีวภาพ และอาจนำไปประยุกต์ใช้สำหรับการตรวจสอบสภาพแวดล้อมทางน้ำได้

หุ่นยนต์นี้สร้างขึ้นจากฟิล์มเจลาตินเมทาคริเลต (GelMA) ที่มีความหนาประมาณ 0.5 มิลลิเมตร โดยสร้างครีบสองข้างจากฟิล์มดังกล่าว และแต่ละครีบถูกเคลือบด้วยชั้นเซลล์กล้ามเนื้อที่มีความบางกว่าเส้นผม เซลล์เหล่านี้ได้รับการดัดแปลงทางพันธุกรรมให้สามารถหดตัวเมื่อได้รับแสง

เมื่อส่องแสงไปยังครีบข้างหนึ่ง ครีบจะหดตัวและผลักดันหุ่นยนต์ให้เคลื่อนที่ผ่านน้ำ การสลับการส่องแสงระหว่างครีบทั้งสองข้างช่วยให้สามารถเปลี่ยนทิศทางและควบคุมความเร็วของหุ่นยนต์ได้ นักวิจัยให้ความสำคัญกับวัสดุที่ใช้เป็นโครงรองรับเซลล์ เนื่องจากวัสดุดังกล่าวมีผลต่อปริมาณแรงที่สามารถถ่ายทอดไปยังตัวหุ่นยนต์ได้ การออกแบบก่อนหน้านี้ใช้ไฟบริน ซึ่งเป็นเจลที่สามารถหดตัวตามการหดตัวของเซลล์กล้ามเนื้อ ส่งผลให้แรงที่ถ่ายทอดไปยังตัวหุ่นยนต์ลดลง

ทีมวิจัยได้ทดสอบวัสดุเจลหลายชนิด รวมถึงระดับความแข็งและรูปแบบพื้นผิวที่แตกต่างกัน พวกเขาพบว่า ร่องรูปสี่เหลี่ยมจัตุรัส ช่วยให้เซลล์เรียงตัวไปตามพื้นผิวได้ดีขึ้น เซลล์ที่เรียงตัวเป็นระเบียบจะรวมตัวกันเป็นเส้นใยกล้ามเนื้อที่สามารถสร้างแรงได้มากขึ้นและหดตัวได้พร้อมเพรียงกันมากขึ้น นอกจากนี้ นักวิจัยยังทดสอบ GelMA ที่มีระดับความแข็งแตกต่างกัน และพบว่าเซลล์ที่เจริญเติบโตบน GelMA ที่แข็งกว่าสามารถสร้างแรงได้มากกว่าและมีการเรียงตัวที่ดีกว่า

สำหรับหุ่นยนต์ต้นแบบขั้นสุดท้าย นักวิจัยได้สร้างร่องรูปสี่เหลี่ยมจัตุรัสบนแผ่นฟิล์ม GelMA และวางเซลล์กล้ามเนื้อไว้บนทั้งสองด้าน เมื่อเซลล์เจริญเติบโต เซลล์จะเรียงตัวตามแนวร่องและรวมตัวกันเป็นเส้นใยกล้ามเนื้อ ส่งผลให้เกิดครีบสองข้างที่สามารถควบคุมได้อย่างอิสระ นักวิจัยนำหุ่นยนต์ไปวางในจานเพาะเลี้ยงที่บรรจุน้ำ จากนั้นเลื่อนแหล่งกำเนิดแสงเหนือหุ่นยนต์ หุ่นยนต์ตอบสนองต่อแสงและเคลื่อนที่ตามเส้นทางของแสงผ่านเขาวงกต

หุ่นยนต์ในปัจจุบันได้รับการออกแบบมาเพื่อสาธิตการเคลื่อนไหวโดยใช้เซลล์กล้ามเนื้อเพียงชั้นบางๆ นักวิจัยวางแผนที่จะปรับเปลี่ยนโครงสร้างของตัวหุ่นยนต์และเพิ่มความเร็วในการว่ายน้ำ นอกจากนี้ พวกเขายังมองเห็นศักยภาพในการนำระบบนี้ไปใช้สำหรับการตรวจสอบสภาพแวดล้อมทางน้ำ ซึ่งเป็นการใช้งานที่อาจไม่จำเป็นต้องอาศัยความเร็วในการว่ายน้ำสูง

เซลล์กล้ามเนื้อขับเคลื่อนหุ่นยนต์ว่ายน้ำแบบบาง

นักวิจัยได้พัฒนาหุ่นยนต์ว่ายน้ำขนาดบางที่ขับเคลื่อนด้วยเซลล์กล้ามเนื้อทางชีวภาพ

นักเขียนบทความ
by 
นักเขียนบทความ
เซลล์กล้ามเนื้อขับเคลื่อนหุ่นยนต์ว่ายน้ำแบบบาง

เซลล์กล้ามเนื้อขับเคลื่อนหุ่นยนต์ว่ายน้ำแบบบาง

นักวิจัยได้พัฒนาหุ่นยนต์ว่ายน้ำขนาดบางที่ขับเคลื่อนด้วยเซลล์กล้ามเนื้อทางชีวภาพ

หุ่นยนต์ใช้ชั้นเซลล์กล้ามเนื้อและแสงในการว่ายน้ำ หมุนตัว และเคลื่อนที่ในน้ำเพื่อการตรวจสอบ
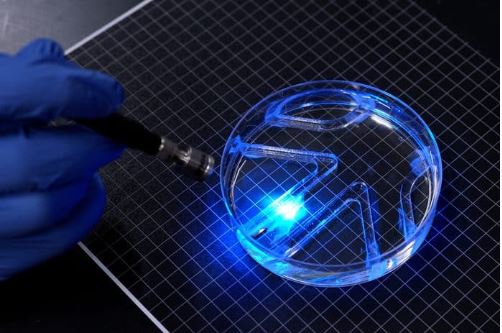
วิศวกรจาก MIT ได้พัฒนาหุ่นยนต์แบบอ่อนที่สามารถกระพือเคลื่อนที่ผ่านน้ำเพื่อตอบสนองต่อแสงวาบ

วิศวกรจาก MIT ได้สร้างหุ่นยนต์ว่ายน้ำที่ขับเคลื่อนด้วยเซลล์กล้ามเนื้อโครงร่างเพียงชั้นเดียว หุ่นยนต์ใช้แสงในการควบคุมครีบทั้งสองข้าง ทำให้สามารถว่ายน้ำ เลี้ยว และปรับความเร็วขณะเคลื่อนที่ในน้ำได้ ในการทดสอบ หุ่นยนต์สามารถเคลื่อนที่ด้วยความเร็วสูงสุดประมาณสี่เท่าของความยาวลำตัวต่อนาที และสามารถติดตามแหล่งกำเนิดแสงผ่านเขาวงกตในน้ำได้ นักวิจัยระบุว่า การออกแบบนี้สามารถลดปริมาณเนื้อเยื่อกล้ามเนื้อที่จำเป็นสำหรับหุ่นยนต์ลูกผสมชีวภาพ และอาจนำไปประยุกต์ใช้สำหรับการตรวจสอบสภาพแวดล้อมทางน้ำได้

หุ่นยนต์นี้สร้างขึ้นจากฟิล์มเจลาตินเมทาคริเลต (GelMA) ที่มีความหนาประมาณ 0.5 มิลลิเมตร โดยสร้างครีบสองข้างจากฟิล์มดังกล่าว และแต่ละครีบถูกเคลือบด้วยชั้นเซลล์กล้ามเนื้อที่มีความบางกว่าเส้นผม เซลล์เหล่านี้ได้รับการดัดแปลงทางพันธุกรรมให้สามารถหดตัวเมื่อได้รับแสง

เมื่อส่องแสงไปยังครีบข้างหนึ่ง ครีบจะหดตัวและผลักดันหุ่นยนต์ให้เคลื่อนที่ผ่านน้ำ การสลับการส่องแสงระหว่างครีบทั้งสองข้างช่วยให้สามารถเปลี่ยนทิศทางและควบคุมความเร็วของหุ่นยนต์ได้ นักวิจัยให้ความสำคัญกับวัสดุที่ใช้เป็นโครงรองรับเซลล์ เนื่องจากวัสดุดังกล่าวมีผลต่อปริมาณแรงที่สามารถถ่ายทอดไปยังตัวหุ่นยนต์ได้ การออกแบบก่อนหน้านี้ใช้ไฟบริน ซึ่งเป็นเจลที่สามารถหดตัวตามการหดตัวของเซลล์กล้ามเนื้อ ส่งผลให้แรงที่ถ่ายทอดไปยังตัวหุ่นยนต์ลดลง

ทีมวิจัยได้ทดสอบวัสดุเจลหลายชนิด รวมถึงระดับความแข็งและรูปแบบพื้นผิวที่แตกต่างกัน พวกเขาพบว่า ร่องรูปสี่เหลี่ยมจัตุรัส ช่วยให้เซลล์เรียงตัวไปตามพื้นผิวได้ดีขึ้น เซลล์ที่เรียงตัวเป็นระเบียบจะรวมตัวกันเป็นเส้นใยกล้ามเนื้อที่สามารถสร้างแรงได้มากขึ้นและหดตัวได้พร้อมเพรียงกันมากขึ้น นอกจากนี้ นักวิจัยยังทดสอบ GelMA ที่มีระดับความแข็งแตกต่างกัน และพบว่าเซลล์ที่เจริญเติบโตบน GelMA ที่แข็งกว่าสามารถสร้างแรงได้มากกว่าและมีการเรียงตัวที่ดีกว่า

สำหรับหุ่นยนต์ต้นแบบขั้นสุดท้าย นักวิจัยได้สร้างร่องรูปสี่เหลี่ยมจัตุรัสบนแผ่นฟิล์ม GelMA และวางเซลล์กล้ามเนื้อไว้บนทั้งสองด้าน เมื่อเซลล์เจริญเติบโต เซลล์จะเรียงตัวตามแนวร่องและรวมตัวกันเป็นเส้นใยกล้ามเนื้อ ส่งผลให้เกิดครีบสองข้างที่สามารถควบคุมได้อย่างอิสระ นักวิจัยนำหุ่นยนต์ไปวางในจานเพาะเลี้ยงที่บรรจุน้ำ จากนั้นเลื่อนแหล่งกำเนิดแสงเหนือหุ่นยนต์ หุ่นยนต์ตอบสนองต่อแสงและเคลื่อนที่ตามเส้นทางของแสงผ่านเขาวงกต

หุ่นยนต์ในปัจจุบันได้รับการออกแบบมาเพื่อสาธิตการเคลื่อนไหวโดยใช้เซลล์กล้ามเนื้อเพียงชั้นบางๆ นักวิจัยวางแผนที่จะปรับเปลี่ยนโครงสร้างของตัวหุ่นยนต์และเพิ่มความเร็วในการว่ายน้ำ นอกจากนี้ พวกเขายังมองเห็นศักยภาพในการนำระบบนี้ไปใช้สำหรับการตรวจสอบสภาพแวดล้อมทางน้ำ ซึ่งเป็นการใช้งานที่อาจไม่จำเป็นต้องอาศัยความเร็วในการว่ายน้ำสูง
Lorem ipsum dolor sit amet, consectetur adipiscing elit. Suspendisse varius enim in eros elementum tristique. Duis cursus, mi quis viverra ornare, eros dolor interdum nulla, ut commodo diam libero vitae erat. Aenean faucibus nibh et justo cursus id rutrum lorem imperdiet. Nunc ut sem vitae risus tristique posuere.

เซลล์กล้ามเนื้อขับเคลื่อนหุ่นยนต์ว่ายน้ำแบบบาง

เซลล์กล้ามเนื้อขับเคลื่อนหุ่นยนต์ว่ายน้ำแบบบาง

นักวิจัยได้พัฒนาหุ่นยนต์ว่ายน้ำขนาดบางที่ขับเคลื่อนด้วยเซลล์กล้ามเนื้อทางชีวภาพ

Lorem ipsum dolor amet consectetur adipiscing elit tortor massa arcu non.

หุ่นยนต์ใช้ชั้นเซลล์กล้ามเนื้อและแสงในการว่ายน้ำ หมุนตัว และเคลื่อนที่ในน้ำเพื่อการตรวจสอบ

วิศวกรจาก MIT ได้พัฒนาหุ่นยนต์แบบอ่อนที่สามารถกระพือเคลื่อนที่ผ่านน้ำเพื่อตอบสนองต่อแสงวาบ

วิศวกรจาก MIT ได้สร้างหุ่นยนต์ว่ายน้ำที่ขับเคลื่อนด้วยเซลล์กล้ามเนื้อโครงร่างเพียงชั้นเดียว หุ่นยนต์ใช้แสงในการควบคุมครีบทั้งสองข้าง ทำให้สามารถว่ายน้ำ เลี้ยว และปรับความเร็วขณะเคลื่อนที่ในน้ำได้ ในการทดสอบ หุ่นยนต์สามารถเคลื่อนที่ด้วยความเร็วสูงสุดประมาณสี่เท่าของความยาวลำตัวต่อนาที และสามารถติดตามแหล่งกำเนิดแสงผ่านเขาวงกตในน้ำได้ นักวิจัยระบุว่า การออกแบบนี้สามารถลดปริมาณเนื้อเยื่อกล้ามเนื้อที่จำเป็นสำหรับหุ่นยนต์ลูกผสมชีวภาพ และอาจนำไปประยุกต์ใช้สำหรับการตรวจสอบสภาพแวดล้อมทางน้ำได้

หุ่นยนต์นี้สร้างขึ้นจากฟิล์มเจลาตินเมทาคริเลต (GelMA) ที่มีความหนาประมาณ 0.5 มิลลิเมตร โดยสร้างครีบสองข้างจากฟิล์มดังกล่าว และแต่ละครีบถูกเคลือบด้วยชั้นเซลล์กล้ามเนื้อที่มีความบางกว่าเส้นผม เซลล์เหล่านี้ได้รับการดัดแปลงทางพันธุกรรมให้สามารถหดตัวเมื่อได้รับแสง

เมื่อส่องแสงไปยังครีบข้างหนึ่ง ครีบจะหดตัวและผลักดันหุ่นยนต์ให้เคลื่อนที่ผ่านน้ำ การสลับการส่องแสงระหว่างครีบทั้งสองข้างช่วยให้สามารถเปลี่ยนทิศทางและควบคุมความเร็วของหุ่นยนต์ได้ นักวิจัยให้ความสำคัญกับวัสดุที่ใช้เป็นโครงรองรับเซลล์ เนื่องจากวัสดุดังกล่าวมีผลต่อปริมาณแรงที่สามารถถ่ายทอดไปยังตัวหุ่นยนต์ได้ การออกแบบก่อนหน้านี้ใช้ไฟบริน ซึ่งเป็นเจลที่สามารถหดตัวตามการหดตัวของเซลล์กล้ามเนื้อ ส่งผลให้แรงที่ถ่ายทอดไปยังตัวหุ่นยนต์ลดลง

ทีมวิจัยได้ทดสอบวัสดุเจลหลายชนิด รวมถึงระดับความแข็งและรูปแบบพื้นผิวที่แตกต่างกัน พวกเขาพบว่า ร่องรูปสี่เหลี่ยมจัตุรัส ช่วยให้เซลล์เรียงตัวไปตามพื้นผิวได้ดีขึ้น เซลล์ที่เรียงตัวเป็นระเบียบจะรวมตัวกันเป็นเส้นใยกล้ามเนื้อที่สามารถสร้างแรงได้มากขึ้นและหดตัวได้พร้อมเพรียงกันมากขึ้น นอกจากนี้ นักวิจัยยังทดสอบ GelMA ที่มีระดับความแข็งแตกต่างกัน และพบว่าเซลล์ที่เจริญเติบโตบน GelMA ที่แข็งกว่าสามารถสร้างแรงได้มากกว่าและมีการเรียงตัวที่ดีกว่า

สำหรับหุ่นยนต์ต้นแบบขั้นสุดท้าย นักวิจัยได้สร้างร่องรูปสี่เหลี่ยมจัตุรัสบนแผ่นฟิล์ม GelMA และวางเซลล์กล้ามเนื้อไว้บนทั้งสองด้าน เมื่อเซลล์เจริญเติบโต เซลล์จะเรียงตัวตามแนวร่องและรวมตัวกันเป็นเส้นใยกล้ามเนื้อ ส่งผลให้เกิดครีบสองข้างที่สามารถควบคุมได้อย่างอิสระ นักวิจัยนำหุ่นยนต์ไปวางในจานเพาะเลี้ยงที่บรรจุน้ำ จากนั้นเลื่อนแหล่งกำเนิดแสงเหนือหุ่นยนต์ หุ่นยนต์ตอบสนองต่อแสงและเคลื่อนที่ตามเส้นทางของแสงผ่านเขาวงกต

หุ่นยนต์ในปัจจุบันได้รับการออกแบบมาเพื่อสาธิตการเคลื่อนไหวโดยใช้เซลล์กล้ามเนื้อเพียงชั้นบางๆ นักวิจัยวางแผนที่จะปรับเปลี่ยนโครงสร้างของตัวหุ่นยนต์และเพิ่มความเร็วในการว่ายน้ำ นอกจากนี้ พวกเขายังมองเห็นศักยภาพในการนำระบบนี้ไปใช้สำหรับการตรวจสอบสภาพแวดล้อมทางน้ำ ซึ่งเป็นการใช้งานที่อาจไม่จำเป็นต้องอาศัยความเร็วในการว่ายน้ำสูง