ผลิตภัณฑ์
19
Jan
Isolated Gate Drivers คืออะไร ทำไมถึงต้องใช้ และใช้งานอย่างไร?
สำรวจประโยชน์ โครงสร้าง และการประยุกต์ใช้งานของ Isolated Gate Drivers ในวงจรสวิตชิ่งกำลัง
IGBT/Power MOSFET เป็นอุปกรณ์ที่ควบคุมด้วยแรงดันไฟฟ้า ซึ่งใช้เป็นองค์ประกอบในการสวิตช์ในวงจรแหล่งจ่ายไฟและชุดขับมอเตอร์ รวมถึงระบบอื่น ๆ โดย เกต (Gate) เป็นขั้วควบคุมที่แยกทางไฟฟ้าของอุปกรณ์แต่ละชนิด ส่วนขั้วอื่น ๆ ของ MOSFET เรียกว่า ซอร์ส (Source) และเดรน (Drain) ขณะที่ขั้วของ IGBT เรียกว่า คอลเลกเตอร์ (Collector) และอิมิตเตอร์ (Emitter) โดยทั่วไป การทำงานของ MOSFET/IGBT จำเป็นต้องจ่ายแรงดันไฟฟ้าให้กับเกตโดยอ้างอิงกับขั้วซอร์ส/อิมิตเตอร์ของอุปกรณ์ ไดรเวอร์เฉพาะทางจึงถูกนำมาใช้เพื่อจ่ายแรงดันไฟฟ้าและกระแสขับให้กับเกตของอุปกรณ์กำลัง บทความนี้จะกล่าวถึงไดรเวอร์เกตว่าคืออะไร เหตุใดจึงจำเป็น และพารามิเตอร์พื้นฐาน เช่น ไทมิง ความสามารถในการขับ และการแยกทางไฟฟ้า ถูกกำหนดไว้อย่างไร
ความจำเป็นของไดรเวอร์เกต
โครงสร้างของ IGBT/Power MOSFET ทำให้เกตมีลักษณะเป็นตัวเก็บประจุแบบไม่เชิงเส้น (Nonlinear Capacitor) เมื่อประจุสะสมในตัวเก็บประจุที่เกต อุปกรณ์กำลังจะเปิดทำงานและยอมให้กระแสไหลระหว่างขั้วเดรนและซอร์ส ในขณะที่การคายประจุจะทำให้อุปกรณ์ปิดการทำงาน และอาจสามารถบล็อกแรงดันไฟฟ้าสูงระหว่างขั้วเดรนและซอร์สได้ แรงดันไฟฟ้าต่ำสุดที่ทำให้ตัวเก็บประจุที่เกตมีประจุและอุปกรณ์เริ่มนำกระแสได้ เรียกว่า แรงดันไฟฟ้าเกณฑ์ (Threshold Voltage: VTH) สำหรับการใช้งาน IGBT/Power MOSFET เป็นสวิตช์ ควรจ่ายแรงดันไฟฟ้าที่สูงกว่า VTH อย่างเพียงพอระหว่างขั้วเกตกับซอร์ส/อิมิตเตอร์
พิจารณาระบบลอจิกดิจิทัลที่มีไมโครคอนโทรลเลอร์ซึ่งสามารถส่งสัญญาณ PWM ตั้งแต่ 0 V ถึง 5 V ออกจากขา I/O ขาใดขาหนึ่งได้ สัญญาณ PWM นี้ยังไม่เพียงพอที่จะเปิดอุปกรณ์กำลังที่ใช้ในระบบไฟฟ้าได้อย่างเต็มที่ เนื่องจากโดยทั่วไปแรงดันไฟฟ้าขับเกตที่สูงกว่าแรงดันไฟฟ้าลอจิกมาตรฐาน CMOS/TTL ดังนั้น จึงจำเป็นต้องมีวงจรเชื่อมต่อระหว่างวงจรลอจิก/ควบคุมกับอุปกรณ์กำลังสูง ซึ่งสามารถทำได้โดยใช้ N-channel MOSFET ระดับลอจิกเพื่อขับ MOSFET กำลังอีกทอดหนึ่ง ดังที่แสดงในรูปที่ 1a
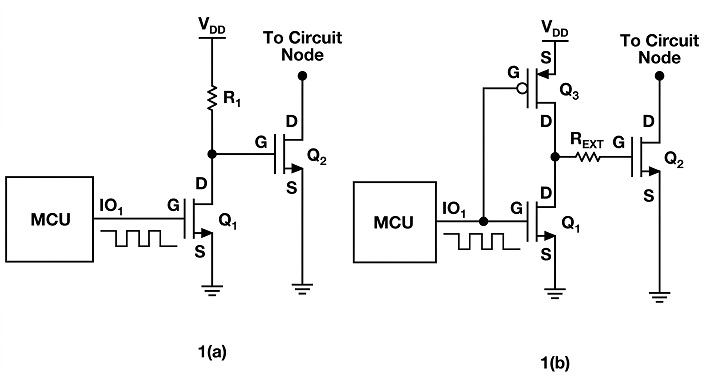
ตามที่แสดงในรูปที่ 1a เมื่อ IO1 ส่งสัญญาณระดับต่ำ ค่า VGSQ1 จะน้อยกว่า VTHQ1 ดังนั้น MOSFET Q1 จึงยังคงปิดการทำงาน ส่งผลให้มีการจ่ายแรงดันไฟฟ้าบวกไปยังเกตของ Power MOSFET Q2 ตัวเก็บประจุที่เกตของ Q2 (CGQ2) จะชาร์จผ่านตัวต้านทาน Pull-up R1 และแรงดันไฟฟ้าที่เกตจะเพิ่มขึ้นจนถึงระดับแรงดันไฟฟ้า VDD เนื่องจาก VDD > VTHQ2 ดังนั้น Q2 จึงเปิดทำงานและสามารถนำกระแสได้ เมื่อ IO1 ส่งสัญญาณระดับสูง Q1 จะเปิดทำงาน และ CGQ2 จะคายประจุผ่าน Q1 โดยมีค่า VDSQ1 ประมาณ 0 V ทำให้ VGSQ2 < VTHQ2 และส่งผลให้ Q2 ปิดการทำงาน ปัญหาหนึ่งของการตั้งค่านี้คือการสูญเสียกำลังไฟฟ้าใน R1 ระหว่างสถานะเปิดของ Q1 เพื่อแก้ไขปัญหานี้ สามารถใช้ P-channel MOSFET Q3 เป็น Pull-up เพื่อทำงานร่วมกับ Q1 ในลักษณะเสริมกันได้ ดังที่แสดงในรูปที่ 1b โดย PMOS มีความต้านทานขณะเปิดต่ำ และมีความต้านทานสูงมากในสถานะปิด จึงช่วยลดการสูญเสียกำลังไฟฟ้าในวงจรขับได้อย่างมาก นอกจากนี้ ยังมีการเพิ่มตัวต้านทานขนาดเล็กภายนอกระหว่างขั้วเดรนของ Q1 กับเกตของ Q2 เพื่อควบคุมอัตราการเปลี่ยนแปลงของขอบสัญญาณระหว่างการเปลี่ยนสถานะของเกต อีกข้อดีของการใช้ MOSFET คือสามารถผลิตรวมไว้บนไดได้ง่ายกว่าเมื่อเทียบกับการผลิตตัวต้านทาน อินเทอร์เฟซเฉพาะสำหรับขับเกตของสวิตช์กำลังนี้สามารถสร้างขึ้นในรูปแบบ Monolithic IC ซึ่งรับแรงดันไฟฟ้าระดับลอจิกและสร้างเอาต์พุตกำลังที่สูงกว่าได้ โดย IC ไดรเวอร์เกตนี้เกือบทั้งหมดจะมีวงจรภายในเพิ่มเติมเพื่อเพิ่มฟังก์ชันการทำงาน แต่หน้าที่หลักคือการทำงานเป็นเพาเวอร์แอมพลิไฟเออร์และวงจรเลื่อนระดับแรงดันไฟฟ้า (Level Shifter)
พารามิเตอร์สำคัญของไดรเวอร์เกต
ความสามารถในการขับ (Drive Strength):
ปัญหาเกี่ยวกับการจ่ายแรงดันไฟฟ้าที่เหมาะสมให้กับเกตสามารถแก้ไขได้โดยใช้ไดรเวอร์เกตที่ทำหน้าที่เป็นวงจรเลื่อนระดับแรงดันไฟฟ้า อย่างไรก็ตาม แรงดันไฟฟ้าของตัวเก็บประจุที่เกตไม่สามารถเปลี่ยนแปลงได้ในทันที ดังนั้น Power FET หรือ IGBT จึงมีช่วงเวลาในการสวิตช์ที่ไม่เป็นศูนย์และมีระยะเวลาจำกัด ในระหว่างการสวิตช์ อุปกรณ์อาจอยู่ในสถานะที่มีกระแสไฟฟ้าและแรงดันไฟฟ้าสูงพร้อมกัน ซึ่งส่งผลให้เกิดการสูญเสียกำลังไฟฟ้าในรูปของความร้อน ดังนั้น การเปลี่ยนจากสถานะหนึ่งไปยังอีกสถานะหนึ่งจึงต้องเกิดขึ้นอย่างรวดเร็วเพื่อลดเวลาการสวิตช์ให้เหลือน้อยที่สุด การทำเช่นนี้จำเป็นต้องใช้กระแสไฟฟ้าชั่วขณะ (Transient Current) ที่สูงเพื่อชาร์จและคายประจุตัวเก็บประจุที่เกตได้อย่างรวดเร็ว
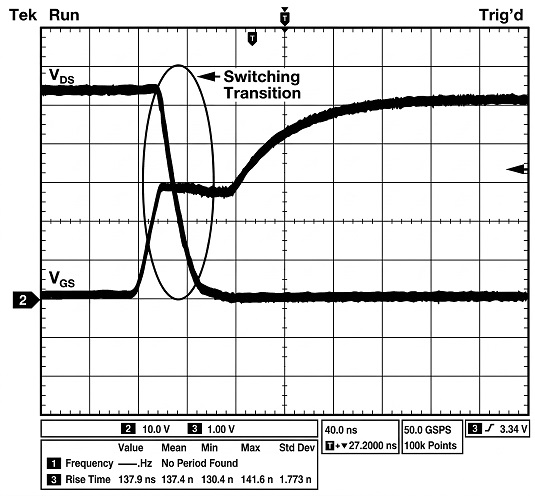
ไดรเวอร์ที่สามารถจ่ายและรับกระแสที่เกตได้สูงกว่าเป็นระยะเวลานาน จะช่วยลดเวลาการสวิตช์ และส่งผลให้การสูญเสียกำลังไฟฟ้าจากการสวิตช์ภายในทรานซิสเตอร์ที่ถูกขับลดลงด้วย
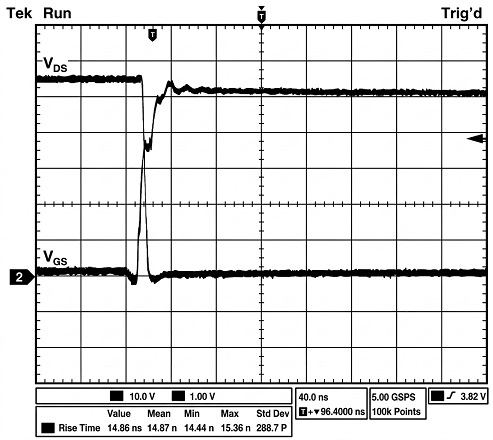
โดยทั่วไป พิกัดกระแสที่ขา I/O ของไมโครคอนโทรลเลอร์สามารถจ่ายหรือรับกระแสได้สูงสุดเพียงระดับหลายสิบมิลลิแอมป์ ในขณะที่ไดรเวอร์เกตสามารถจ่ายกระแสได้สูงกว่ามาก ในรูปที่ 2 จะเห็นช่วงเวลาการสวิตช์ที่ยาวนานเมื่อ Power MOSFET ถูกขับด้วยขา I/O ของไมโครคอนโทรลเลอร์ที่ใช้กระแสจ่ายสูงสุดตามพิกัด ในขณะที่รูปที่ 3 แสดงให้เห็นว่าเวลาในการเปลี่ยนสถานะลดลงอย่างมากเมื่อใช้ไดรเวอร์เกตแบบแยกทางไฟฟ้า ADuM4121 ซึ่งสามารถจ่ายกระแสขับได้สูงกว่าขา I/O ของไมโครคอนโทรลเลอร์มากในการขับ Power MOSFET ตัวเดียวกัน ในหลายกรณี การขับ Power MOSFET/IGBT ขนาดใหญ่โดยตรงด้วยไมโครคอนโทรลเลอร์อาจทำให้วงจรควบคุมร้อนเกินไปและเสียหาย เนื่องจากวงจรดิจิทัลอาจต้องจ่ายกระแสไฟฟ้าเกินพิกัด ไดรเวอร์เกตที่มีความสามารถในการขับสูงกว่าจะช่วยให้เกิดการสวิตช์อย่างรวดเร็ว โดยมีเวลาไต่ขึ้นและเวลาตกลงเพียงไม่กี่นาโนวินาที ซึ่งช่วยลดการสูญเสียกำลังไฟฟ้าจากการสวิตช์และทำให้ระบบมีประสิทธิภาพมากขึ้น ดังนั้น กระแสขับจึงมักถือเป็นตัวชี้วัดสำคัญในการเลือกไดรเวอร์เกต
พารามิเตอร์ที่สัมพันธ์กับพิกัดกระแสขับคือ ความต้านทานขณะเปิดระหว่างเดรนกับซอร์ส (RDS(ON)) ของไดรเวอร์เกต แม้ว่าในอุดมคติค่า RDS(ON) ของ MOSFET เมื่อเปิดทำงานเต็มที่ควรเป็นศูนย์ แต่ในทางปฏิบัติค่านี้มักอยู่ในช่วงไม่กี่โอห์มเนื่องจากโครงสร้างทางกายภาพของอุปกรณ์ โดยค่านี้คำนึงถึงความต้านทานรวมแบบอนุกรมในเส้นทางการไหลของกระแสจากเดรนไปยังซอร์ส
RDS(ON) เป็นปัจจัยพื้นฐานที่แท้จริงในการกำหนดพิกัดความสามารถในการขับสูงสุดของไดรเวอร์เกต เนื่องจากเป็นตัวจำกัดกระแสเกตที่ไดรเวอร์สามารถจ่ายได้ ค่า RDS(ON) ของสวิตช์ภายในจะเป็นตัวกำหนดกระแสที่สามารถจ่ายและรับได้ แต่จะมีการใช้ตัวต้านทานอนุกรมภายนอกเพื่อลดกระแสขับ ซึ่งส่งผลต่ออัตราการเปลี่ยนแปลงของขอบสัญญาณ ดังที่แสดงในรูปที่ 4 ความต้านทานขณะเปิดของสวิตช์ด้าน High-side และตัวต้านทานอนุกรมภายนอก REXT จะรวมกันเป็นความต้านทานเกตในเส้นทางการชาร์จ ขณะที่ความต้านทานขณะเปิดของสวิตช์ด้าน Low-side และ REXT จะรวมกันเป็นความต้านทานเกตในเส้นทางการคายประจุ
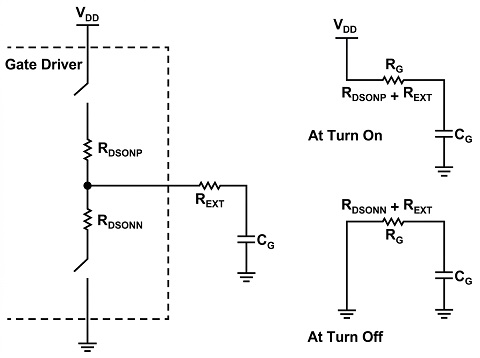
RDS(ON) ยังส่งผลโดยตรงต่อการสูญเสียกำลังไฟฟ้าภายในไดรเวอร์ด้วย สำหรับกระแสขับที่กำหนด ค่า RDS(ON) ที่ต่ำกว่าจะช่วยให้สามารถใช้ค่า REXT ที่สูงขึ้นได้ เนื่องจากการสูญเสียกำลังไฟฟ้าถูกกระจายระหว่าง REXT และ RDS(ON) ค่า REXT ที่สูงขึ้นจึงหมายถึงการสูญเสียกำลังไฟฟ้าที่เกิดขึ้นภายนอกไดรเวอร์มากขึ้น ดังนั้น เพื่อเพิ่มประสิทธิภาพของระบบและลดข้อกำหนดด้านการควบคุมความร้อนภายในไดรเวอร์ จึงควรเลือกค่า RDS(ON) ที่ต่ำกว่าสำหรับพื้นที่ไดและขนาด IC ที่กำหนด
ไทมิง (Timing):
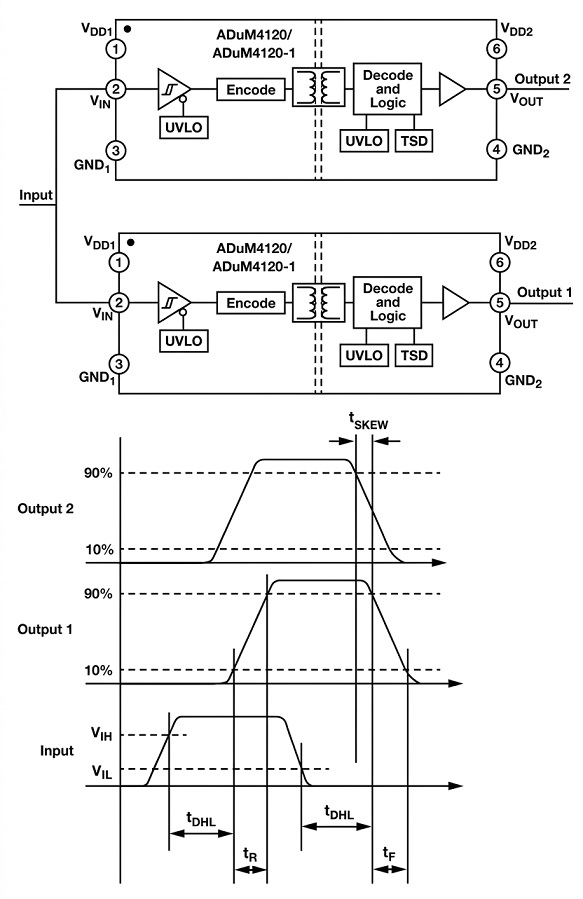
พารามิเตอร์ด้านไทมิงของไดรเวอร์เกตมีความสำคัญต่อการประเมินประสิทธิภาพการทำงาน พารามิเตอร์ไทมิงที่ระบุเป็นข้อมูลจำเพาะทั่วไปสำหรับไดรเวอร์เกตทั้งหมด รวมถึง ADuM4120 ซึ่งแสดงในรูปที่ 5 คือ ค่าหน่วงเวลาการแพร่สัญญาณ (Propagation Delay: tD) ของไดรเวอร์ ซึ่งกำหนดจากระยะเวลาที่ขอบสัญญาณอินพุตใช้ในการแพร่ไปยังเอาต์พุต ดังที่แสดงในรูปที่ 5 ค่าหน่วงเวลาการแพร่สัญญาณขาขึ้น (tDLH) อาจกำหนดเป็นช่วงเวลาตั้งแต่ขอบสัญญาณอินพุตเพิ่มขึ้นสูงกว่าระดับเกณฑ์อินพุตลอจิกสูง (VIH) จนถึงขณะที่เอาต์พุตเพิ่มขึ้นสูงกว่า 10% ของค่าสุดท้าย ในทำนองเดียวกัน ค่าหน่วงเวลาการแพร่สัญญาณขาลง (tDHL) สามารถระบุเป็นช่วงเวลาตั้งแต่ขอบสัญญาณอินพุตลดลงต่ำกว่าระดับเกณฑ์อินพุตลอจิกต่ำ VIL จนถึงขณะที่เอาต์พุตลดลงต่ำกว่า 90% ของระดับสูง โดยค่าหน่วงเวลาการแพร่สัญญาณของการเปลี่ยนสถานะเอาต์พุตอาจแตกต่างกันระหว่างขอบขาขึ้นและขอบขาลง
รูปที่ 5 ยังแสดงเวลาไต่ขึ้นและเวลาตกลงของสัญญาณด้วย อัตราการเปลี่ยนแปลงของขอบสัญญาณเหล่านี้ได้รับผลกระทบจากกระแสขับที่อุปกรณ์สามารถจ่ายได้ แต่ยังขึ้นอยู่กับโหลดที่กำลังขับด้วย และไม่ได้ถูกนำมาคำนวณในค่าหน่วงเวลาการแพร่สัญญาณ พารามิเตอร์ด้านไทมิงอีกตัวหนึ่งคือ ความผิดเพี้ยนของความกว้างพัลส์ (Pulse Width Distortion) ซึ่งเป็นความแตกต่างระหว่างค่าหน่วงเวลาการแพร่สัญญาณขาขึ้นและขาลงของอุปกรณ์ตัวเดียวกัน ดังนั้น ความผิดเพี้ยนของความกว้างพัลส์ (PWD) = |tDLH – tDHL|
เนื่องจากทรานซิสเตอร์ภายในอุปกรณ์แต่ละตัวมีความแตกต่างกัน ค่าหน่วงเวลาการแพร่สัญญาณของอุปกรณ์สองตัวจึงไม่มีทางเท่ากันอย่างสมบูรณ์ ส่งผลให้เกิดความคลาดเคลื่อนของค่าหน่วงเวลาการแพร่สัญญาณ (Propagation Delay Skew: tSKEW) ซึ่งกำหนดจากความแตกต่างของเวลาระหว่างการเปลี่ยนสถานะเอาต์พุตของอุปกรณ์สองตัวที่ตอบสนองต่ออินพุตเดียวกันภายใต้เงื่อนไขการทำงานเดียวกัน ดังที่แสดงในรูปที่ 5 ค่าความคลาดเคลื่อนของค่าหน่วงเวลาการแพร่สัญญาณถูกกำหนดในลักษณะระหว่างอุปกรณ์แต่ละตัว (Part-to-part) สำหรับอุปกรณ์ที่มีช่องสัญญาณเอาต์พุตมากกว่าหนึ่งช่อง ข้อมูลจำเพาะนี้จะระบุในลักษณะเดียวกัน แต่เรียกว่า ความคลาดเคลื่อนระหว่างช่องสัญญาณ (Channel-to-channel Skew) โดยทั่วไป วงจรควบคุมไม่สามารถชดเชยความคลาดเคลื่อนของค่าหน่วงเวลาการแพร่สัญญาณนี้ได้
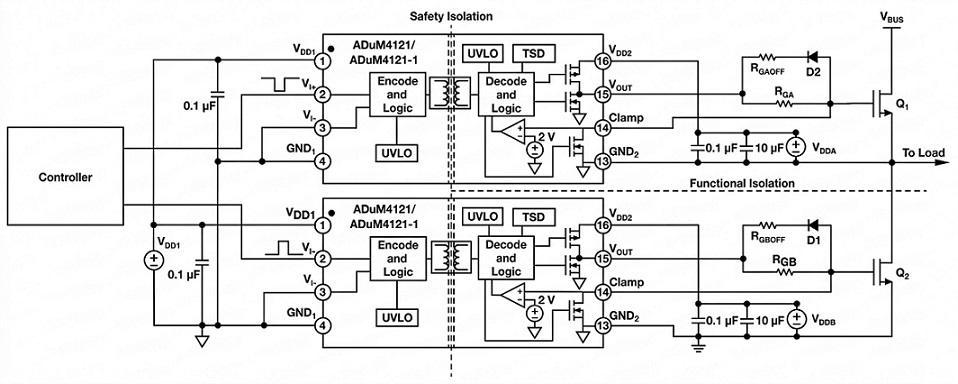
รูปที่ 6 แสดงการตั้งค่าทั่วไปของไดรเวอร์เกต ADuM4121 ที่ใช้ร่วมกับ Power MOSFET ในการกำหนดค่าวงจร Half-bridge สำหรับการใช้งานในแหล่งจ่ายไฟและชุดขับมอเตอร์ ในการตั้งค่าดังกล่าว หาก Q1 และ Q2 เปิดทำงานพร้อมกัน อาจเกิดปรากฏการณ์ Shoot-through เนื่องจากขั้วแหล่งจ่ายไฟและกราวด์เกิดการลัดวงจร ซึ่งอาจทำให้สวิตช์และแม้กระทั่งวงจรขับเสียหายอย่างถาวร เพื่อหลีกเลี่ยงปรากฏการณ์ Shoot-through จำเป็นต้องแทรกช่วงเวลา Dead-time เข้าไปในระบบ เพื่อลดโอกาสที่สวิตช์ทั้งสองตัวจะเปิดทำงานพร้อมกันให้เหลือน้อยที่สุด ในช่วงเวลา Dead-time สัญญาณเกตของสวิตช์ทั้งสองตัวจะอยู่ในระดับต่ำ ดังนั้น สวิตช์จึงควรอยู่ในสถานะปิดการทำงาน หากค่าความคลาดเคลื่อนของค่าหน่วงเวลาการแพร่สัญญาณต่ำลง ก็จะสามารถลดช่วงเวลา Dead-time ที่จำเป็นได้ และทำให้การควบคุมคาดการณ์ได้ง่ายขึ้น การมีค่า Skew และช่วงเวลา Dead-time ที่ต่ำลงจะช่วยให้ระบบทำงานได้ราบรื่นและมีประสิทธิภาพมากขึ้น
คุณลักษณะด้านไทมิงมีความสำคัญ เนื่องจากส่งผลต่อความเร็วในการทำงานของสวิตช์กำลัง การทำความเข้าใจพารามิเตอร์เหล่านี้จะช่วยให้ออกแบบวงจรควบคุมได้ง่ายและแม่นยำยิ่งขึ้น
การแยกทางไฟฟ้า (Isolation):
การแยกทางไฟฟ้าคือการแยกวงจรการทำงานต่าง ๆ ภายในระบบออกจากกัน โดยไม่มีเส้นทางการนำไฟฟ้าโดยตรงระหว่างวงจรเหล่านั้น ซึ่งช่วยให้วงจรแต่ละส่วนมีศักย์กราวด์แตกต่างกันได้ อย่างไรก็ตาม สัญญาณและ/หรือกำลังไฟฟ้ายังคงสามารถส่งผ่านระหว่างวงจรที่แยกจากกันได้โดยใช้วิธีการเหนี่ยวนำไฟฟ้า การคัปปลิงแบบคาปาซิทีฟ หรือวิธีการทางแสง สำหรับระบบที่ใช้ไดรเวอร์เกต การแยกทางไฟฟ้าอาจจำเป็นต่อการทำงานของระบบ และอาจเป็นข้อกำหนดด้านความปลอดภัยด้วย ในรูปที่ 6 เราอาจมี VBUS หลายร้อยโวลต์ พร้อมกระแสไฟฟ้าหลายสิบแอมแปร์ไหลผ่าน Q1 หรือ Q2 ในช่วงเวลาใดเวลาหนึ่ง หากเกิดความผิดปกติในระบบนี้และความเสียหายจำกัดอยู่เพียงส่วนประกอบอิเล็กทรอนิกส์ ก็อาจไม่จำเป็นต้องมีการแยกทางไฟฟ้าเพื่อความปลอดภัย แต่หากมีมนุษย์เข้ามาเกี่ยวข้องในฝั่งควบคุม การแยกทางไฟฟ้าแบบกัลวานิก (Galvanic Isolation) ระหว่างฝั่งกำลังไฟฟ้าสูงกับวงจรควบคุมแรงดันต่ำถือเป็นข้อกำหนดที่จำเป็น ซึ่งช่วยป้องกันความผิดปกติจากฝั่งแรงดันสูง เนื่องจากแผงกั้นการแยกทางไฟฟ้าจะป้องกันไม่ให้พลังงานไฟฟ้าส่งไปถึงผู้ใช้งาน แม้ว่าส่วนประกอบจะเสียหายหรือขัดข้องก็ตาม
การแยกทางไฟฟ้าเป็นข้อกำหนดของหน่วยงานกำกับดูแลและหน่วยงานรับรองมาตรฐานความปลอดภัย เพื่อป้องกันอันตรายจากไฟฟ้าช็อต นอกจากนี้ ยังช่วยปกป้องอุปกรณ์อิเล็กทรอนิกส์แรงดันต่ำจากความเสียหายที่เกิดจากความผิดปกติในฝั่งกำลังไฟฟ้าสูงด้วย การแยกทางไฟฟ้าเพื่อความปลอดภัยสามารถอธิบายได้หลายวิธี แต่โดยพื้นฐานแล้วทั้งหมดเกี่ยวข้องกับระดับแรงดันไฟฟ้าที่ทำให้แผงกั้นการแยกทางไฟฟ้าเกิดการ Breakdown โดยทั่วไป พิกัดแรงดันไฟฟ้านี้จะระบุทั้งสำหรับอายุการใช้งานทั้งหมดของไดรเวอร์ รวมถึงแรงดันไฟฟ้าชั่วขณะที่มีระยะเวลาและรูปแบบเฉพาะ ระดับแรงดันไฟฟ้าเหล่านี้ยังสัมพันธ์กับขนาดทางกายภาพของไดรเวอร์ IC และระยะห่างขั้นต่ำระหว่างขาต่าง ๆ ที่อยู่คนละฝั่งของแผงกั้นการแยกทางไฟฟ้าด้วย
นอกเหนือจากเหตุผลด้านความปลอดภัยแล้ว การแยกทางไฟฟ้ายังอาจจำเป็นต่อการทำงานที่ถูกต้องของระบบอีกด้วย รูปที่ 6 แสดงโครงสร้างวงจร Half-bridge ซึ่งมักใช้ในวงจรขับมอเตอร์ โดยมีสวิตช์เพียงตัวเดียวที่เปิดทำงานในแต่ละช่วงเวลา ในฝั่งกำลังไฟฟ้าสูง ทรานซิสเตอร์ด้าน Low-side Q2 มีขั้วซอร์สเชื่อมต่อกับกราวด์ ดังนั้น แรงดันไฟฟ้าระหว่างเกตกับซอร์สของ Q2 (VGSQ2) จึงอ้างอิงกับกราวด์โดยตรง และการออกแบบวงจรขับจึงค่อนข้างตรงไปตรงมา แต่ไม่ใช่กรณีเดียวกันกับทรานซิสเตอร์ด้าน High-side Q1 เนื่องจากขั้วซอร์สของ Q1 เป็น Switching Node ซึ่งจะถูกดึงไปยังแรงดันบัสหรือกราวด์ ขึ้นอยู่กับว่าสวิตช์ตัวใดกำลังเปิดทำงานอยู่ การเปิด Q1 จำเป็นต้องจ่ายแรงดันไฟฟ้าบวกจากเกตไปยังซอร์ส (VGSQ1) ที่สูงกว่าแรงดันไฟฟ้าเกณฑ์ ดังนั้น เมื่อ Q1 อยู่ในสถานะเปิดทำงาน แรงดันไฟฟ้าที่เกตของ Q1 จะสูงกว่า VBUS เนื่องจากขั้วซอร์สเชื่อมต่อกับ VBUS หากวงจรขับไม่มีการแยกทางไฟฟ้าสำหรับการอ้างอิงกราวด์ ก็จะต้องใช้แรงดันไฟฟ้าที่สูงกว่า VBUS เพื่อขับ Q1 ซึ่งเป็นวิธีที่ยุ่งยากและไม่เหมาะสมสำหรับระบบที่ต้องการประสิทธิภาพสูง ดังนั้น จึงจำเป็นต้องใช้สัญญาณควบคุมที่ผ่านการเลื่อนระดับแรงดันไฟฟ้า (Level Shifted) และอ้างอิงกับขั้วซอร์สของทรานซิสเตอร์ด้าน High-side ซึ่งเรียกว่า การแยกทางไฟฟ้าเพื่อการทำงาน (Functional Isolation) และสามารถนำไปใช้ได้โดยใช้ไดรเวอร์เกตแบบแยกทางไฟฟ้า เช่น ADuM4223
ความสามารถในการทนต่อสัญญาณรบกวน (Noise Immunity):
ไดรเวอร์เกตถูกนำมาใช้ในสภาพแวดล้อมทางอุตสาหกรรม ซึ่งโดยธรรมชาติแล้วมีแหล่งกำเนิดสัญญาณรบกวนจำนวนมาก สัญญาณรบกวนอาจทำให้ข้อมูลเสียหายและทำให้ระบบไม่น่าเชื่อถือ ส่งผลให้ประสิทธิภาพการทำงานลดลง ดังนั้น ไดรเวอร์เกตจึงจำเป็นต้องมีความสามารถในการทนต่อสัญญาณรบกวนที่ดี เพื่อให้มั่นใจได้ถึงความถูกต้องของข้อมูล ความสามารถในการทนต่อสัญญาณรบกวนหมายถึงประสิทธิภาพของไดรเวอร์ในการปฏิเสธสัญญาณรบกวนทางแม่เหล็กไฟฟ้า (EMI) หรือสัญญาณรบกวน RF รวมถึงสัญญาณรบกวนชั่วขณะแบบ Common-mode
EMI คือสัญญาณรบกวนทางไฟฟ้าหรือการรบกวนทางแม่เหล็กที่ทำให้การทำงานของอุปกรณ์อิเล็กทรอนิกส์เบี่ยงเบนไปจากที่คาดหวังไว้ EMI ที่ส่งผลกระทบต่อไดรเวอร์เกตเกิดจากวงจรสวิตชิ่งความถี่สูง และส่วนใหญ่มีสาเหตุมาจากสนามแม่เหล็กที่เกิดจากมอเตอร์อุตสาหกรรมขนาดใหญ่ EMI อาจแพร่กระจายผ่านอากาศหรือผ่านตัวนำ และสามารถคัปปลิงเข้าสู่วงจรอื่น ๆ ที่อยู่ใกล้เคียงได้ ดังนั้น ความสามารถในการทนต่อ EMI หรือ RF Immunity จึงเป็นตัวชี้วัดความสามารถของไดรเวอร์เกตในการปฏิเสธการรบกวนทางแม่เหล็กไฟฟ้าและรักษาการทำงานที่เสถียรโดยปราศจากข้อผิดพลาด ความสามารถในการทนต่อ EMI ที่สูงช่วยให้สามารถใช้งานไดรเวอร์ใกล้กับมอเตอร์ขนาดใหญ่ได้โดยไม่ทำให้เกิดข้อผิดพลาดในการส่งข้อมูล
ดังที่แสดงในรูปที่ 6 แผงกั้นการแยกทางไฟฟ้าคาดว่าจะสามารถแยกกราวด์ที่มีศักย์ไฟฟ้าแตกต่างกันออกจากกันได้ด้วยความสามารถในการทนต่อแรงดันไฟฟ้าสูง อย่างไรก็ตาม การสวิตชิ่งความถี่สูงทำให้เกิดขอบสัญญาณที่สั้นระหว่างการเปลี่ยนแปลงแรงดันไฟฟ้าที่ฝั่งทุติยภูมิ สัญญาณชั่วขณะที่เกิดขึ้นอย่างรวดเร็วเหล่านี้จะคัปปลิงจากฝั่งหนึ่งไปยังอีกฝั่งหนึ่งผ่านความจุไฟฟ้าแฝงระหว่างขอบเขตการแยกทางไฟฟ้า ซึ่งอาจทำให้ข้อมูลเสียหายได้ โดยอาจเกิดขึ้นในรูปแบบของการเพิ่ม Jitter ให้กับสัญญาณขับเกต หรือทำให้สัญญาณกลับขั้วทั้งหมด ซึ่งส่งผลให้ประสิทธิภาพลดลง หรืออาจทำให้เกิด Shoot-through ในบางกรณี ดังนั้น ตัวชี้วัดสำคัญของไดรเวอร์เกตจึงได้แก่ ความสามารถในการทนต่อสัญญาณชั่วขณะแบบ Common-mode (Common-mode Transient Immunity: CMTI) ซึ่งอธิบายเชิงปริมาณถึงความสามารถของไดรเวอร์เกตแบบแยกทางไฟฟ้าในการปฏิเสธสัญญาณชั่วขณะแบบ Common-mode ขนาดใหญ่ระหว่างอินพุตและเอาต์พุต หากอัตราการเปลี่ยนแปลงแรงดันไฟฟ้า (Slew Rate) ในระบบสูง ไดรเวอร์ก็จำเป็นต้องมีความสามารถในการทนต่อสัญญาณรบกวนสูงตามไปด้วย ดังนั้น ค่า CMTI จึงมีความสำคัญเป็นพิเศษเมื่อทำงานที่ความถี่สูงและแรงดันบัสสูง
สรุป
บทความนี้มีวัตถุประสงค์เพื่อแนะนำไดรเวอร์เกต ดังนั้น พารามิเตอร์ที่กล่าวถึงจนถึงตอนนี้จึงไม่ได้ครอบคลุมข้อมูลจำเพาะทั้งหมดของไดรเวอร์เกตแบบแยกทางไฟฟ้า ยังมีตัวชี้วัดอื่น ๆ ของไดรเวอร์ เช่น แรงดันไฟฟ้าของแหล่งจ่าย อุณหภูมิที่ยอมรับได้ การจัดเรียงขา (Pinout) เป็นต้น ซึ่งเป็นปัจจัยที่ต้องพิจารณาเช่นเดียวกับอุปกรณ์อิเล็กทรอนิกส์ทั่วไป นอกจากนี้ ไดรเวอร์บางรุ่น เช่น ADuM4135 และ ADuM4136 ยังมีคุณสมบัติด้านการป้องกัน หรือกลไกการตรวจจับและควบคุมขั้นสูงเพิ่มเติมอีกด้วย ไดรเวอร์เกตแบบแยกทางไฟฟ้าที่มีให้เลือกหลากหลายในตลาด ทำให้นักออกแบบระบบจำเป็นต้องทำความเข้าใจข้อมูลจำเพาะและคุณสมบัติเหล่านี้ทั้งหมด เพื่อให้สามารถตัดสินใจเลือกใช้ไดรเวอร์ที่เหมาะสมกับการใช้งานแต่ละประเภทได้อย่างมีข้อมูลครบถ้วน
ผลิตภัณฑ์
November 10, 2026
Isolated Gate Drivers คืออะไร ทำไมถึงต้องใช้ และใช้งานอย่างไร?
สำรวจประโยชน์ โครงสร้าง และการประยุกต์ใช้งานของ Isolated Gate Drivers ในวงจรสวิตชิ่งกำลัง
by
นักเขียนบทความ