ผลิตภัณฑ์
19
Jan
การสร้างวงจรตัวกรองบัตเตอร์เวิร์ธและการประยุกต์ใช้งาน
ทำความเข้าใจวิธีออกแบบวงจรตัวกรองบัตเตอร์เวิร์ธให้เหมาะกับความต้องการในการกรองสัญญาณ
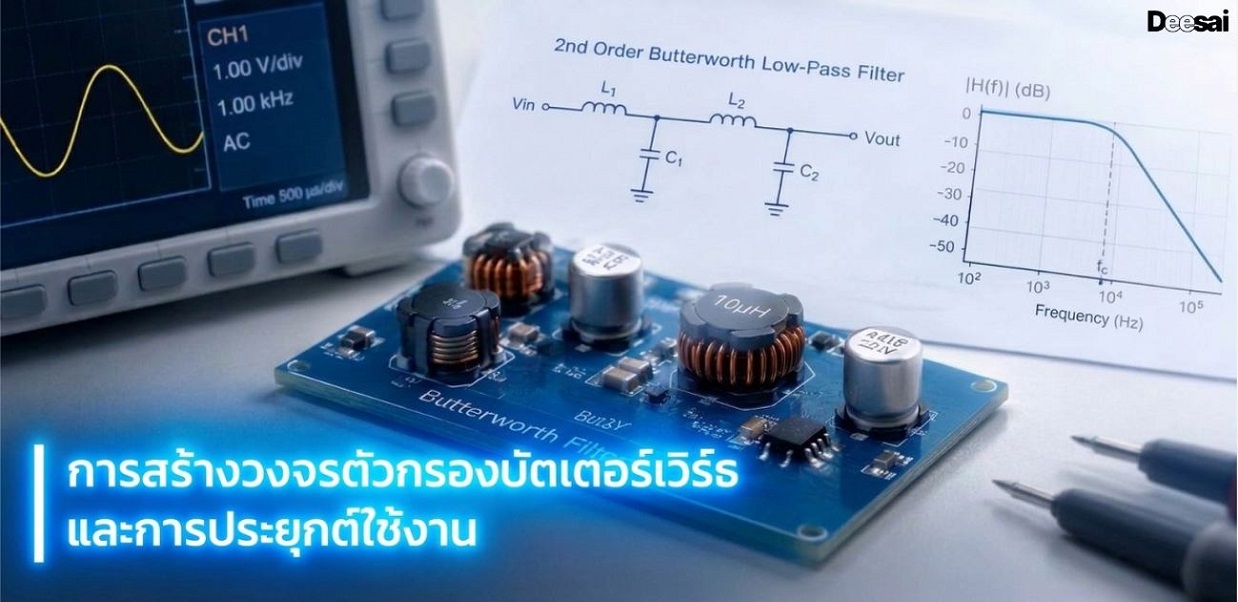
กระบวนการหรืออุปกรณ์ที่ใช้ในการกรองสัญญาณจากส่วนประกอบที่ไม่ต้องการเรียกว่าตัวกรอง และเรียกอีกอย่างว่า ตัวกรอง ประมวลผลสัญญาณ การลดเสียงรบกวนพื้นหลังและระงับสัญญาณรบกวนโดยการกำจัดความถี่บางส่วนเรียกว่าการกรอง มีตัวกรองหลายประเภทซึ่งจำแนกตามเกณฑ์ต่างๆ เช่น ความเป็นเชิงเส้น - เชิงเส้นหรือไม่เชิงเส้น เวลา - แปรผันตามเวลาหรือไม่แปรผันตามเวลา อนาล็อกหรือดิจิทัล แอคทีฟหรือพาสซีฟ และอื่นๆ ในที่นี้เราจะพิจารณาตัวกรองเชิงเส้นแบบต่อเนื่อง เช่น ตัวกรองเชบิเชฟ ตัวกรองเบสเซล ตัวกรองบัตเตอร์เวิร์ธ และตัวกรองวงรี ในบทความนี้เราจะกล่าวถึงโครงสร้างของตัวกรองบัตเตอร์เวิร์ธพร้อมกับการประยุกต์ใช้งาน
ตัวกรองบัตเตอร์เวิร์ธ
ตัวกรองประมวลผลสัญญาณที่มีการตอบสนองความถี่แบบราบเรียบในช่วงความถี่ผ่าน สามารถเรียกว่าตัวกรองบัตเตอร์เวิร์ธ (Butterworth filter) หรือเรียกอีกอย่างว่าตัวกรองขนาดแบบราบเรียบสูงสุด (maximally flat magnitude filter) ในปี ค.ศ. 1930 สตีเฟน บัตเตอร์เวิร์ธ นักฟิสิกส์และวิศวกรชาวอังกฤษ ได้อธิบายถึงตัวกรองบัตเตอร์เวิร์ธเป็นครั้งแรกในบทความเรื่อง “ทฤษฎีของวงจรขยายสัญญาณแบบกรอง” (on the theory of filter amplifiers) ดังนั้น ตัวกรองประเภทนี้จึงถูกตั้งชื่อว่าตัวกรองบัตเตอร์เวิร์ธ ตัวกรองบัตเตอร์เวิร์ธมีหลายประเภท เช่น ตัวกรองบัตเตอร์เวิร์ธแบบผ่านความถี่ต่ำ (low pass Butterworth filter) และตัวกรองบัตเตอร์เวิร์ธแบบดิจิทัล (digital Butterworth filter)
การออกแบบตัวกรองบัตเตอร์เวิร์ธ
ตัวกรองใช้สำหรับปรับรูปร่างสเปกตรัมความถี่ของสัญญาณในระบบสื่อสารหรือระบบควบคุม ความถี่มุมหรือความถี่ตัดจะกำหนดโดยสมการ:
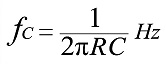
ตัวกรอง Butterworth มีการตอบสนองความถี่ที่ราบเรียบที่สุดเท่าที่จะเป็นไปได้ทางคณิตศาสตร์ ดังนั้นจึงเรียกอีกอย่างว่าตัวกรองที่มีขนาดราบเรียบที่สุด (ตั้งแต่ 0 Hz ถึงความถี่ตัดที่ -3 dB โดยไม่มีการกระเพื่อมใดๆ) ค่าคุณภาพสำหรับตัวกรองประเภทนี้คือ Q=0.707 ดังนั้นความถี่สูง ทั้งหมด ที่อยู่เหนือจุดตัดจะลดลงเหลือศูนย์ที่ 20 dB ต่อทศวรรษ หรือ 6 dB ต่ออ็อกเทฟในย่านความถี่หยุด
ตัวกรอง Butterworth เปลี่ยนจากย่านความถี่ผ่านไปยังย่านความถี่หยุด โดยทำให้ย่านความถี่ผ่านมีความเรียบ แต่ต้องแลกมาด้วยย่านความถี่เปลี่ยนผ่านที่กว้าง ซึ่งถือเป็นข้อเสียหลักของตัวกรอง Butterworth ภาพด้านล่างแสดงค่าประมาณมาตรฐานของตัวกรอง Butterworth แบบความถี่ต่ำ สำหรับลำดับตัวกรองต่างๆ พร้อมกับการตอบสนองความถี่ในอุดมคติ ซึ่งเรียกว่า "กำแพงอิฐ"
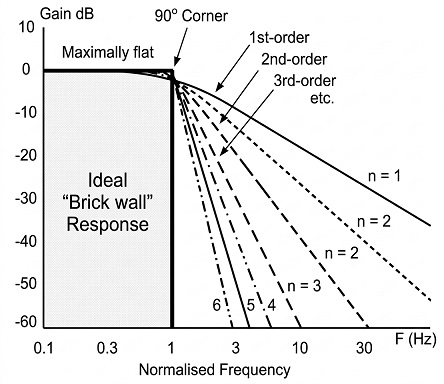
หากลำดับของตัวกรอง Butterworth เพิ่มขึ้น จำนวนขั้นแบบเรียงซ้อนภายในตัวกรอง Butterworth ก็จะเพิ่มขึ้น และการตอบสนองแบบกำแพงอิฐและตัวกรองก็จะเข้าใกล้กันมากขึ้น ดังแสดงในรูปด้านบน
การตอบสนองความถี่ของตัวกรอง Butterworth อันดับที่ n มีดังนี้
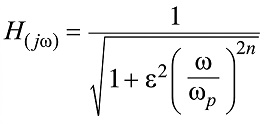
โดยที่ 'n' แสดงถึงลำดับของตัวกรอง, 'ω' = 2πƒ, เอปซิลอน ε คือค่าอัตราขยายสูงสุดของแถบความถี่ผ่าน (Amax) ถ้าเรากำหนด Amax ที่จุดตัดความถี่ -3dB (ƒc) แล้ว ε จะเท่ากับหนึ่ง และดังนั้น ε² ก็จะเท่ากับหนึ่งด้วย แต่ถ้าเราต้องการกำหนด Amax ที่ ค่า อัตราขยายแรงดัน อื่น เช่น 1dB หรือ 1.1220 (1dB = 20logAmax) ค่าของ ε สามารถหาได้จากสูตร:
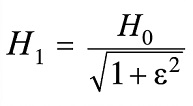
โดยที่ H0 แทนค่าการขยายสัญญาณสูงสุดในย่านความถี่ผ่าน และ H1 แทนค่าการขยายสัญญาณต่ำสุดในย่านความถี่ผ่าน ถ้าเราสลับแถวและคอลัมน์ของสมการข้างต้น เราจะได้
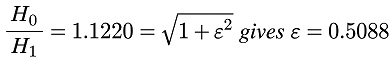
โดยใช้ ฟังก์ชันถ่ายโอน แรงดันมาตรฐานเราสามารถกำหนดการตอบสนองความถี่ของตัวกรอง Butterworth ได้ดังนี้
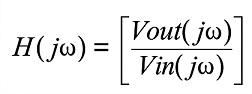
โดยที่ Vout คือแรงดันของสัญญาณเอาต์พุต Vin คือแรงดันสัญญาณอินพุต j คือรากที่สองของ -1 และ 'ω' = 2πƒ คือความถี่เชิงมุม สมการข้างต้นสามารถแสดงในโดเมน S ได้ดังต่อไปนี้
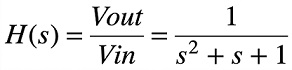
โดยทั่วไป มีโครงสร้างทางโทโพโลยีหลายแบบที่ใช้ในการสร้างตัวกรองอนาล็อกเชิงเส้น แต่โครงสร้างแบบ Cauer มักใช้สำหรับการสร้างแบบพาสซีฟ และโครงสร้างแบบ Sallen-Key มักใช้สำหรับการสร้างแบบแอคทีฟ
การออกแบบตัวกรอง Butterworth โดยใช้โทโพโลยี Cauer
ตัวกรอง Butterworth สามารถสร้างขึ้นได้โดยใช้ส่วนประกอบแบบพาสซีฟ เช่น ตัวเหนี่ยวนำแบบอนุกรมและตัวเก็บประจุแบบขนาน โดยใช้โทโพโลยี Cauer – รูปแบบ Cauer 1 ดังแสดงในรูปด้านล่าง
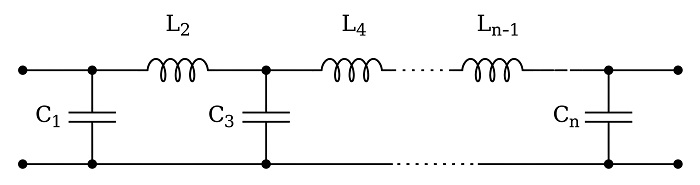
โดยที่องค์ประกอบที่ K ของวงจรมีค่าดังนี้
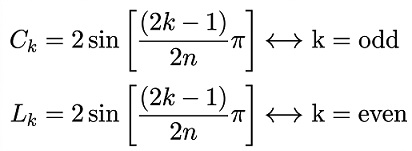
ตัวกรองที่ขึ้นต้นด้วยองค์ประกอบแบบอนุกรมจะทำงานโดยอาศัยแรงดันไฟฟ้า และตัวกรองที่ขึ้นต้นด้วยองค์ประกอบแบบขนานจะทำงานโดยอาศงกระแสไฟฟ้า
การออกแบบตัวกรอง Butterworth โดยใช้โทโพโลยี Sallen-Key
ตัวกรอง Butterworth (ตัวกรองอนาล็อกเชิงเส้น) สามารถสร้างได้โดยใช้ส่วนประกอบแบบพาสซีฟและส่วนประกอบแบบแอคทีฟเช่น ตัวต้านทาน ตัวเก็บประจุ และตัวขยายสัญญาณปฏิบัติการ โดยใช้โครงสร้างแบบ Sallen-key
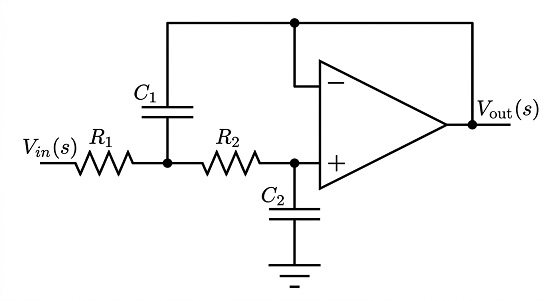
สามารถสร้างคู่ขั้วสังยุคได้โดยใช้แต่ละขั้นของวงจร Sallen-Key และในการสร้างตัวกรองโดยรวม เราต้องต่ออนุกรมทุกขั้น ในกรณีของขั้วจริง หากต้องการสร้างแยกต่างหากเป็นวงจร RC ขั้นแอคทีฟจะต้องต่ออนุกรมกัน ฟังก์ชันถ่ายโอนของวงจร Sallen-Key อันดับสองที่แสดงในรูปด้านบนกำหนดโดย
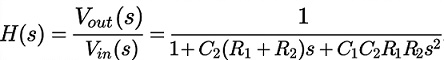
ฟิลเตอร์ Butterworth ดิจิทัล
การออกแบบตัวกรอง Butterworth สามารถนำไปใช้ในระบบดิจิทัลได้โดยใช้สองวิธี คือ การแปลงแบบ matched z และการแปลงแบบ bilinear ส่วนการออกแบบตัวกรองแบบอนาล็อกสามารถอธิบายได้โดยใช้สองวิธีนี้เช่นกัน หากเราพิจารณาตัวกรอง Butterworth ซึ่งเป็นตัวกรองแบบ all-pole แล้ว ทั้งสองวิธี คือ ความแปรปรวนของอิมพัลส์ และการแปลงแบบ matched z จะถือว่าเทียบเท่ากัน
การประยุกต์ใช้ตัวกรองบัตเตอร์เวิร์ธ
- ตัวกรอง Butterworth มักใช้ในแอปพลิเคชันแปลงข้อมูลเป็นตัวกรองป้องกันการเกิดสัญญาณรบกวน (anti-aliasing filter) เนื่องจากมีลักษณะแบนด์วิดท์ราบเรียบสูงสุด
- สามารถออกแบบการแสดงผลการติดตามเป้าหมายด้วยเรดาร์โดยใช้ตัวกรอง Butterworth ได้
- ตัวกรอง Butterworth มักถูกใช้ในงานด้านเสียงคุณภาพสูง
- ในการวิเคราะห์การเคลื่อนไหว จะใช้ตัวกรอง Butterworth แบบดิจิทัล
คุณต้องการออกแบบตัวกรอง Butterworth อันดับที่หนึ่ง อันดับที่สอง อันดับที่สาม และพหุนามตัวกรอง Butterworth แบบ Low Pass ที่ปรับให้เป็นมาตรฐานหรือไม่? คุณสนใจในการออกแบบโครงการอิเล็กทรอนิกส์หรือไม่? ถ้าเช่นนั้น โปรดโพสต์คำถาม ความคิดเห็น ไอเดีย มุมมอง และข้อเสนอแนะของคุณในส่วนความคิดเห็นด้านล่าง
ผลิตภัณฑ์
October 26, 2026
การสร้างวงจรตัวกรองบัตเตอร์เวิร์ธและการประยุกต์ใช้งาน
ทำความเข้าใจวิธีออกแบบวงจรตัวกรองบัตเตอร์เวิร์ธให้เหมาะกับความต้องการในการกรองสัญญาณ
by
นักเขียนบทความ